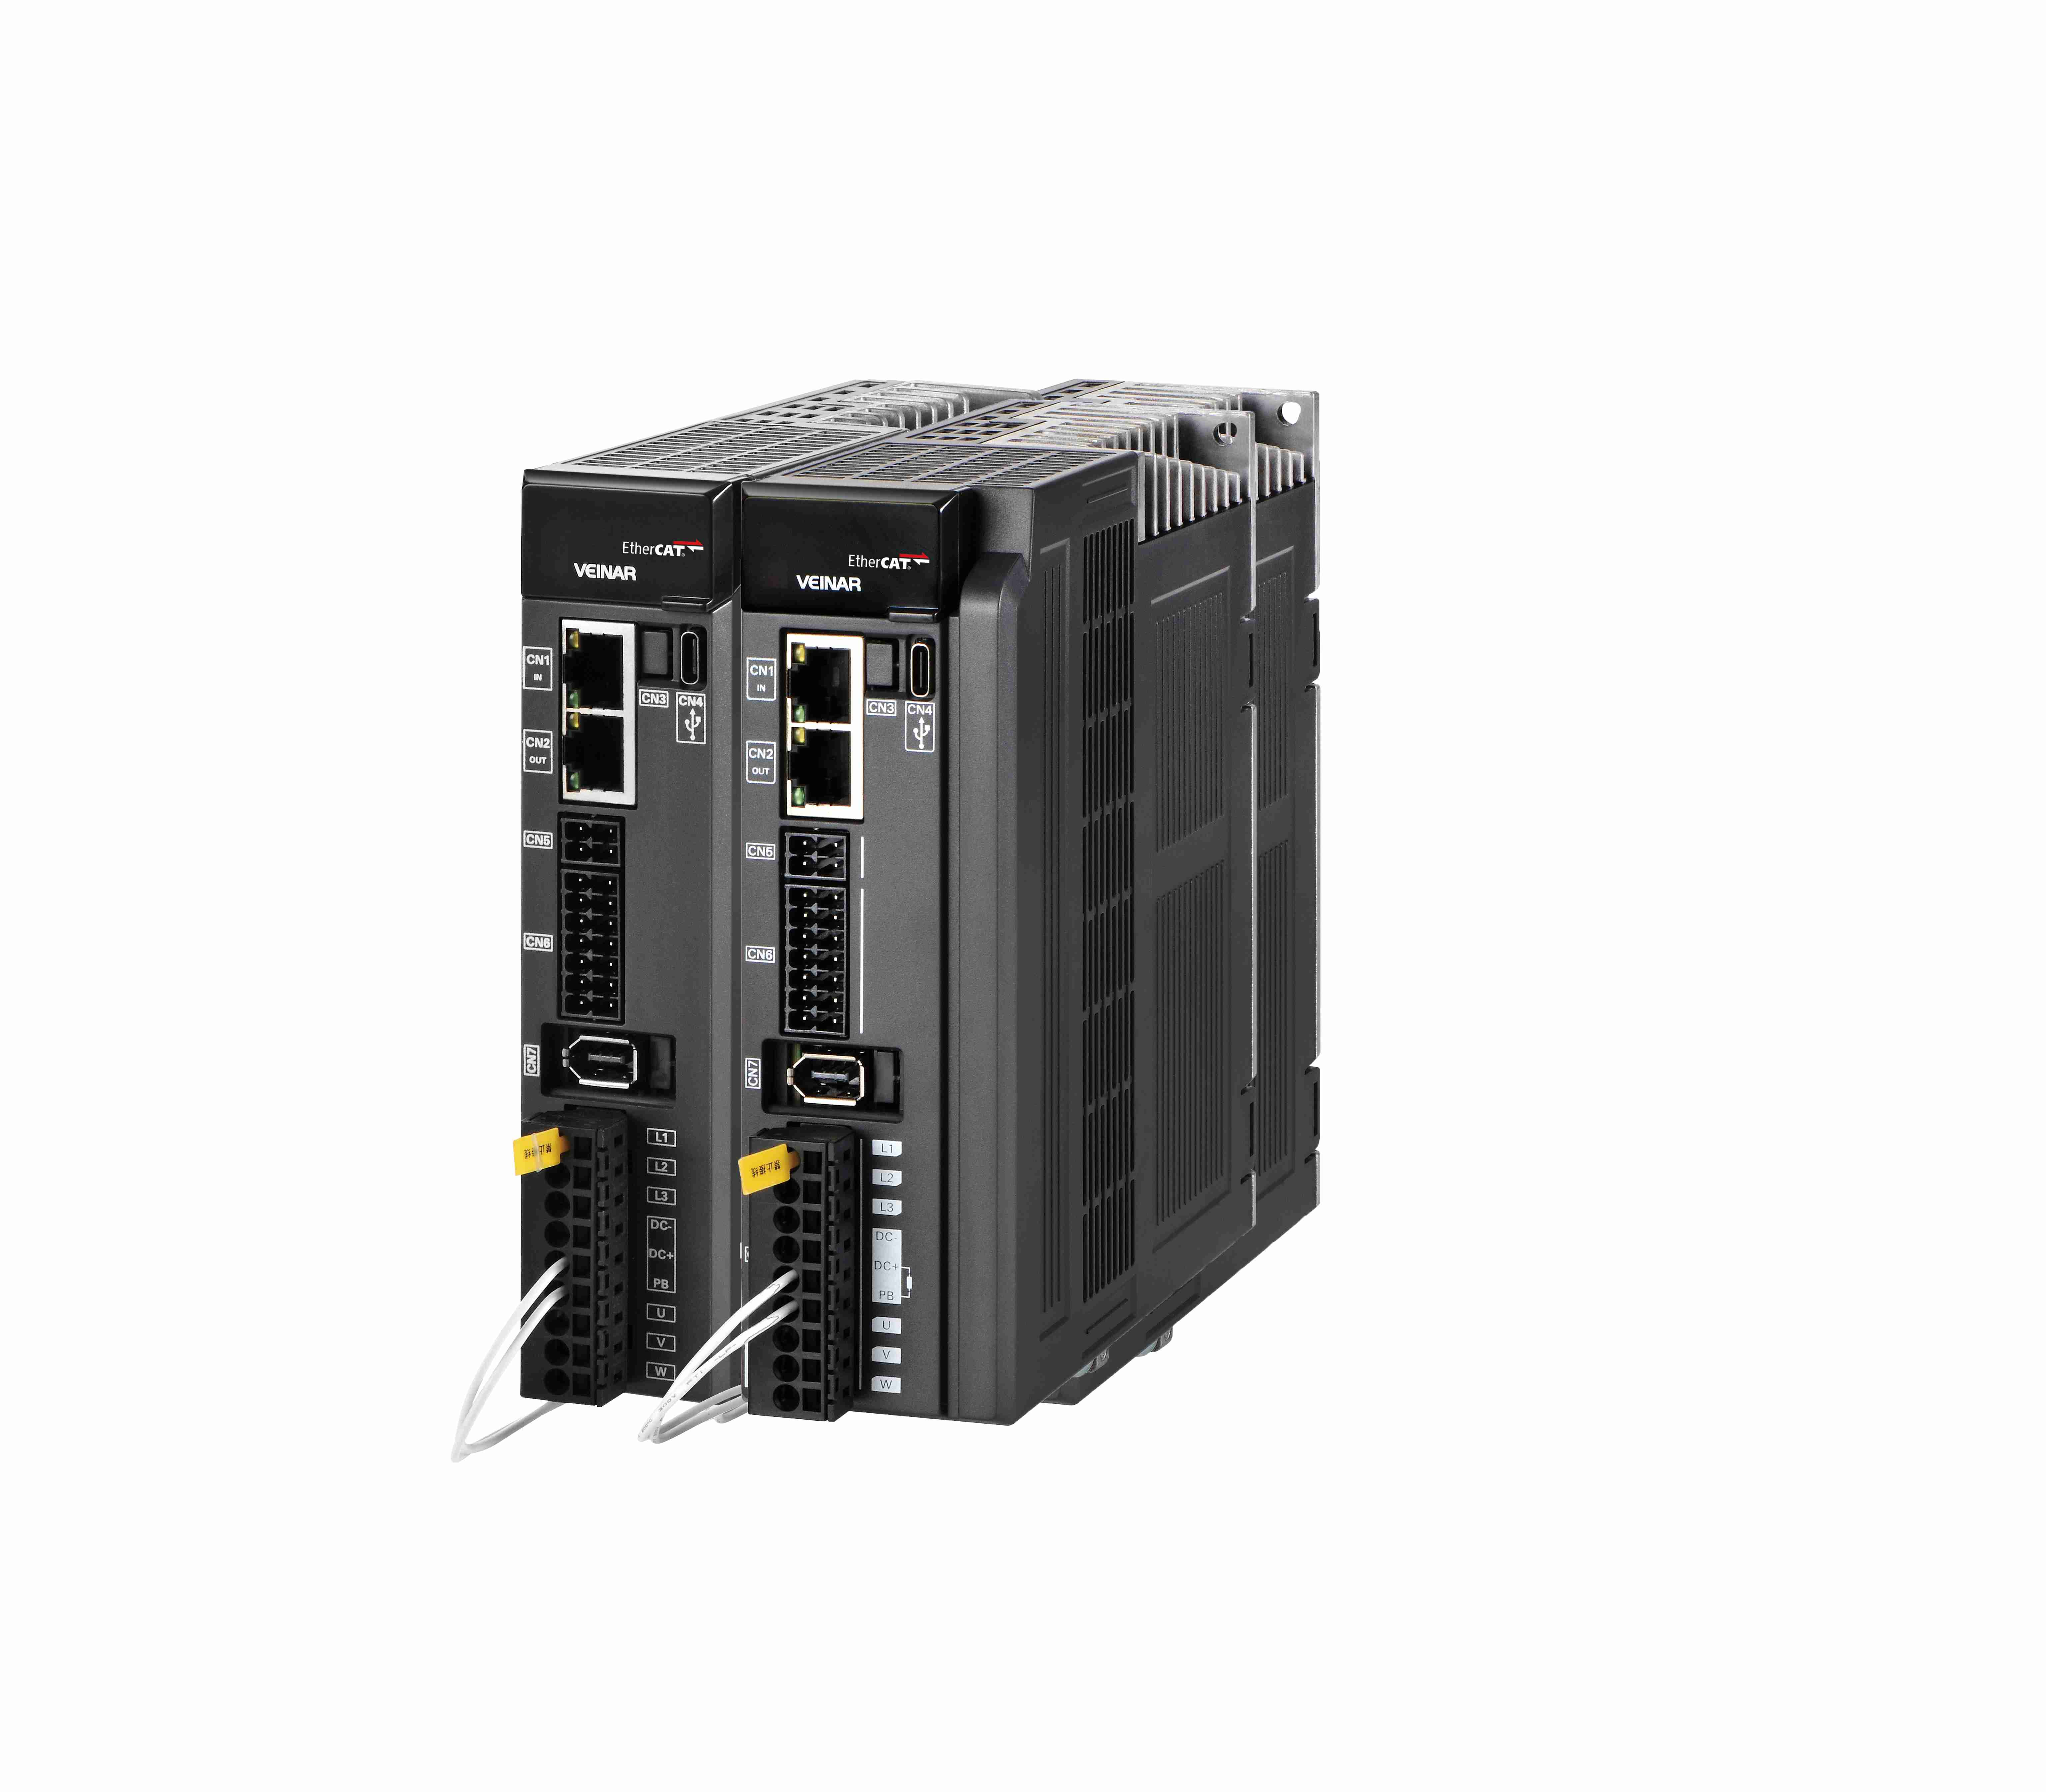
Echte precisiebeweging met drie assen via deterministische synchronisatie. Hoe de gedistribueerde klokken van EtherCAT jitter elimineren voor ascoördinatie op submicrosecondenniveau. De technologie van gedistribueerde klokken in EtherCAT zorgt ervoor dat servoaandrijvingen binnen slechts 100 nanoseconden gesynchroniseerd worden...
Bekijk meer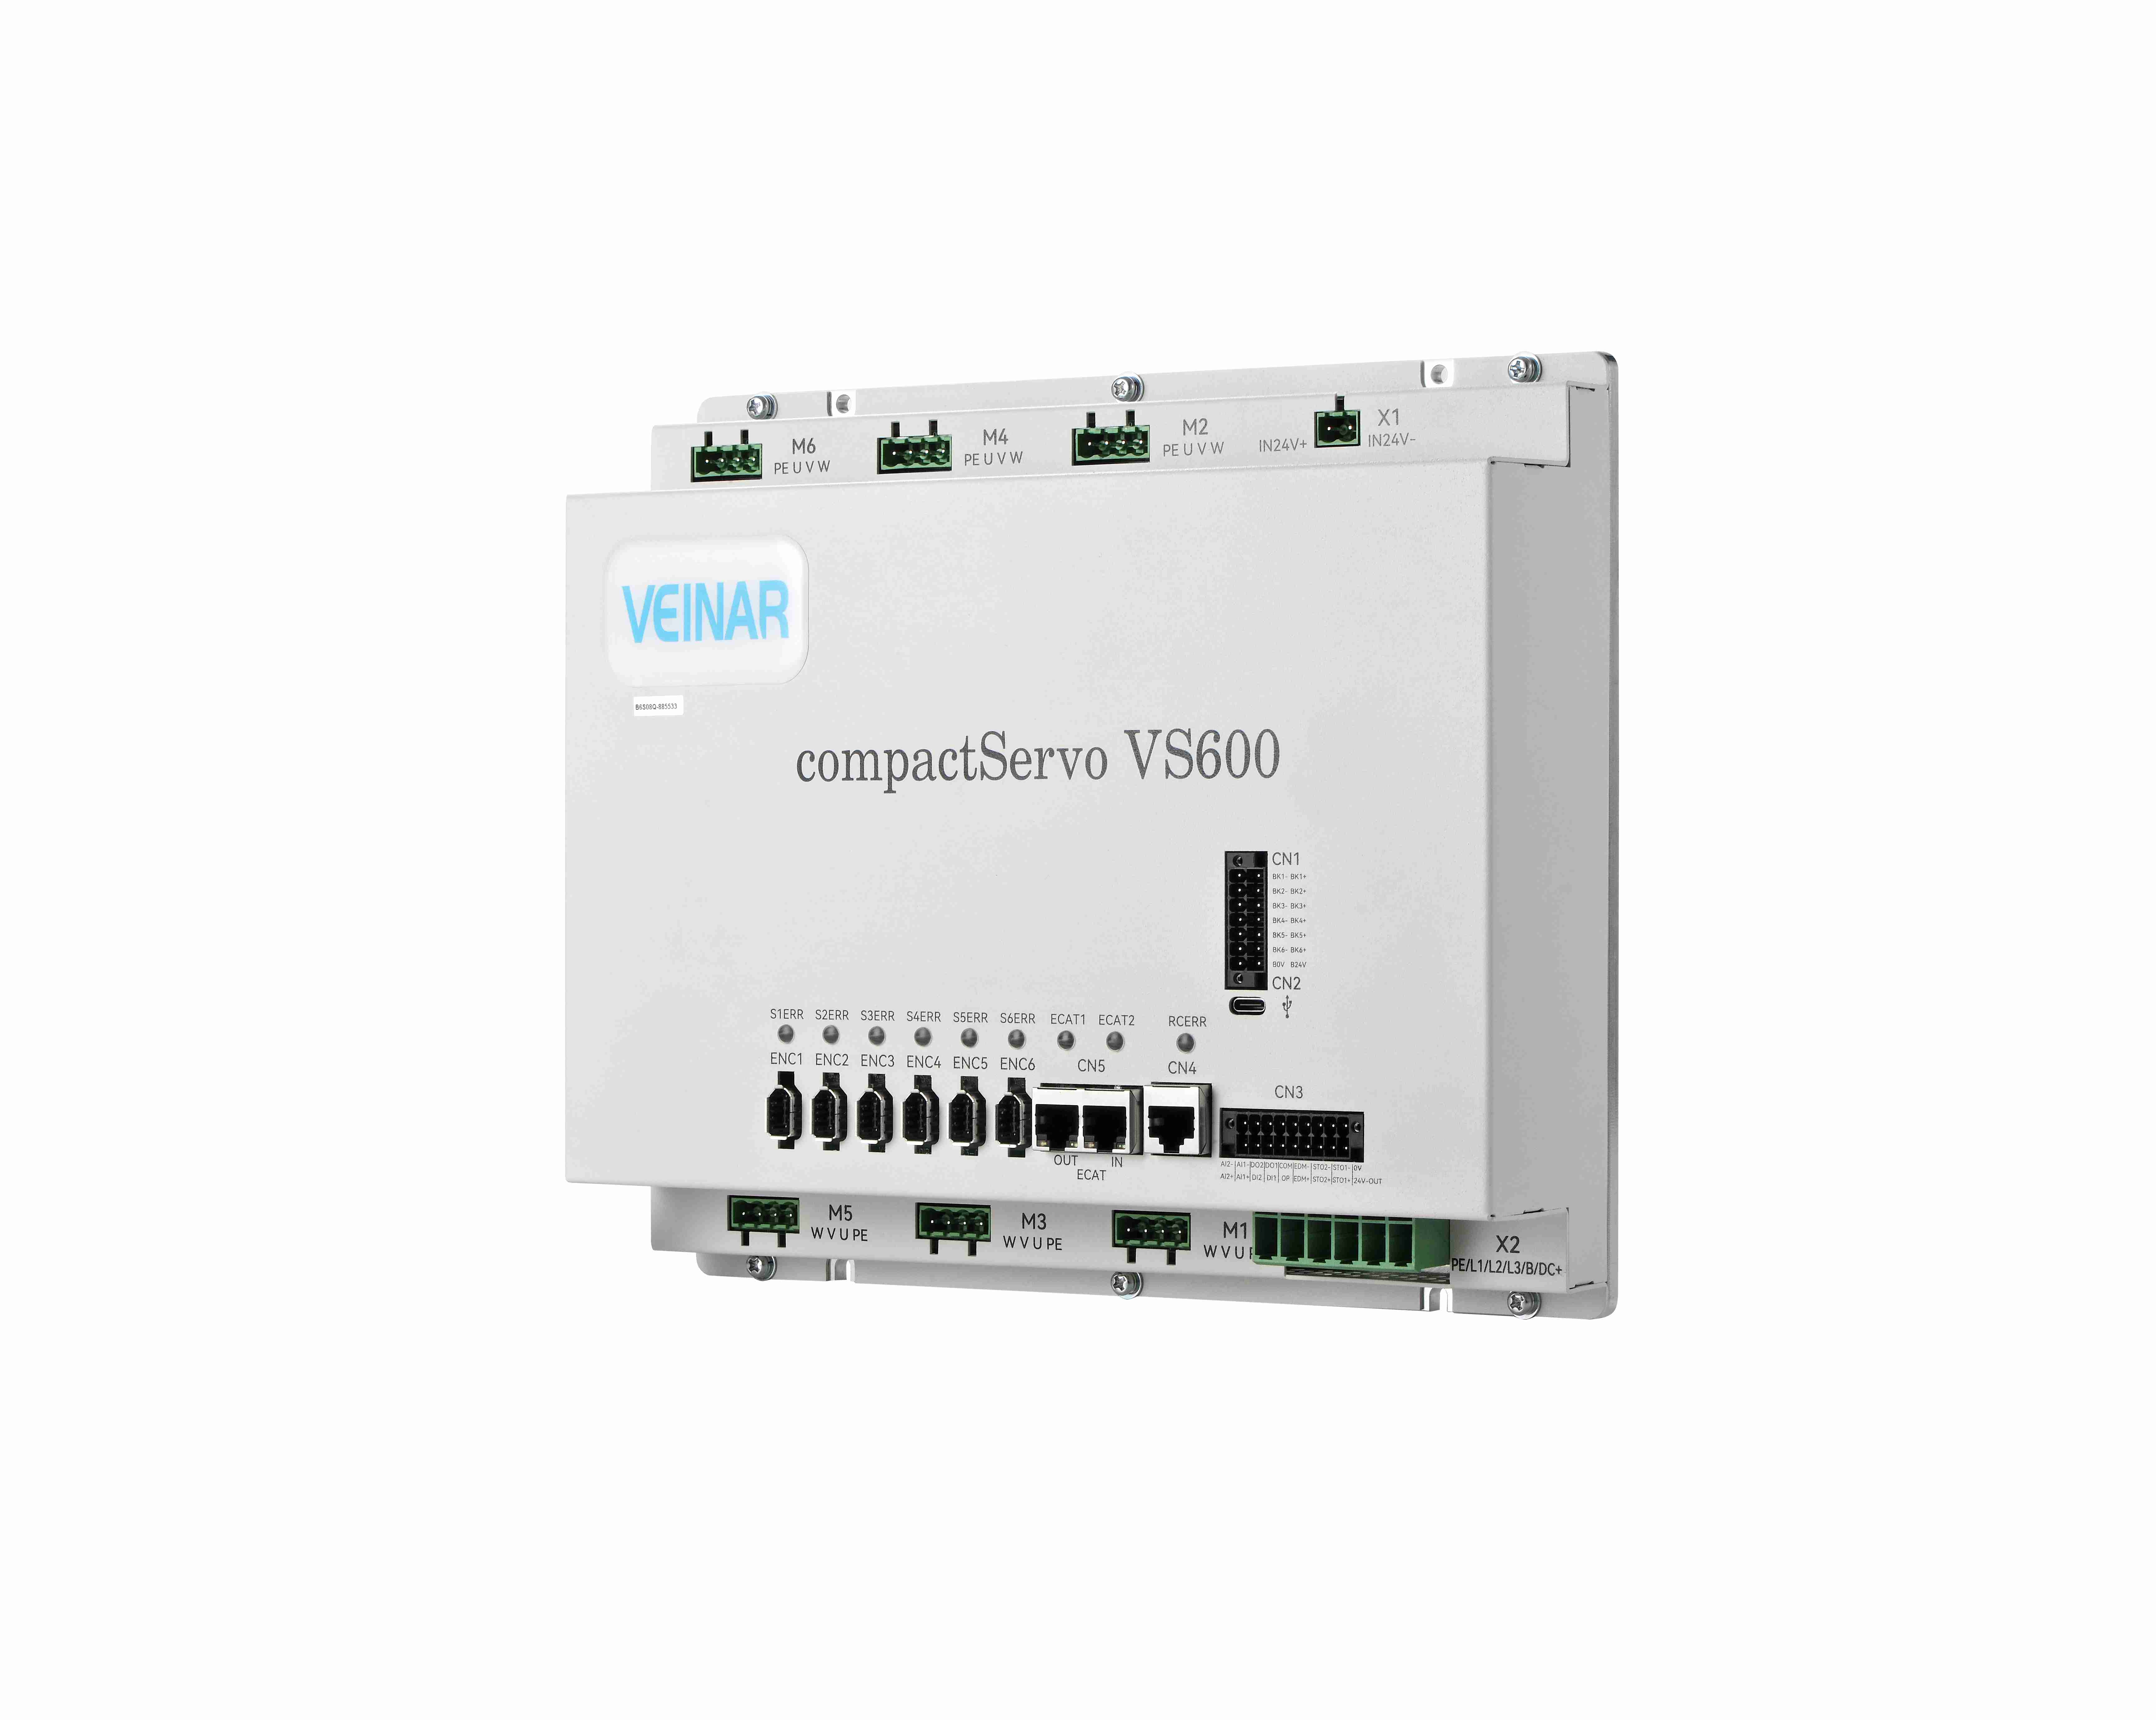
Architectonische eenvoud: hoe meervoudige servo-controllers de systeemcomplexiteit verminderen. Modulaire uitbreiding zonder besturingsisolatie. Meervoudige servo-controllers brengen alle besturingslogica op één plek samen, in plaats van afzonderlijke controllers voor elke...
Bekijk meer
De verborgen kosten van fragmentatie bij enkelassige aandrijvingen. Hoe tijdsverschuiving tussen geïsoleerde aandrijvingen een kettingreactie van stilstand veroorzaakt. Enkelassige aandrijvingen die onafhankelijk werken, beschikken niet over de gesynchroniseerde tijdfuncties die wij nodig hebben voor een juiste coördinatie. Deze t...
Bekijk meer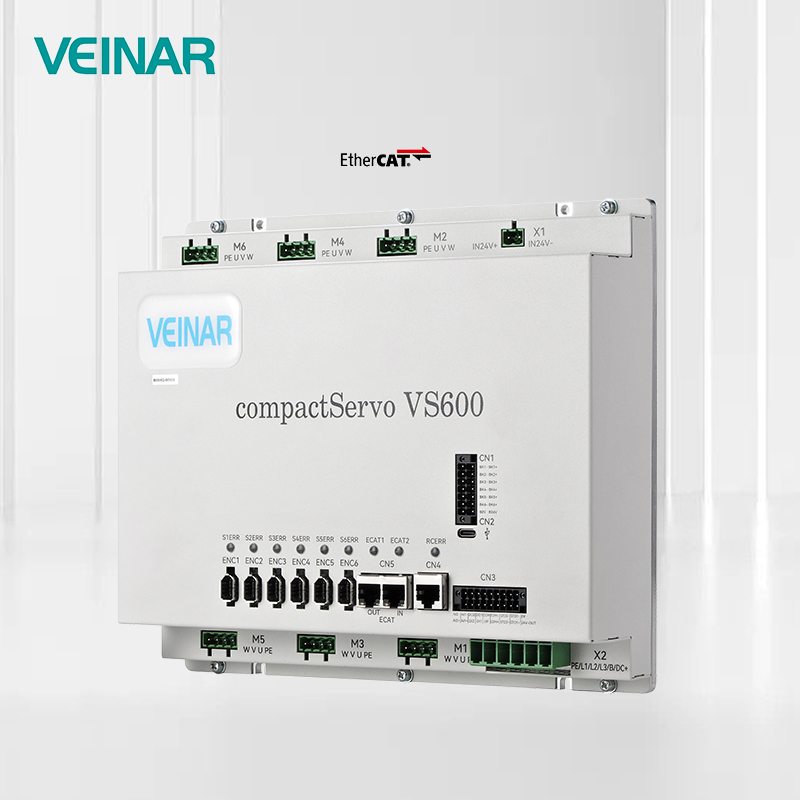
Snellere integratie: Bedradingsefficiëntie en I/O-consolidatie. De kettingtopologie (daisy-chain) vermindert kabelomvang, kastruimte en installatietijd. Bij multi-assige servosystemen maakt de kettingopstelling (daisy-chain) van EtherCAT die ingewikkelde sterbedrading…
Bekijk meer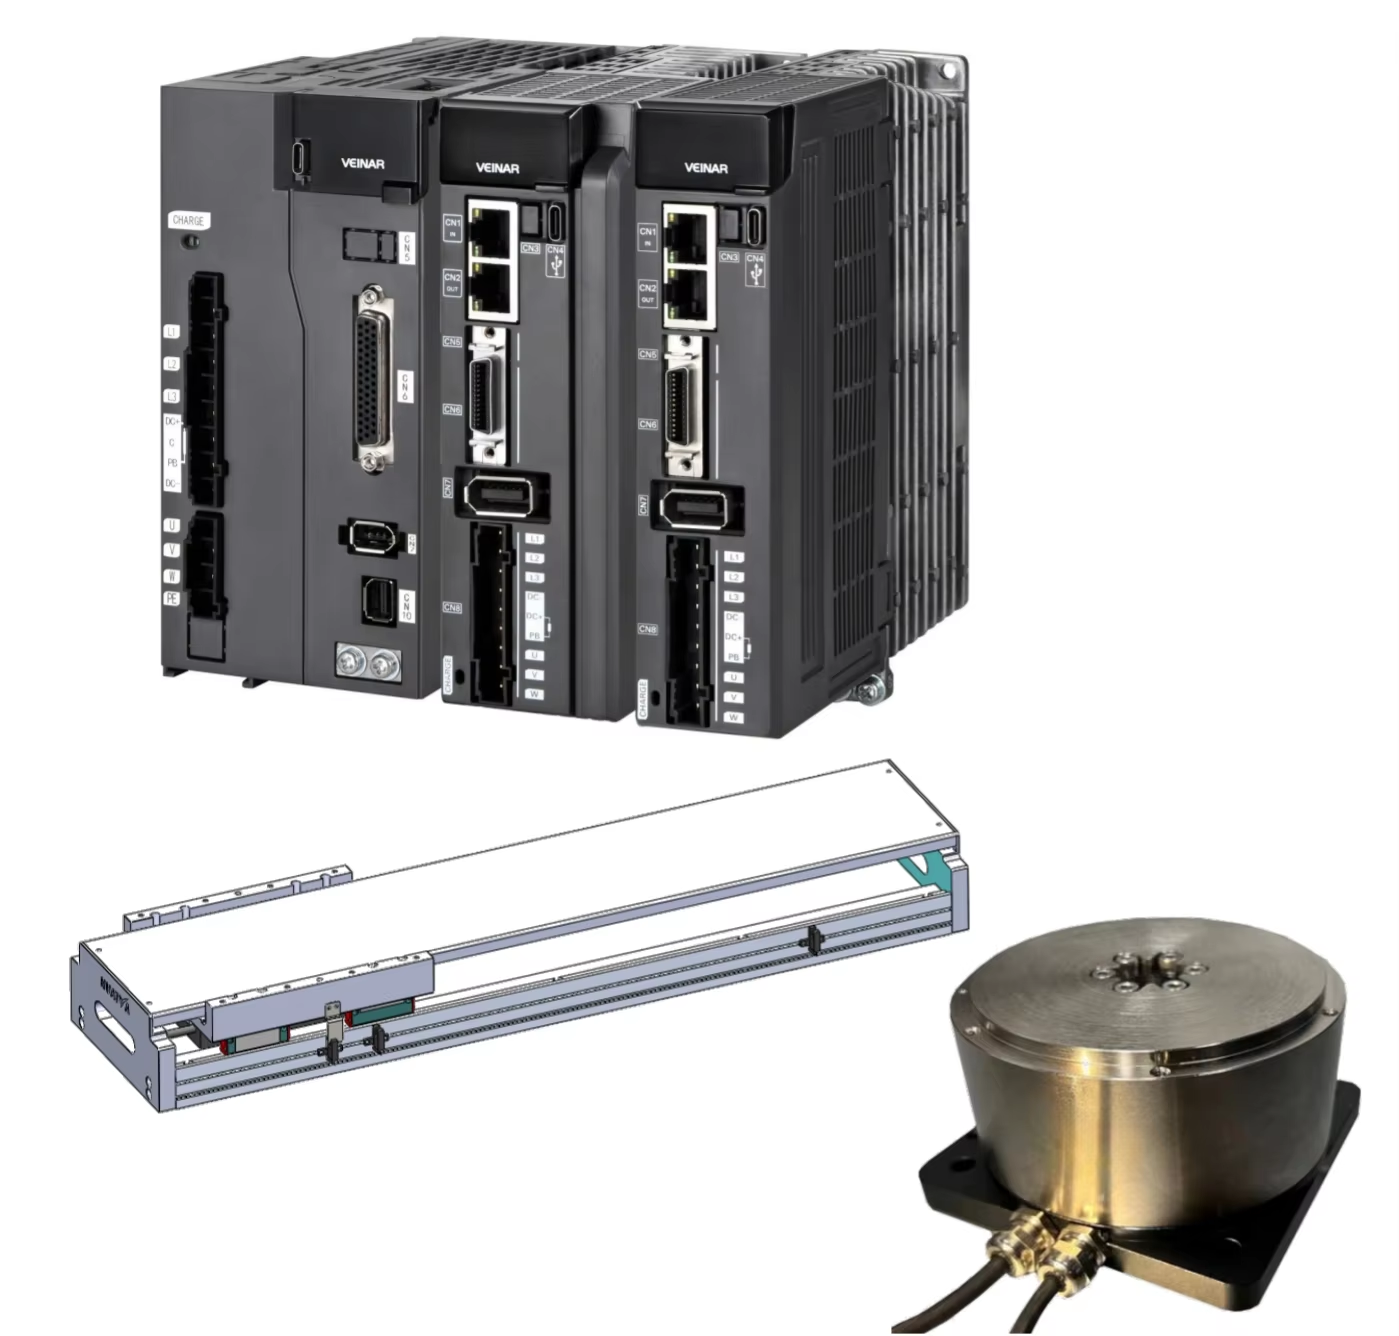
Waarom de multi-assige servoaandrijfarchitectuur direct infrastructuurbesparingen oplevert door overbodige componenten te elimineren: Geen externe schakelaars, hubs of daisy-chain-repeaters. Multi-assige servoaandrijven brengen al die besturingsfuncties samen in één pakket...
Bekijk meer
Sub-microsecond-synchronisatie voor hoogprecieze multi-assige coördinatie: EtherCAT-distributieklokken maken dit mogelijk ...
Bekijk meer
Waarom servoaandrijven voor 3D-printers nauwkeurig en betrouwbaar printen mogelijk maken. Overcoming Stepper-beperkingen: Hoe gesloten-lus servoregeling verschuivingen tussen lagen en gemiste stappen voorkomt. Oudere stappermotoren werken in wat men een openlus-systeem noemt, waarbij...
Bekijk meer
Waarom een hoge schakelfrequentie hoogwaardige, snelle en precieze servoprestaties mogelijk maakt: De sub-micronpositioneringsuitdaging in desktop-CNC-systemen. Het bereiken van sub-micronnauwkeurigheid met desktop-CNC-systemen stelt bijzondere eisen met betrekking tot trillingen ...
Bekijk meer
Kernoperationele verschillen: Lineaire regeling ontmoet hoogfrequentiebesturing. Oudere lineaire spanningsregelaars werken door voortdurend een doorlaattransistor aan te passen om overtollige energie via warmteafgifte kwijt te raken. Ze zijn eenvoudig van opzet en produceren ...
Bekijk meer
Waarom lineaire stuurcircuits met hoge schakelfrequentie essentieel zijn voor lineaire inductiemotoren. Dynamische reactie-eisen: hoe de krachtopwekkingregeling van LIM’s een stroomregeling met een resolutie van minder dan één microseconde vereist. Precieze regeling van de krachtopwekking bij lineaire inductiemotoren (LIM’s...
Bekijk meer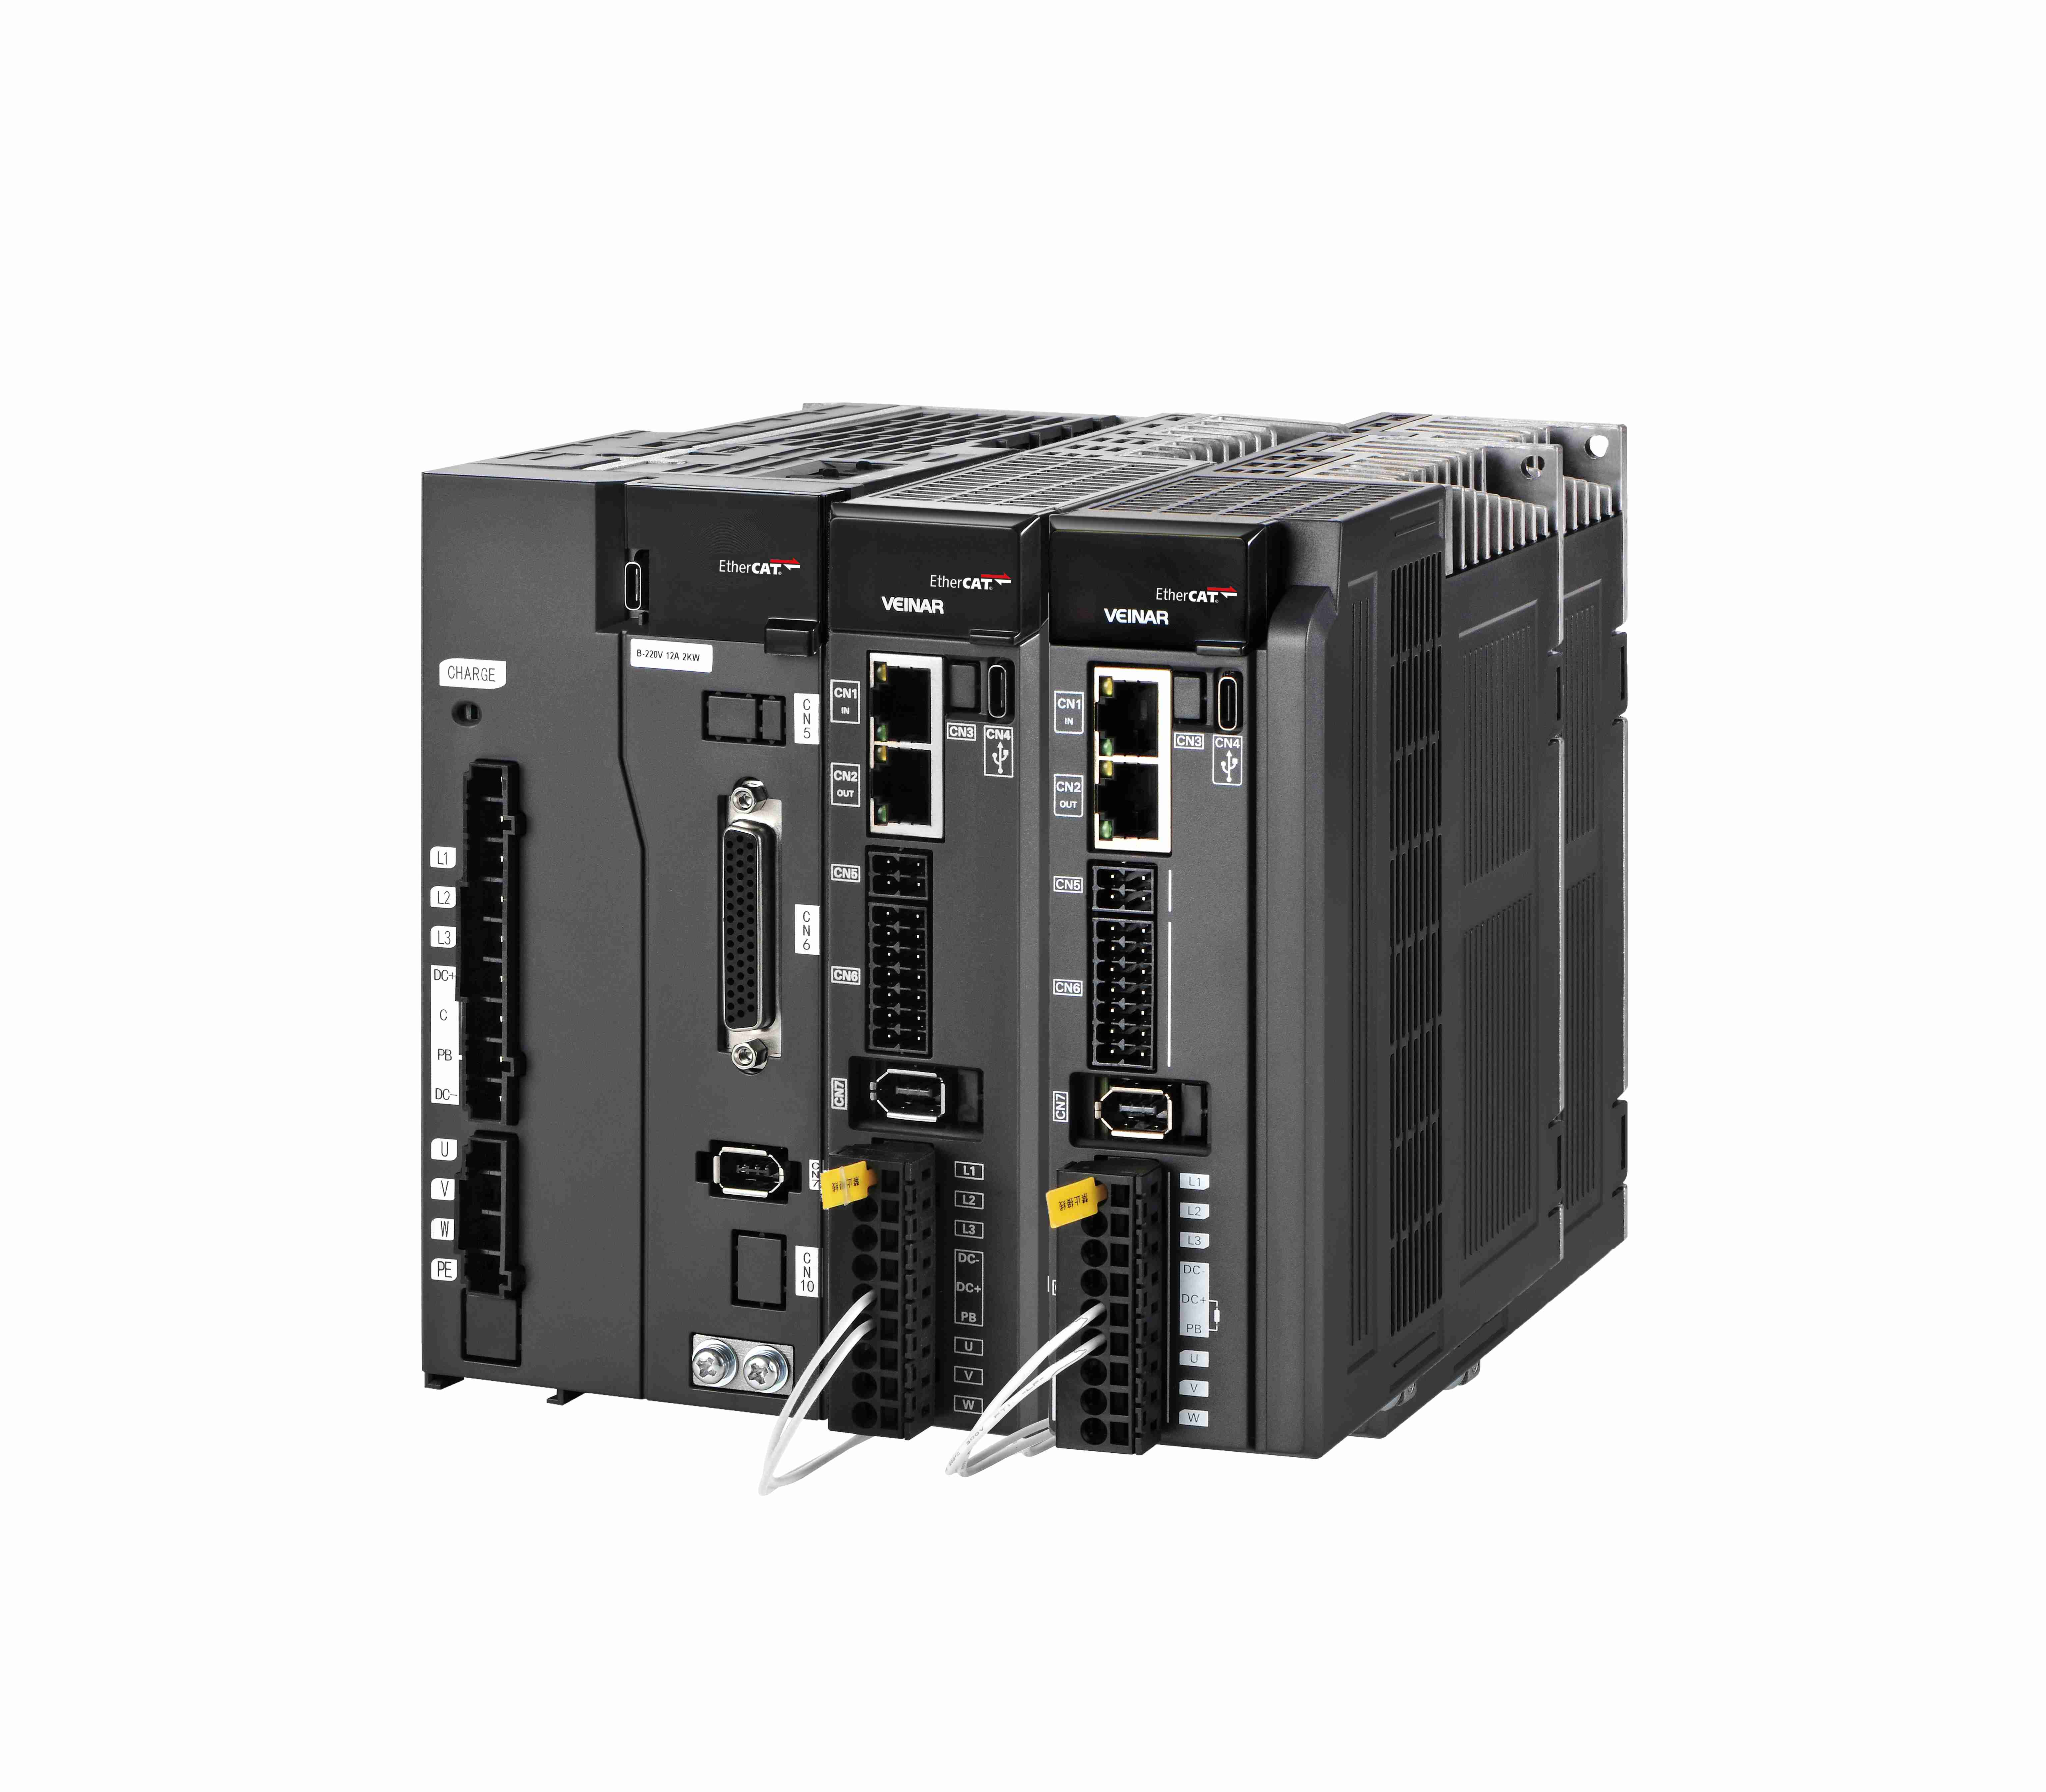
Waarom versterkt schakelen met hoge frequentie de EMI in lineaire drivers voor automatiseringssystemen? Harmonische proliferatie en nabijveldkoppeling boven 1 MHz. Bij werking boven 1 MHz beginnen die plotselinge stroomveranderingen door lineaire drivers allerlei...
Bekijk meer
Afstemming van de schakelfrequentie op de vereisten voor lineaire drivers voor precisiepositionering. Waarom precisiepositionering een nauwe afstemming vereist tussen frequentie en bandbreedte. Lineaire drivers die worden gebruikt voor precisiepositionering moeten hun schakelfrequentie instellen op ten minste 5 tot...
Bekijk meer
Guangdong Highsense levert hoogprecieze servoaandrijvingen en servomotoren voor de halfgeleider-, automotive-, medische- en industriële automatiseringssector. Sino-Duitse O&O, ondersteuning voor EtherCAT/Profinet, op maat gemaakte oplossingen. Vertrouwd sinds 2004.
Kamer 905, Tungwa-gebouw, nr. 5 Dongcheng Dong Road, Dongcheng-straat, Dongguan, Guangdong, CN
Copyright © 2025 door Guangdong Highsense Information Technology Co., Ltd Privacybeleid
 EN