
 EN
Die Dinamika van Hoëspoedbewerking Vereis
Gevorderde outomatiese vervaardigingsfasiliteite werk onder onverligte druk om siklus-tye te verkort terwyl die gehalte van die finale onderdele verbeter word. Of dit nou ingewikkelde metaalomhulsels of ingewikkelde meetkundige profiele is wat vervaardig word, moet produksielyn voortdurend beweeg oor verskeie gesinchroniseerde asse. In omgewings waar konsekwente prestasie bedryfskontinuïteit bepaal, stap elke breukdeel van 'n sekonde wat spandeer word om te wag vir meganiese indeksering of veiligheidsvrystellingskontroles op tot reuse produktiwiteitsverliese. Senior vervaardigingsingenieurs merk dikwels op dat konvensionele opstelle 'n fisiese plafon bereik waar dit, om vinniger bedryfs-tempo's te bereik, eksponensieel die risiko van katastrofiese gereedskapbotsings verhoog. Om hierdie gaping te oorbrug, word 'n intelligente bewegingsbeheerstrategie benodig wat verblinding spoed met absolute posisionele voorspelbaarheid kan harmoniseer.
Ingenieursknelpunte in Konvensionele Gereedskapbestuur
Om te verstaan hoekom tradisionele vervaardigingsopstellinge agterbly tydens komplekse bedryfsiklusse, moet mens die elektromeganiese beperkings van oud-tydse hardeware ondersoek. Standaard multi-as opstellinge berus dikwels op afsonderlike, nie-geïntegreerde beheerders wat kommunikasievertraging tussen die hoof programmeerbare logika beheerder en individuele dryfasse veroorsaak. Wanneer ’n vervaardigingsreeks ’n onmiddellike gereedskap-wisseling vereis, ly hierdie oud-tydse stelsels onder vertragings in vertraagheid, instabielheidvertraging en meganiese histereesis binne die gereedskap-toringopstelling. Verder berus ouer botsingsopsporingsmetodes hoofsaaklik op eksterne eind-skerms of vertraagde stroompiek-monitering, wat slegs reageer nadat fisiese kontak reeds plaasgevind het. Volgens industriële outomasie-witboeke wat deur vooraanstaande meganiese ingenieursverenigings gepubliseer is, lei hierdie reaktiewe benadering dikwels tot beskadigde spindels, gebreekte snymedia en langdurige, onbeplande fabriek-uitvaltyd wat bedryfsbegrotings uitput.
Integrasie van gevorderde veel-as servo-beheerargitekture
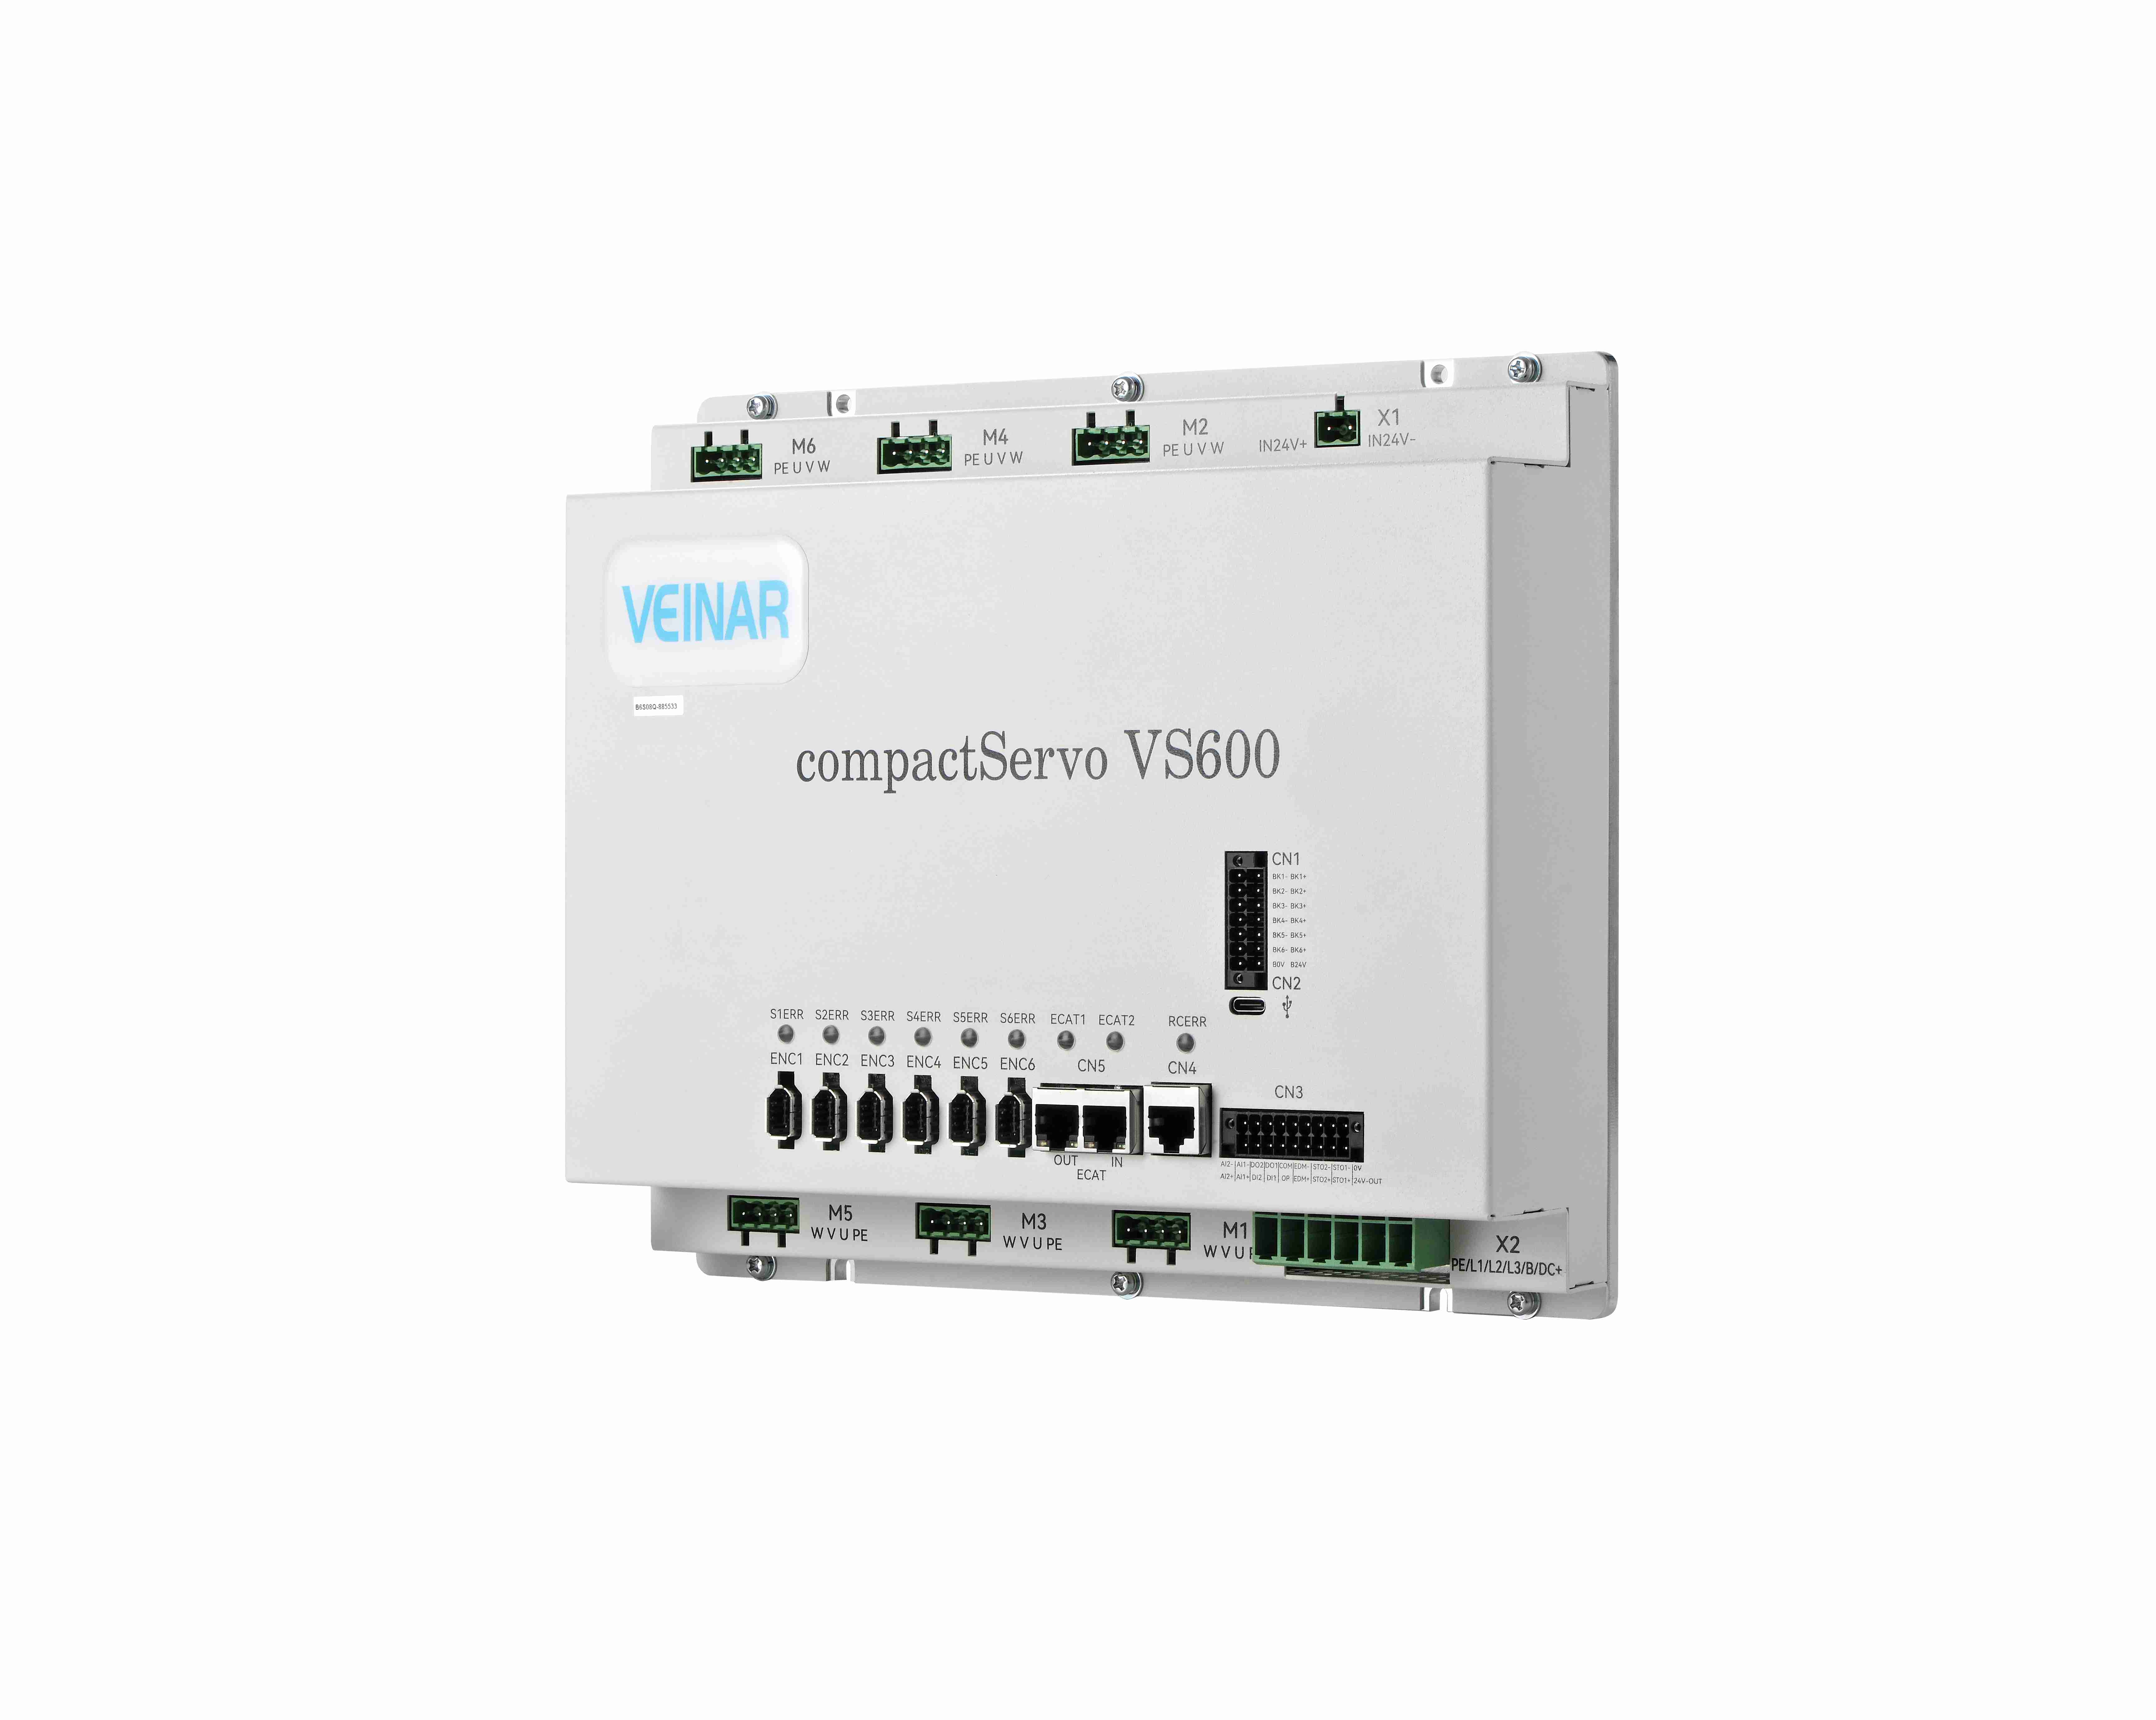
Om stelselmatige uitruilvertragings en veiligheidskwesbaarhede te oorkom, word 'n gevorderde bewegingsbasis benodig wat op hoë-bandwydte, bepaalde kommunikasie gebaseer is. Moderne outomatiese vervaardigingselle maak toenemend gebruik van gesofistikeerde veel-as-servo-konfigurasies wat deur hoëspoed, werklike tyd industriële Ethernet-protokolle soos EtherCAT gekoppel word. Deur 'n spesialiseerde veel-as-servo-beheerargitektuur wat oorspronklik vir hoë-presisie-posisionerings take ontwerp is, in te sluit, handhaaf die sentrale verwerkingseenheid mikrosekondesinkronisasie oor al lineêre en rotêre paaie. Hoë-resolusie optiese enkoders voer voortdurende posisie- en snelheidstelemetrie direk in hoë-versterking vektorlusse in, wat die stelsel in staat stel om aggressiewe versnellings- en vertraagingsprofiele uit te voer sonder om strukturele stabiliteit of trajecteerakkuraatheid te kompromitteer.
Meester van Tweede-Vlak Uitruil Dinamika via Vektoroptimalisering
Om weerligvinnige, sekonde-vinnige gereedskapwisselings te bereik, is noukeurige optimalisering van wringkragverspreiding en meganiese instelalgoritmes nodig. Tydens 'n hoëspoedgereedskap-oordrag moet die aandrywingstelsel die draaiende karussel of lynvormige magasyn vinnig vertraag, die greepvingers met mikroradiaanpresisie uitly, die aktiewe gereedskap vrystel en die inkomende samestelling binne 'n breukdeel van 'n sekonde vasvat. Veldervaring van outomatiseringsintegrasiespesialiste bevestig dat die gebruik van voorspellende stroom-vooruitvoerlusse effektief traagheidslasse vooraf raaksien voordat fisiese beweging begin. Deur magnetiese vloed en wringkragvektorering dinamies op die vlug te bestuur, elimineer die aandrywing meganiese oorskiet en vibrasie-insteltyd, wat die meganisme in staat stel om veilig en onmiddellik in posisie te klap en swaar snywerk onmiddellik voort te sit.
Submillimeter-botsingsvermyding deur kragvolgting in werklike tyd
Die voorkoming van katastrofiese botsings tydens hoëspoed, veel-assige beweging gaan verder as tradisionele sagtewaregrense; dit vereis aktiewe, geslote-lus kragbewaking. Moderne intelligente dryfwerke volg voortdurend die werklike stroomtrek, fasehoekverplasing en torsionele terugvoer van die motoras teen frekwensies wat verskeie kilohertz oorskry. Indien ’n onverwagte hindernis of abnormale weerstandprofiel die verwagte bewegingsvektor versteur—selfs op ’n mikroskopiese skaal—identifiseer die dryfwarefirmware onmiddellik die wringkragpiek en begin ’n beheerde, hoë-wringkrag dinamiese remreeks binne ’n millisekonde. Hierdie proaktiewe ingryping keer beweegbare samestellings voor dat impakkrigte duur meganiese komponente kan beskadig of delikate raamstrukture kan vervorm.
Die omskakeling van bewegingsintelligensie na langdurige kommerciële waarde
Die integrasie van ultra-snel skakelvermoëns en intelligente botsingsvoorkoming transformeer regstreeks die produktiwiteit op die vervaardigingsvloer en die lewensduur van bates. Deur dooie tyd tussen gereedskapwisselings te elimineer en toerusting teen skielike impakfoute te beskerm, bereik industriële fasiliteite maksimum masjienbenutting en drasties laer onderhoudskostes. Highsense verskaf missie-kritieke bewegingsbeheeroplossings wat ondersteun word deur dae van gesamentlike navorsing- en ontwikkelingservaring, en bied robuuste vervaardigingsvermoëns en betroubare globale voorsieningsketingsdiens wat industriële ondernemings bemagtig om met vertroue te groei. Deur voortdurende innovasie in kompakte veel-as dryfargitektuur en ingenieurskundige uitnemendheid dryf Highsense konsekwent outomatiseringsprestasie vooruit en help dit wêreldwye vervaardigers om ingewikkelde tegniese uitdagings in volhoubare mededingende voordele te omskep.
Tabel van inhoud
- Die Dinamika van Hoëspoedbewerking Vereis
- Ingenieursknelpunte in Konvensionele Gereedskapbestuur
- Integrasie van gevorderde veel-as servo-beheerargitekture
- Meester van Tweede-Vlak Uitruil Dinamika via Vektoroptimalisering
- Submillimeter-botsingsvermyding deur kragvolgting in werklike tyd
- Die omskakeling van bewegingsintelligensie na langdurige kommerciële waarde