
 EN
پویایی ماشینکاری با سرعت بالا نیازمند است.
تسهیلات پیشرفتهٔ ساخت خودکار تحت فشار مداومی برای کاهش زمان چرخهها در عین ارتقای کیفیت قطعات نهایی فعالیت میکنند. آیا محصورهای فلزی پیچیده ساخته میشوند یا نمایههای هندسی پیچیده تولید میگردند، خطوط تولید نیازمند حرکت مداوم در طول چندین محور هماهنگشدهاند. در محیطهایی که عملکرد پایدار تعیینکنندهٔ ادامهٔ فعالیتهای عملیاتی است، هر کسری از ثانیه که صرف انتظار برای اندیسگیری مکانیکی یا بررسیهای ایمنی میشود، به اتلاف عظیمی از بهرهوری منجر میگردد. مهندسان ارشد تولید اغلب مشاهده میکنند که روشهای مرسوم به سقف فیزیکی میرسند؛ جایی که افزایش سرعت عملیاتی بارها احتمال برخورد فاجعهبار ابزارها را تشدید میکند. پُرکردن این شکاف نیازمند استراتژی هوشمندانهای برای کنترل حرکت است که بتواند سرعت بسیار بالا را با پیشبینی مطلق موقعیت ترکیب کند.
گلوگاههای مهندسی در مدیریت ابزارهای مرسوم
برای درک اینکه چرا راهاندازیهای سنتی تولید در چرخههای عملیاتی پیچیده عقب میمانند، باید محدودیتهای الکترومکانیکی سختافزارهای قدیمی را بررسی کرد. راهاندازیهای استاندارد چندمحوره اغلب به کنترلکنندههای گسستهٔ جداگانه وبدون هماهنگی متکی هستند که باعث ایجاد تأخیر در ارتباط بین کنترلکنندهٔ منطقی قابلبرنامهریزی (PLC) و محورهای اندازهگیری تکتک درایوها میشوند. هنگامی که یک دنبالهٔ ساخت نیازمند تعویض فوری ابزار است، این سیستمهای قدیمی دچار تأخیر در کاهش سرعت، تأخیر در پایدار شدن و هیسترزیس مکانیکی در مجموعهٔ برجک ابزار میشوند. علاوهبراین، روشهای قدیمی تشخیص برخورد عمدتاً به کلیدهای حدی خارجی یا نظارت تأخیری بر افزایش جریان متکی هستند که تنها پس از وقوع تماس فیزیکی واکنش نشان میدهند. طبق سفیدنامههای خودکارسازی صنعتی منتشرشده توسط معتبرترین انجمنهای مهندسی مکانیک، این رویکرد واکنشی اغلب منجر به آسیبدیدن مهرهها، شکستن محیطهای برش و توقف غیر برنامهریزیشدهٔ طولانیمدت کارخانه میشود که بودجهٔ عملیاتی را کاهش میدهد.
ادغام معماریهای پیشرفته کنترل سرووموتور چندمحوره
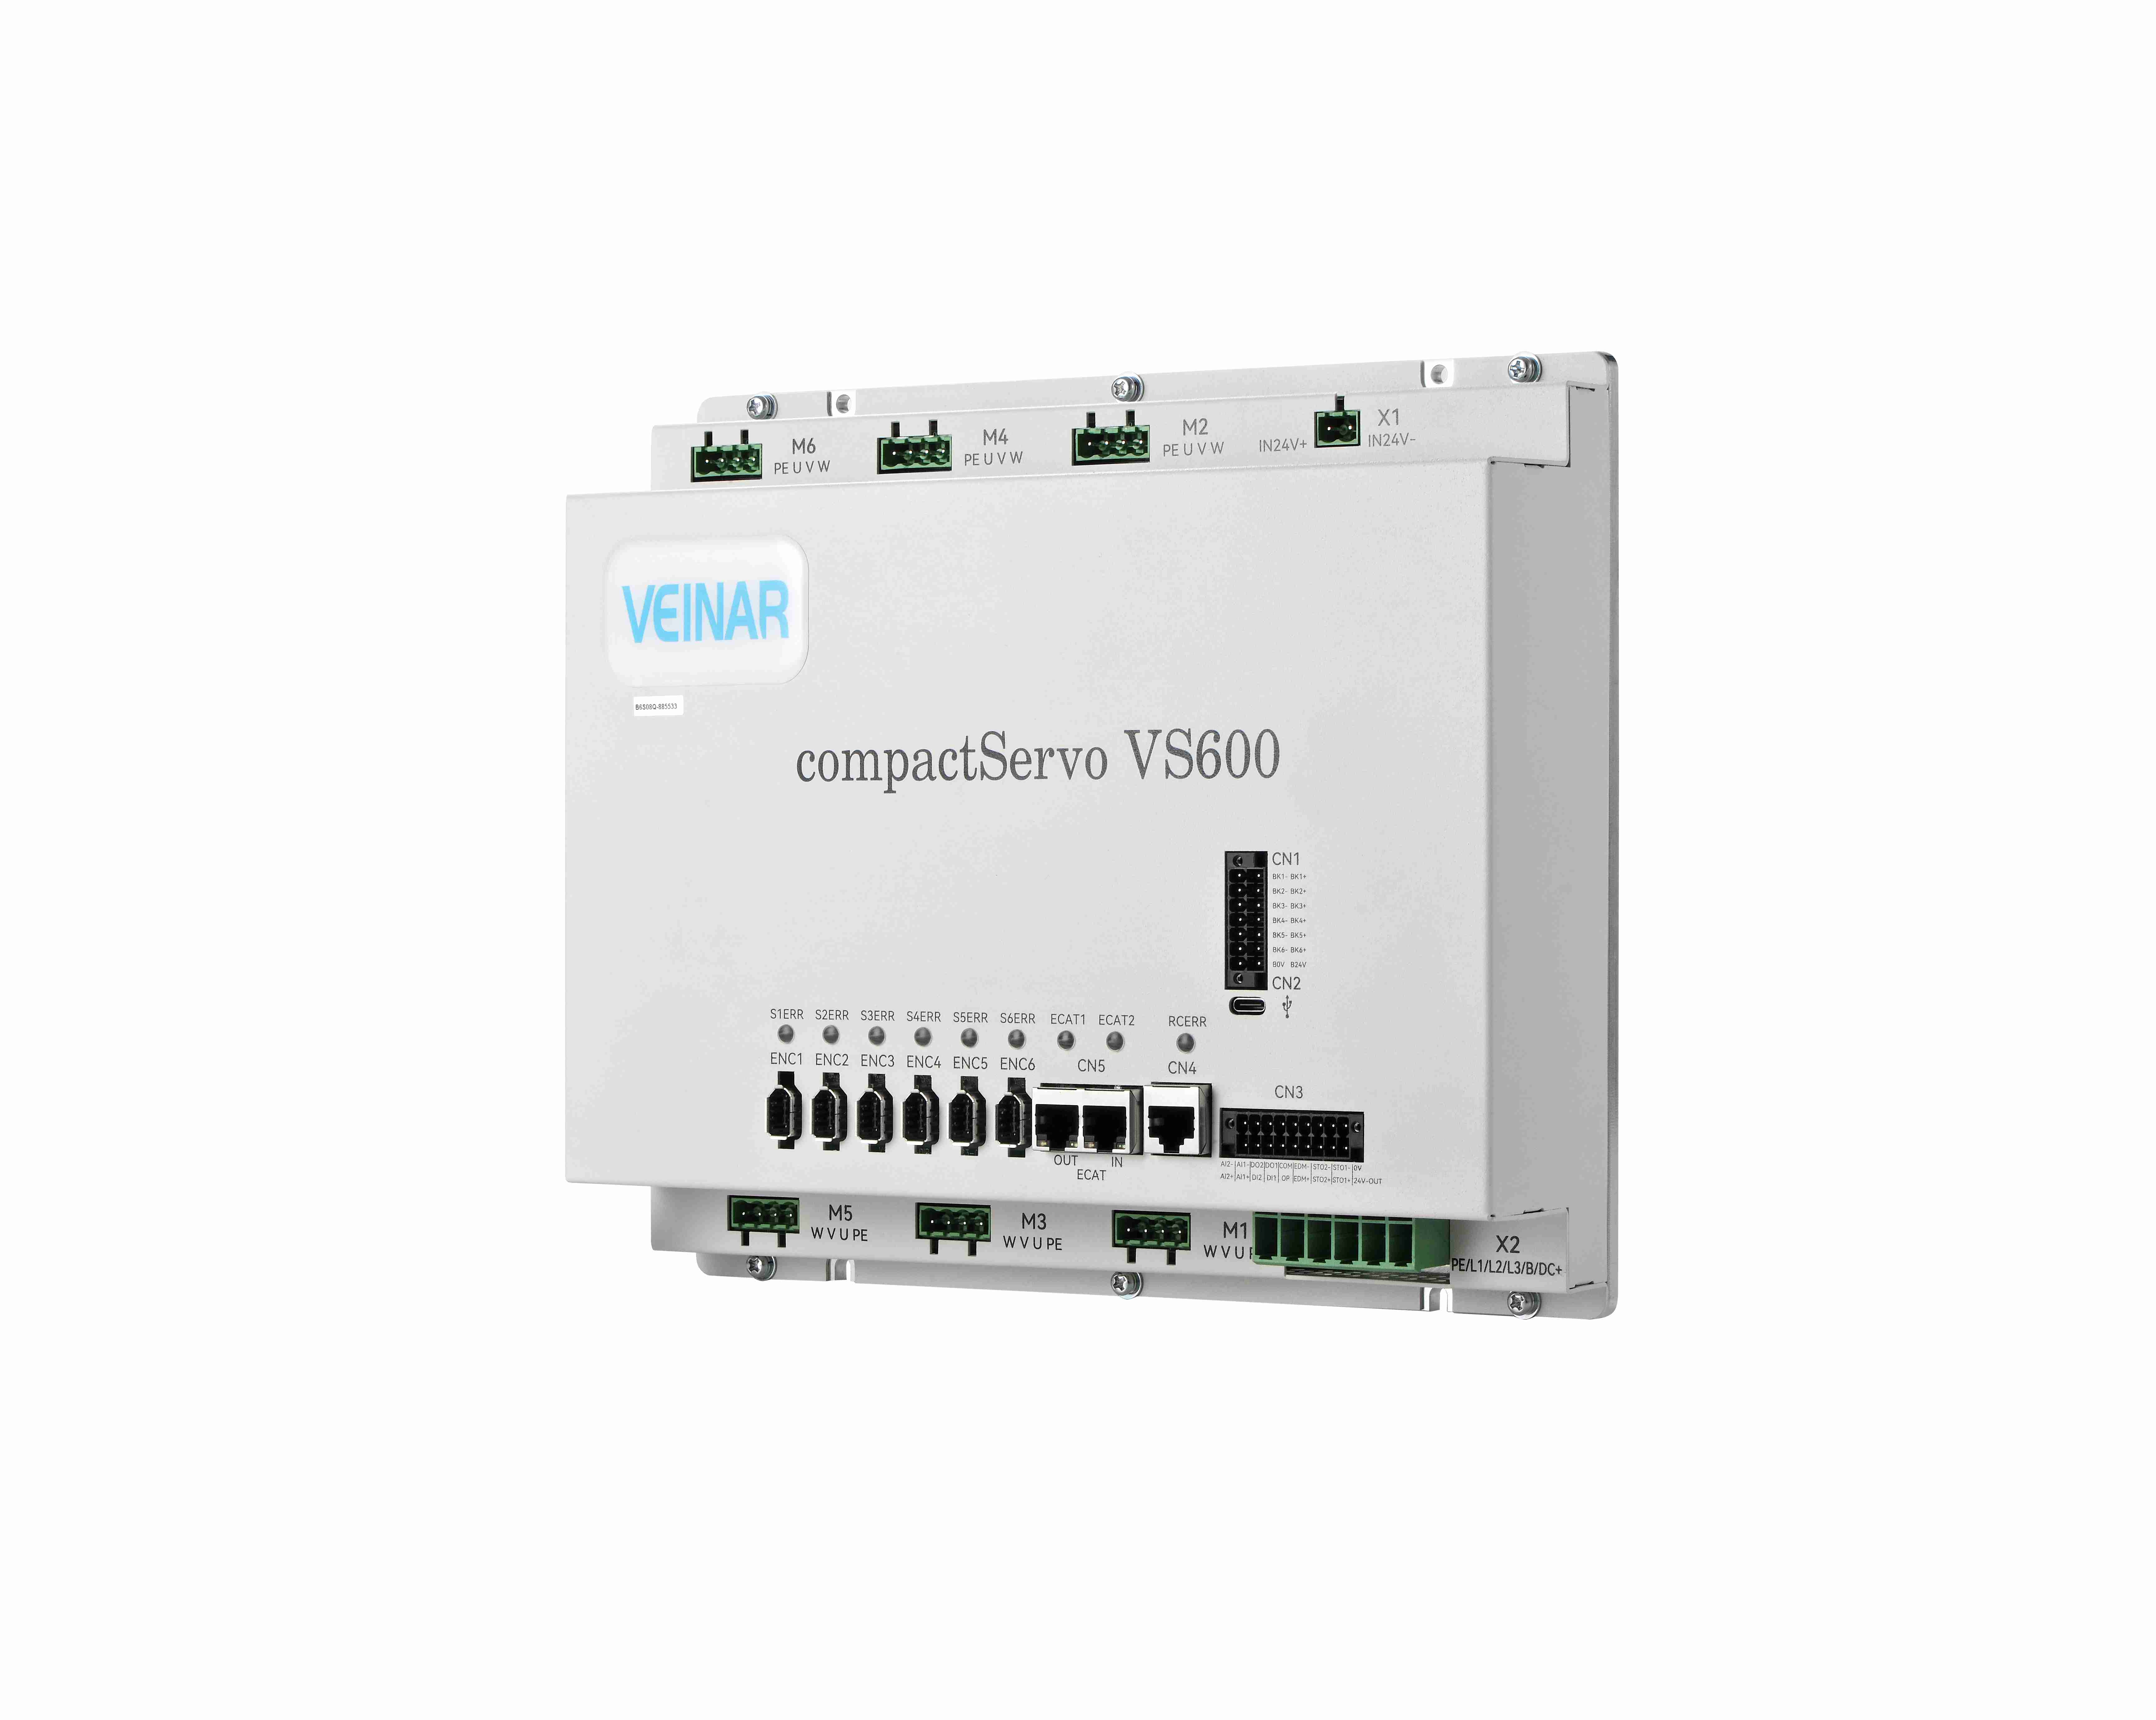
غلبه بر تأخیر سیستمی در تبادل اطلاعات و آسیبپذیریهای ایمنی، نیازمند یک پایه حرکتی پیشرفته است که بر پایه ارتباطات با عرض باند بالا و قابل پیشبینی ساخته شده است. سلولهای ساخت خودکار مدرن بهطور فزایندهای از پیکربندیهای پیچیده سرووموتورهای چندمحوری استفاده میکنند که از طریق پروتکلهای اترنت صنعتی بلادرنگ با سرعت بالا مانند اِترکَت به هم متصل شدهاند. با ادغام یک معماری کنترل سرووموتورهای چندمحوری تخصصی که در ابتدا برای وظایف موقعیتیابی با دقت بالا طراحی شده بود، واحد پردازش مرکزی هماهنگی در سطح میکروثانیه را در تمام مسیرهای خطی و چرخشی حفظ میکند. انکودرهای نوری با وضوح بالا اطلاعات مداوم مکان و سرعت را مستقیماً به حلقههای برداری با بهره بالا ارسال میکنند و این امکان را فراهم میسازند که سیستم بدون از دست دادن پایداری سازهای یا وفاداری مسیر، نمودارهای شتاب و کاهش سرعت پرتها را اجرا کند.
تسلط بر پویایی تبادل در سطح دوم از طریق بهینهسازی برداری
دستیابی به تعویض ابزارهایی با سرعت برقآسا و در مدت زمانی کوتاهتر از یک ثانیه، نیازمند بهینهسازی دقیق توزیع گشتاور و الگوریتمهای نشستن مکانیکی است. در طول انتقال ابزار با سرعت بالا، سیستم محرک باید بهسرعت چرخاننده یا انباره خطی را کند کند، انگشتان گیرنده را با دقتی در حد میکرورادیان همتراز کند، ابزار فعال را آزاد کند و مجموعهٔ جدید را در کسری از یک ثانیه محکم کند. تجربهٔ میدانی متخصصان ادغام خودکار تأیید میکند که استفاده از حلقههای پیشتغذیه جریان پیشبینانه، بارهای لختی را مؤثرانه پیش از شروع حرکت فیزیکی پیشبینی میکند. با مدیریت پویای شار مغناطیسی و بردارگیری گشتاور در لحظه، سیستم محرک از اضافهگردش مکانیکی و زمان نشستن ارتعاشات جلوگیری میکند؛ بنابراین مکانیزم میتواند بلافاصله و با اطمینان در موقعیت مطلوب قرار گرفته و عملیات برش سنگین را بدون تأخیر ادامه دهد.
پیشگیری از برخورد با دقت زیرمیلیمتری از طریق ردیابی بلادرنگ نیرو
پیشگیری از برخوردهای فاجعهبار در حین حرکت چندمحوره با سرعت بالا فراتر از محدودیتهای نرمافزاری سنتی است؛ و نیازمند نظارت فعال و بستهی حلقهای بر نیرو میباشد. درایوهای هوشمند امروزی، جریان مصرفی لحظهای، جابجایی زاویهی فاز و بازخورد پیچشی شفت موتور را با فرکانسی بالاتر از چند کیلوهرتز بهطور مداوم ردیابی میکنند. اگر مانعی غیرمنتظره یا الگویی غیرعادی از مقاومت، بردار حرکت مورد انتظار را — حتی در مقیاسی میکروسکوپی — مختل کند، نرمافزار درایو بهسرعت افزایش گشتاور را تشخیص داده و در کمتر از یک میلیثانیه، دنبالهای از ترمزداری پویا با گشتاور بالا و کنترلشده را آغاز میکند. این مداخلهی پیشگیرانه، مجموعههای متحرک را پیش از اینکه نیروهای برخورد بتوانند اجزای مکانیکی گرانقیمت را تخریب یا عناصر قاببندی ظریف را خم کنند، متوقف میسازد.
تبدیل هوش حرکتی به ارزش تجاری پایدار
ادغام قابلیتهای سوئیچینگ فوقسریع و پیشگیری هوشمند از برخورد، بهطور مستقیم بهرهوری خط تولید و طول عمر داراییها را ارتقا میدهد. با حذف زمان افت بین تعویض ابزارها و محافظت از تجهیزات در برابر خرابیهای ناگهانی ناشی از ضربه، واحدهای صنعتی به حداکثر استفاده از ماشینآلات و کاهش چشمگیر هزینههای نگهداری دست مییابند. شرکت Highsense راهحلهای کنترل حرکتی حیاتی را ارائه میدهد که بر پایهی دههها تجربهی مشترک در تحقیق و توسعه استوار است و قابلیتهای تولیدی مقاوم و خدمات زنجیره تأمین جهانی قابل اعتمادی را فراهم میکند تا بنگاههای صنعتی بتوانند با اطمینان گسترش یابند. از طریق نوآوریهای مداوم در معماری رانشهای فشرده چندمحوره و تعالی مهندسی، Highsense بهطور پیوسته عملکرد خودکارسازی را پیش میبرد و به تولیدکنندگان جهانی کمک میکند تا چالشهای فنی پیچیده را به مزایای رقابتی پایدار تبدیل کنند.