
 EN
Yüksək sürətli emalın dinamikası
İrəli avtomatlaşdırılmış istehsalat tesisləri bitmiş məhsulların keyfiyyətini yüksəltmək üçün dövr müddətlərini qısaltmaq təzyiqi altında fəaliyyət göstərir. Mürəkkəb metal qablaşdırmaların yaradılması və ya mürəkkəb həndəsi profillərin emalı kimi hallarda istehsal xətləri bir neçə koordinasiyalı ox üzrə davamlı hərəkət tələb edir. Sabit performansın əməliyyat davamlılığını müəyyən etdiyi mühitlərdə mexaniki indeksləmə və ya təhlükəsizlik təmizləmə yoxlamaları üçün gözlənilən hər saniyənin onda biri böyük məhsuldarlıq itkilərinə çevrilir. Baş istehsalat mühəndisləri tez-tez ənənəvi qurğuların daha sürətli iş rejimlərinə keçid etməyə çalışarkən alətlərin katastrofik toqquşma riskinin eksponent olaraq artmasına səbəb olan fiziki bir tavanla üzləşdiyini müşahidə edirlər. Bu boşluğu qapatmaq üçün fövqəladə sürət və tam mövqe proqnozlaşdırılabilirliyini harmoniyada birləşdirə bilən ağıllı hərəkət idarəetmə strategiyasını tələb edir.
Ənənəvi alət idarəetməsində mühəndislik darboğazları
Ənənəvi istehsalat qurğularının mürəkkəb əməliyyat dövrlərində geri qalmasının səbəbini başa düşmək üçün köhnəlmiş avadanlığın elektromexaniki məhdudiyyətlərini təhlil etmək lazımdır. Standart çoxoxlu qurğular tez-tez əsas proqramlaşdırıla bilən məntiq idarəetmə qurğusu ilə ayrı-ayrı hərəkət oxları arasında rabitə gecikməsi yaradan, bir-birindən ayrılmış diskret idarəetmə qurğularına əsaslanır. Emal ardıcıllığı dərhal alət dəyişilməsini tələb etdikdə bu köhnə sistemlər alət burqusunun mexaniki hissəsində yavaşlama gecikməsindən, sabitləşmə gecikmələrindən və mexaniki histerezisdən əziyyət çəkir. Bundan əlavə, köhnə toqquşma aşkarlama üsulları əsasən xarici limit açarlarına və ya gecikməli cərəyan zirvəsi izləməsinə əsaslanır ki, bunlar fiziki təmas artıq baş verdikdən sonra reaksiya verir. İxtisaslaşmış mexaniki mühəndislik assosiasiyaları tərəfindən nəşr olunan sənaye avtomatlaşdırma ağlı qələm sənədlərinə görə, bu reaktiv yanaşma tez-tez milin zədələnməsinə, kəsici alətin qırılmasına və əməliyyat büdcəsini azaldan uzunmüddətli, planlaşdırılmamış fabrik dayanmalarına səbəb olur.
İrəli çoxoxlu servoidarəetmə idarəetmə arxitekturolarının birləşdirilməsi
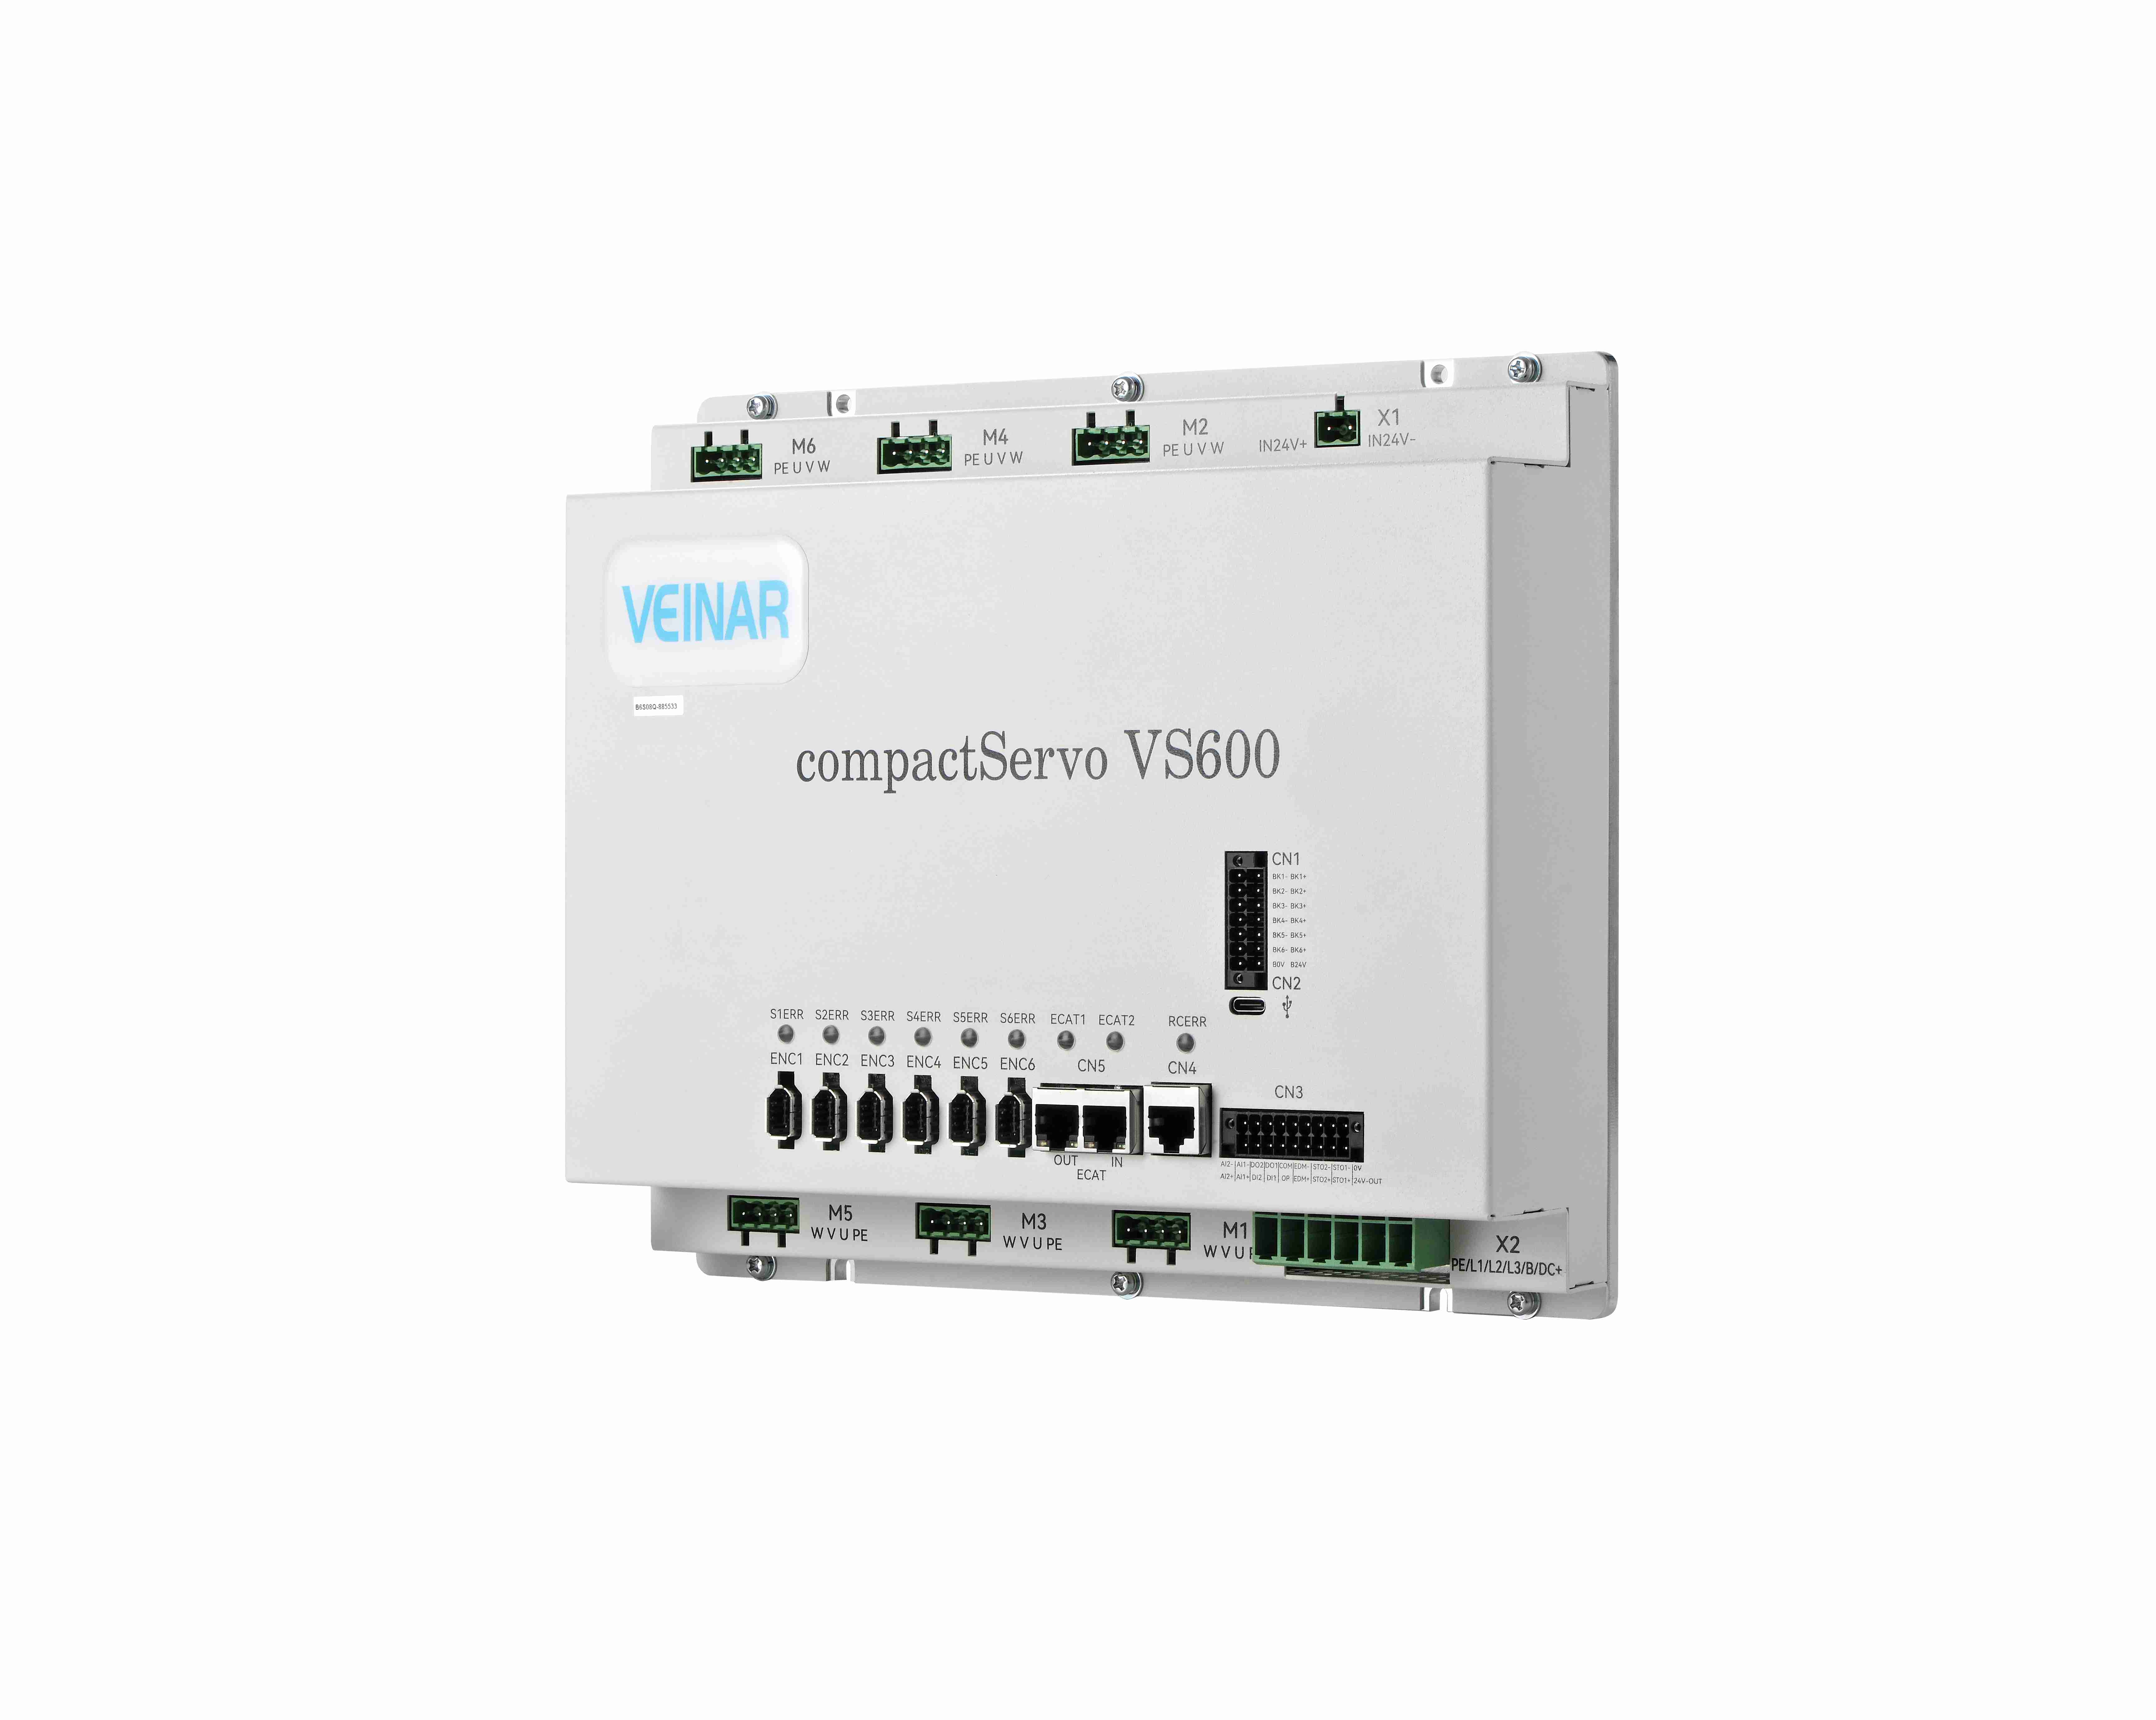
Sistemlərin dəyişimin gecikməsi və təhlükəsizlik zəifliyini aradan qaldırmaq üçün yüksək ötürülmə sürəti və müəyyən edilə bilən rabitə əsasında qurulmuş irəli gedən hərəkət əsası tələb olunur. Müasir avtomatlaşdırılmış istehsalat hüceyrələri artıq EtherCAT kimi yüksək sürətli, real vaxt rejimində işləyən sənaye Ethernet protokolları vasitəsilə birləşdirilən çoxoxlu servo konfiqurasiyalarından geniş istifadə edirlər. Yüksək dəqiqlikli yerləşdirmə tapşırıqları üçün əvvəlcədən hazırlanmış xüsusi çoxoxlu servo idarəetmə arxitekturasının inteqrasiyası ilə mərkəzi emal birimi bütün xətti və fırlanma yolları üzrə mikrosaniyə səviyyəsində sinxronlaşmanı saxlayır. Yüksək həll olunma qabiliyyətli optik enkoderlər mövqe və sürət haqqında davamlı telemetriya məlumatlarını birbaşa yüksək qazancı olan vektor döngülərə ötürür; bu da sistemin struktur sabitliyini və traektoriya doğruluğunu itirmədən cəsarətli sürətlənmə və yavaşlama profillərini icra etməsinə imkan verir.
Vektor optimallaşdırması ilə İkinci Səviyyə Dəyişimi Dinamikasının Mənimsənilməsi
İldır-ildır, saniyə dərəcəsində alət dəyişimi əldə etmək üçün burulma paylanması və mexaniki yerləşdirmə alqoritmlərinin diqqətlə optimallaşdırılması tələb olunur. Yüksək sürətli alət keçidində sürücü sistemi fırlanan karusel və ya xətti maqazini sürətlə yavaşlatmalı, tutma barmaqlarını mikroradian dəqiqliyi ilə uyğunlaşdırmalı, aktiv aləti buraxmalı və gələn yığımı bir neçə onda bir saniyə ərzində sıxmalıdır. Avtomatlaşdırma inteqrasiyası mütəxəssislərinin sahə təcrübəsi göstərir ki, proqnozlaşdırıcı cərəyan öndən verilmə konturlarından istifadə etməklə fiziki hərəkət başlamazdan əvvəl inertsiya yükünü effektiv şəkildə proqnozlaşdırmaq mümkündür. Maqnit axını və burulma vektorlaşdırılmasının dinamik idarə edilməsi sayəsində sürücü mexaniki aşım və titrəmə yerləşdirmə müddətini aradan qaldırır; beləliklə, mexanizm möhkəm mövqeyə dərhal sabitlənir və ağır yükləməli kəsmə əməliyyatlarına anında davam edə bilir.
Real vaxtlı qüvvə izləməsi vasitəsilə millimetrdən kiçik toqquşmadan qorunma
Yüksək sürətli çoxoxlu hərəkət zamanı katastrofik toqquşmaların qarşısını almaq, ənənəvi proqram təminatı sərhədlərindən kənara çıxır; bu, aktiv, qapalı dövrəli qüvvə monitorinqini tələb edir. Müasir ağıllı sürücülər real vaxtda cərəyan istehlakını, faz açısı yerdəyişməsini və motor millərinin burulma geri əlaqəsini bir neçə kiloherts tezliyində davamlı izləyir. Gözlənilməz maneə və ya anomali müqavimət profili gözlənilən hərəkət vektorunu — mikroskopik miqyasda belə — pozarsa, sürücü firmware-i anında moment zirvəsini müəyyən edir və bir millisaniyədən az müddətdə nəzarət olunan, yüksək momentli dinamik frenləmə ardıcıllığını başladır. Bu proaktiv müdaxilə, bahalı mexaniki komponentlərin zədələnməsi və ya incə konstruksiya elementlərinin deformasiyasına səbəb ola biləcək təsir qüvvələri yaranmadan əvvəl hərəkətli assambleyaları dayandırır.
Hərəkət intellektinin davamlı kommersiya dəyərinə çevrilməsi
Ultra-sürətli keçid imkanlarını və ağıllı toqquşma qarşısını almağı birbaşa inteqrasiya etmək, istehsalat sahəsində məhsuldarlığı və aktivlərin ömrünü birbaşa artırır. Alətlər arasında dayanma vaxtını aradan qaldırmaqla və avadanlıqları anidən baş verən təsadüflər nəticəsində zədələnmədən qorumaqla sənaye obyektləri maşınların maksimum istifadəsini və texniki xidmət xərclərinin əhəmiyyətli dərəcədə azalmasını təmin edir. Highsense, onilliklər ərzində ortaq tədqiqat və inkişaf təcrübəsi ilə dəstəklənən missiya-əhəmiyyətli hərəkət idarəetmə həlləri təqdim edir; möhkəm istehsal imkanları və etibarlı qlobal təchizat zənciri xidmətləri ilə sənaye müəssisələrinin etibarla miqyaslaşmasına imkan yaradır. Sıx və çoxoxlu sürücü arxitekturasında davamlı innovasiyalar və mühəndislik mükəmməlliyi sayəsində Highsense avtomatlaşdırma performansını daim irəli aparır və qlobal istehsalçıların mürəkkəb texniki çətinlikləri davamlı rəqabət üstünlüyünə çevirməsinə kömək edir.
Mündəricat
- Yüksək sürətli emalın dinamikası
- Ənənəvi alət idarəetməsində mühəndislik darboğazları
- İrəli çoxoxlu servoidarəetmə idarəetmə arxitekturolarının birləşdirilməsi
- Vektor optimallaşdırması ilə İkinci Səviyyə Dəyişimi Dinamikasının Mənimsənilməsi
- Real vaxtlı qüvvə izləməsi vasitəsilə millimetrdən kiçik toqquşmadan qorunma
- Hərəkət intellektinin davamlı kommersiya dəyərinə çevrilməsi