
 EN
Yüksek Hızlı İşleme Dinamikleri
Gelişmiş otomatik üretim tesisleri, çevrim sürelerini kısaltırken bitmiş parçaların kalitesini yükseltme amacıyla sürekli baskı altındadır. Karmaşık metal muhafazaların mı yoksa karmaşık geometrik profillerin mi üretildiği fark etmeksizin, üretim hatları çoklu koordine edilmiş eksenler boyunca sürekli hareket gerektirir. Tutarlı performansın operasyonel sürekliliği belirlediği ortamlarda, mekanik indeksleme veya güvenlik geçiş kontrolleri için harcanan her saniyenin onda biri bile devasa verimlilik kayıplarına yol açar. Deneyimli üretim mühendisleri, geleneksel kurulumların daha hızlı işletme temposu için itildiğinde felaketle sonuçlanabilecek kesici çarpışma riskini katlanarak artırdığı fiziksel bir tavanla karşılaştığını sıkça gözlemler. Bu uçurumu kapatmak, çılgın hızla mutlak konumsal tahmin edilebilirliği uyumlu hale getirebilen akıllı bir hareket kontrol stratejisi gerektirir.
Geleneksel Kesici Takımı Yönetimiyle İlgili Mühendislik Darboğazları
Geleneksel üretim sistemlerinin karmaşık işlemsel döngüler sırasında neden geride kaldığını anlamak için, miras donanımın elektromekanik kısıtlamaları incelenmelidir. Standart çok eksenli sistemler genellikle ana programlanabilir lojik denetleyici ile bireysel tahrik eksenleri arasında iletişim gecikmesine neden olan parçalı ayrık denetleyicilere dayanır. Bir imalat sırası anında takım değişimi gerektirdiğinde bu miras sistemler, takım kulesi montajındaki yavaşlama gecikmeleri, kararlılaşma gecikmeleri ve mekanik histerezis sorunlarından etkilenir. Ayrıca daha eski çarpma tespit yöntemleri çoğunlukla dış sınır anahtarlarına veya gecikmeli akım zirvesi izlemesine dayanır; bu yöntemler fiziksel temas zaten gerçekleşmiş olduktan sonra tepki verir. Önde gelen makine mühendisliği dernekleri tarafından yayımlanan endüstriyel otomasyon beyaz kitaplarına göre, bu tepkisel yaklaşım sıklıkla hasar görmüş miller, kırılmış kesme araçları ve operasyon bütçelerini tüketen uzun süreli, plansız fabrika duruşlarına yol açar.
Gelişmiş Çok Eksenli Servo Kontrol Mimarilerinin Entegrasyonu
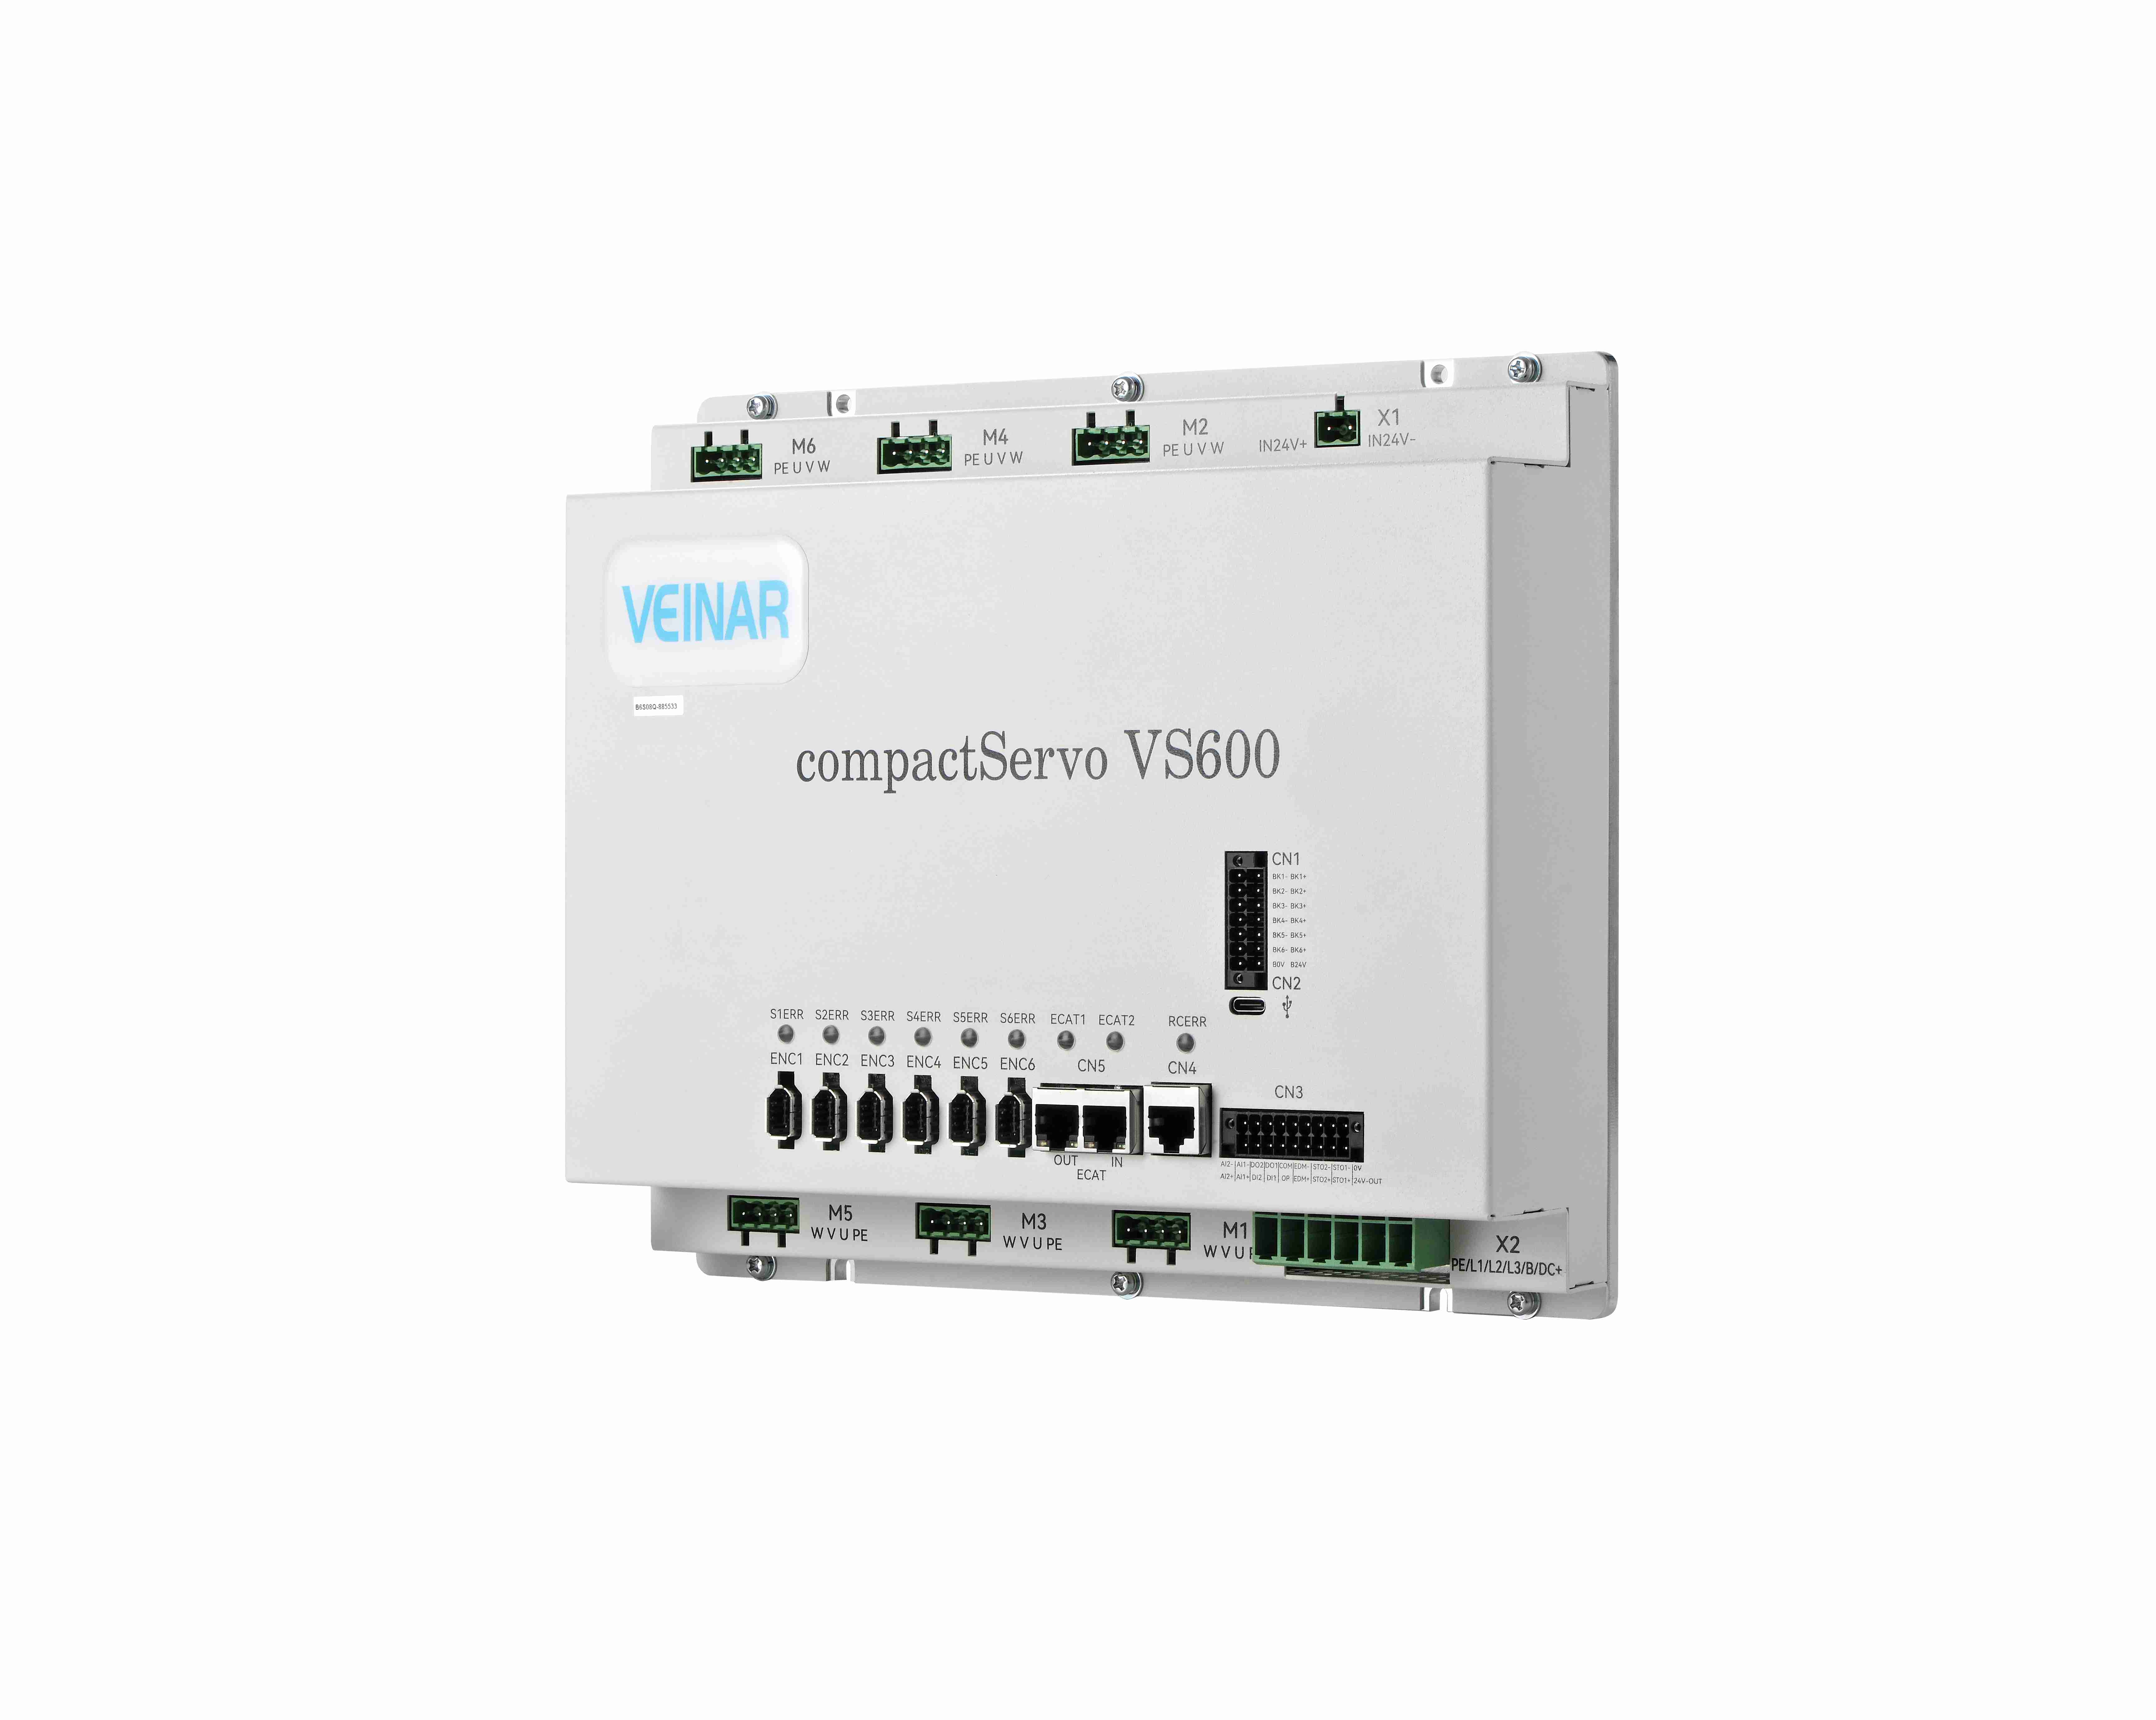
Sistemsel değişim gecikmesini ve güvenlik açıklarını aşmak, yüksek bant genişliğine sahip, belirleyici iletişim üzerine kurulmuş gelişmiş bir hareket temeli gerektirir. Günümüzün otomatikleştirilmiş üretim hücreleri, EtherCAT gibi yüksek hızlı gerçek zamanlı endüstriyel Ethernet protokolleriyle bağlanan karmaşık çok eksenli servo yapılandırmalarından giderek daha fazla yararlanmaktadır. Yüksek hassasiyetli konumlandırma görevleri için özgün olarak geliştirilen özel çok eksenli servo denetim mimarisini entegre ederek merkezi işlem birimi, tüm doğrusal ve dönel hareket yolları boyunca mikrosaniye düzeyinde senkronizasyonu sağlar. Yüksek çözünürlüklü optik kodlayıcılar, sürekli konum ve hız telemetrisini doğrudan yüksek kazançlı vektör döngülerine aktarır; bu da sistemin yapısal kararlılığı veya yörünge sadakatini zedelemeksizin agresif ivme ve yavaşlama profillerini gerçekleştirmesini sağlar.
Vektör Optimizasyonu ile İkinci Düzey Değişim Dinamiklerinin Yönetimi
Yıldırım hızında, saniye düzeyinde takım değişimi sağlamak için tork dağıtımının ve mekanik yerleşim algoritmalarının titizlikle optimize edilmesi gerekir. Yüksek hızlı takım geçişinde, tahrik sistemi dönen karuseli veya doğrusal magazini hızla yavaşlatmalı, tutma parmaklarını mikroradyan hassasiyetiyle hizalamalı, aktif takımı serbest bırakmalı ve gelen montajı bir saniyenin yalnızca küçük bir kesrinde sıkmalıdır. Otomasyon entegrasyonu uzmanlarının saha deneyimleri, tahminsel akım öncü döngülerinin fiziksel harekete başlamadan önce atalet yüklerini etkili bir şekilde öngördüğünü doğrular. Manyetik akıyı ve tork yönlendirmeyi anlık olarak dinamik olarak yöneterek tahrik sistemi mekanik aşırı konumlanmayı ve titreşim yerleşim süresini ortadan kaldırır; bu da mekanizmanın güvenli bir şekilde yerine oturmasını ve ağır iş kesme işlemlerine anında devam etmesini sağlar.
Gerçek Zamanlı Kuvvet İzleme Aracılığıyla Milimetrenin Altındaki Çarpışma Önlemesi
Yüksek hızda çok eksenli hareket sırasında felaket boyutunda çarpışmaları önlemek, geleneksel yazılım sınır sınırlarını aşar; bu, aktif, kapalı çevrim kuvvet izleme gerektirir. Modern akıllı sürücüler, birkaç kilohertz’in üzerinde frekanslarda gerçek zamanlı akım çekimini, faz açısı yer değişimini ve motor milinin burulma geri bildirimini sürekli olarak izler. Beklenmedik bir engel veya anormal direnç profili, beklenen hareket vektörünü — mikroskopik ölçekte bile — bozarsa, sürücü firmware’i anında tork artışını tanımlar ve bir milisaniyenin altında sürede kontrollü, yüksek torklu dinamik frenleme dizisini başlatır. Bu proaktif müdahale, pahalı mekanik bileşenleri hasara uğratmak veya hassas çerçeve elemanlarını bükmemek için hareketli montajları çarpışma kuvvetlerinden önce durdurur.
Hareket Zekâsını Kalıcı Ticari Değere Dönüştürmek
Ultra-hızlı anahtarlama yeteneklerini ve akıllı çarpışma önleme sistemini entegre ederek üretim tesislerindeki verimlilik ve varlıkların ömrü doğrudan artırılır. Takım değişimleri arasındaki ölü süreyi ortadan kaldırarak ve ekipmanları ani darbe kaynaklı arızalardan koruyarak, sanayi tesisleri maksimum makine kullanım oranına ulaşır ve bakım maliyetlerini büyük ölçüde düşürür. Highsense, ortak olarak yürütülen on yıllar süren araştırma ve geliştirme uzmanlığına dayalı, görev-kritik hareket kontrol çözümleri sunar; sağlam üretim kapasitesi ve güvenilir küresel tedarik zinciri hizmetleriyle sanayi işletmelerinin güvenle ölçeklenebilmesini sağlar. Kompakt çok-eksenli sürücü mimarisindeki sürekli yenilikçi yaklaşımı ve mühendislik mükemmelliğiyle Highsense, otomasyon performansını sürekli ileriye taşır; küresel üreticilere karmaşık teknik zorlukları kalıcı rekabet avantajlarına dönüştürmelerinde yardımcı olur.
İçindekiler Tablosu
- Yüksek Hızlı İşleme Dinamikleri
- Geleneksel Kesici Takımı Yönetimiyle İlgili Mühendislik Darboğazları
- Gelişmiş Çok Eksenli Servo Kontrol Mimarilerinin Entegrasyonu
- Vektör Optimizasyonu ile İkinci Düzey Değişim Dinamiklerinin Yönetimi
- Gerçek Zamanlı Kuvvet İzleme Aracılığıyla Milimetrenin Altındaki Çarpışma Önlemesi
- Hareket Zekâsını Kalıcı Ticari Değere Dönüştürmek