
 EN
Dinamika zahtjeva za brzom obradom
Napredni automatizirani proizvodni pogoni rade pod neumoljivim pritiskom kako bi smanjili vrijeme ciklusa, a istovremeno podigli kvalitetu gotovih dijelova. Bez obzira na to jesu li proizvodnja složenih metalnih kućišta ili složenih geometrijskih profila, proizvodne linije zahtijevaju neprekidno kretanje preko više koordiniranih osi. U okruženjima gdje dosljedna učinkovitost diktira kontinuitet rada, svaki dio sekunde proveden čekanjem na mehaničko indeksiranje ili provjere sigurnosnih odobrenja nagomilava se u ogromne gubitke produktivnosti. Inženjeri iz proizvodnje često primjećuju da konvencionalni uređaji dostižu fizički strop gdje pritisak na brže operativne tempoe eksponencijalno povećava rizik od katastrofalnih sudara alata. Za uklanjanje ove razlike potrebna je inteligentna strategija kontrole kretanja koja je sposobna usklađivati brzinu blistavanja s apsolutnom predvidivosti položaja.
Inženjerski uska grla u upravljanju konvencionalnim alatom
Da bi se razumjelo zašto tradicionalne proizvodne instalacije zaostaju tijekom složenih operativnih ciklusa, potrebno je ispitati elektromehanička ograničenja starog hardvera. Standardne višeosne postavke često se oslanjaju na nespojne diskretne upravljače koji uvode latenciju komunikacije između glavnog programiranog logičkog upravljača i pojedinačnih pogonskih osa. Kada proizvodni niz zahtijeva trenutnu zamjenu alata, ovi stari sistemi pate od kašnjenja usporavanja, kašnjenja u zadržavanju i mehaničke histereze unutar sastava tornjeva alata. Osim toga, starije metode otkrivanja sudara temelje se prvenstveno na vanjskim prekidačima ili monitoringu kašnjenja struje, koji reagiraju tek nakon što se već dogodio fizički kontakt. Prema izvješćima o industrijskoj automatizaciji koje su objavile vodeća udruženja strojarstva, ovaj reaktivni pristup često dovodi do oštećenja vrtića, razbijenih medija za rezanje i produženog, neplaniranog zastoja proizvodnje koji iscrpljuje operativne proračune.
U skladu s člankom 3. stavkom 1.
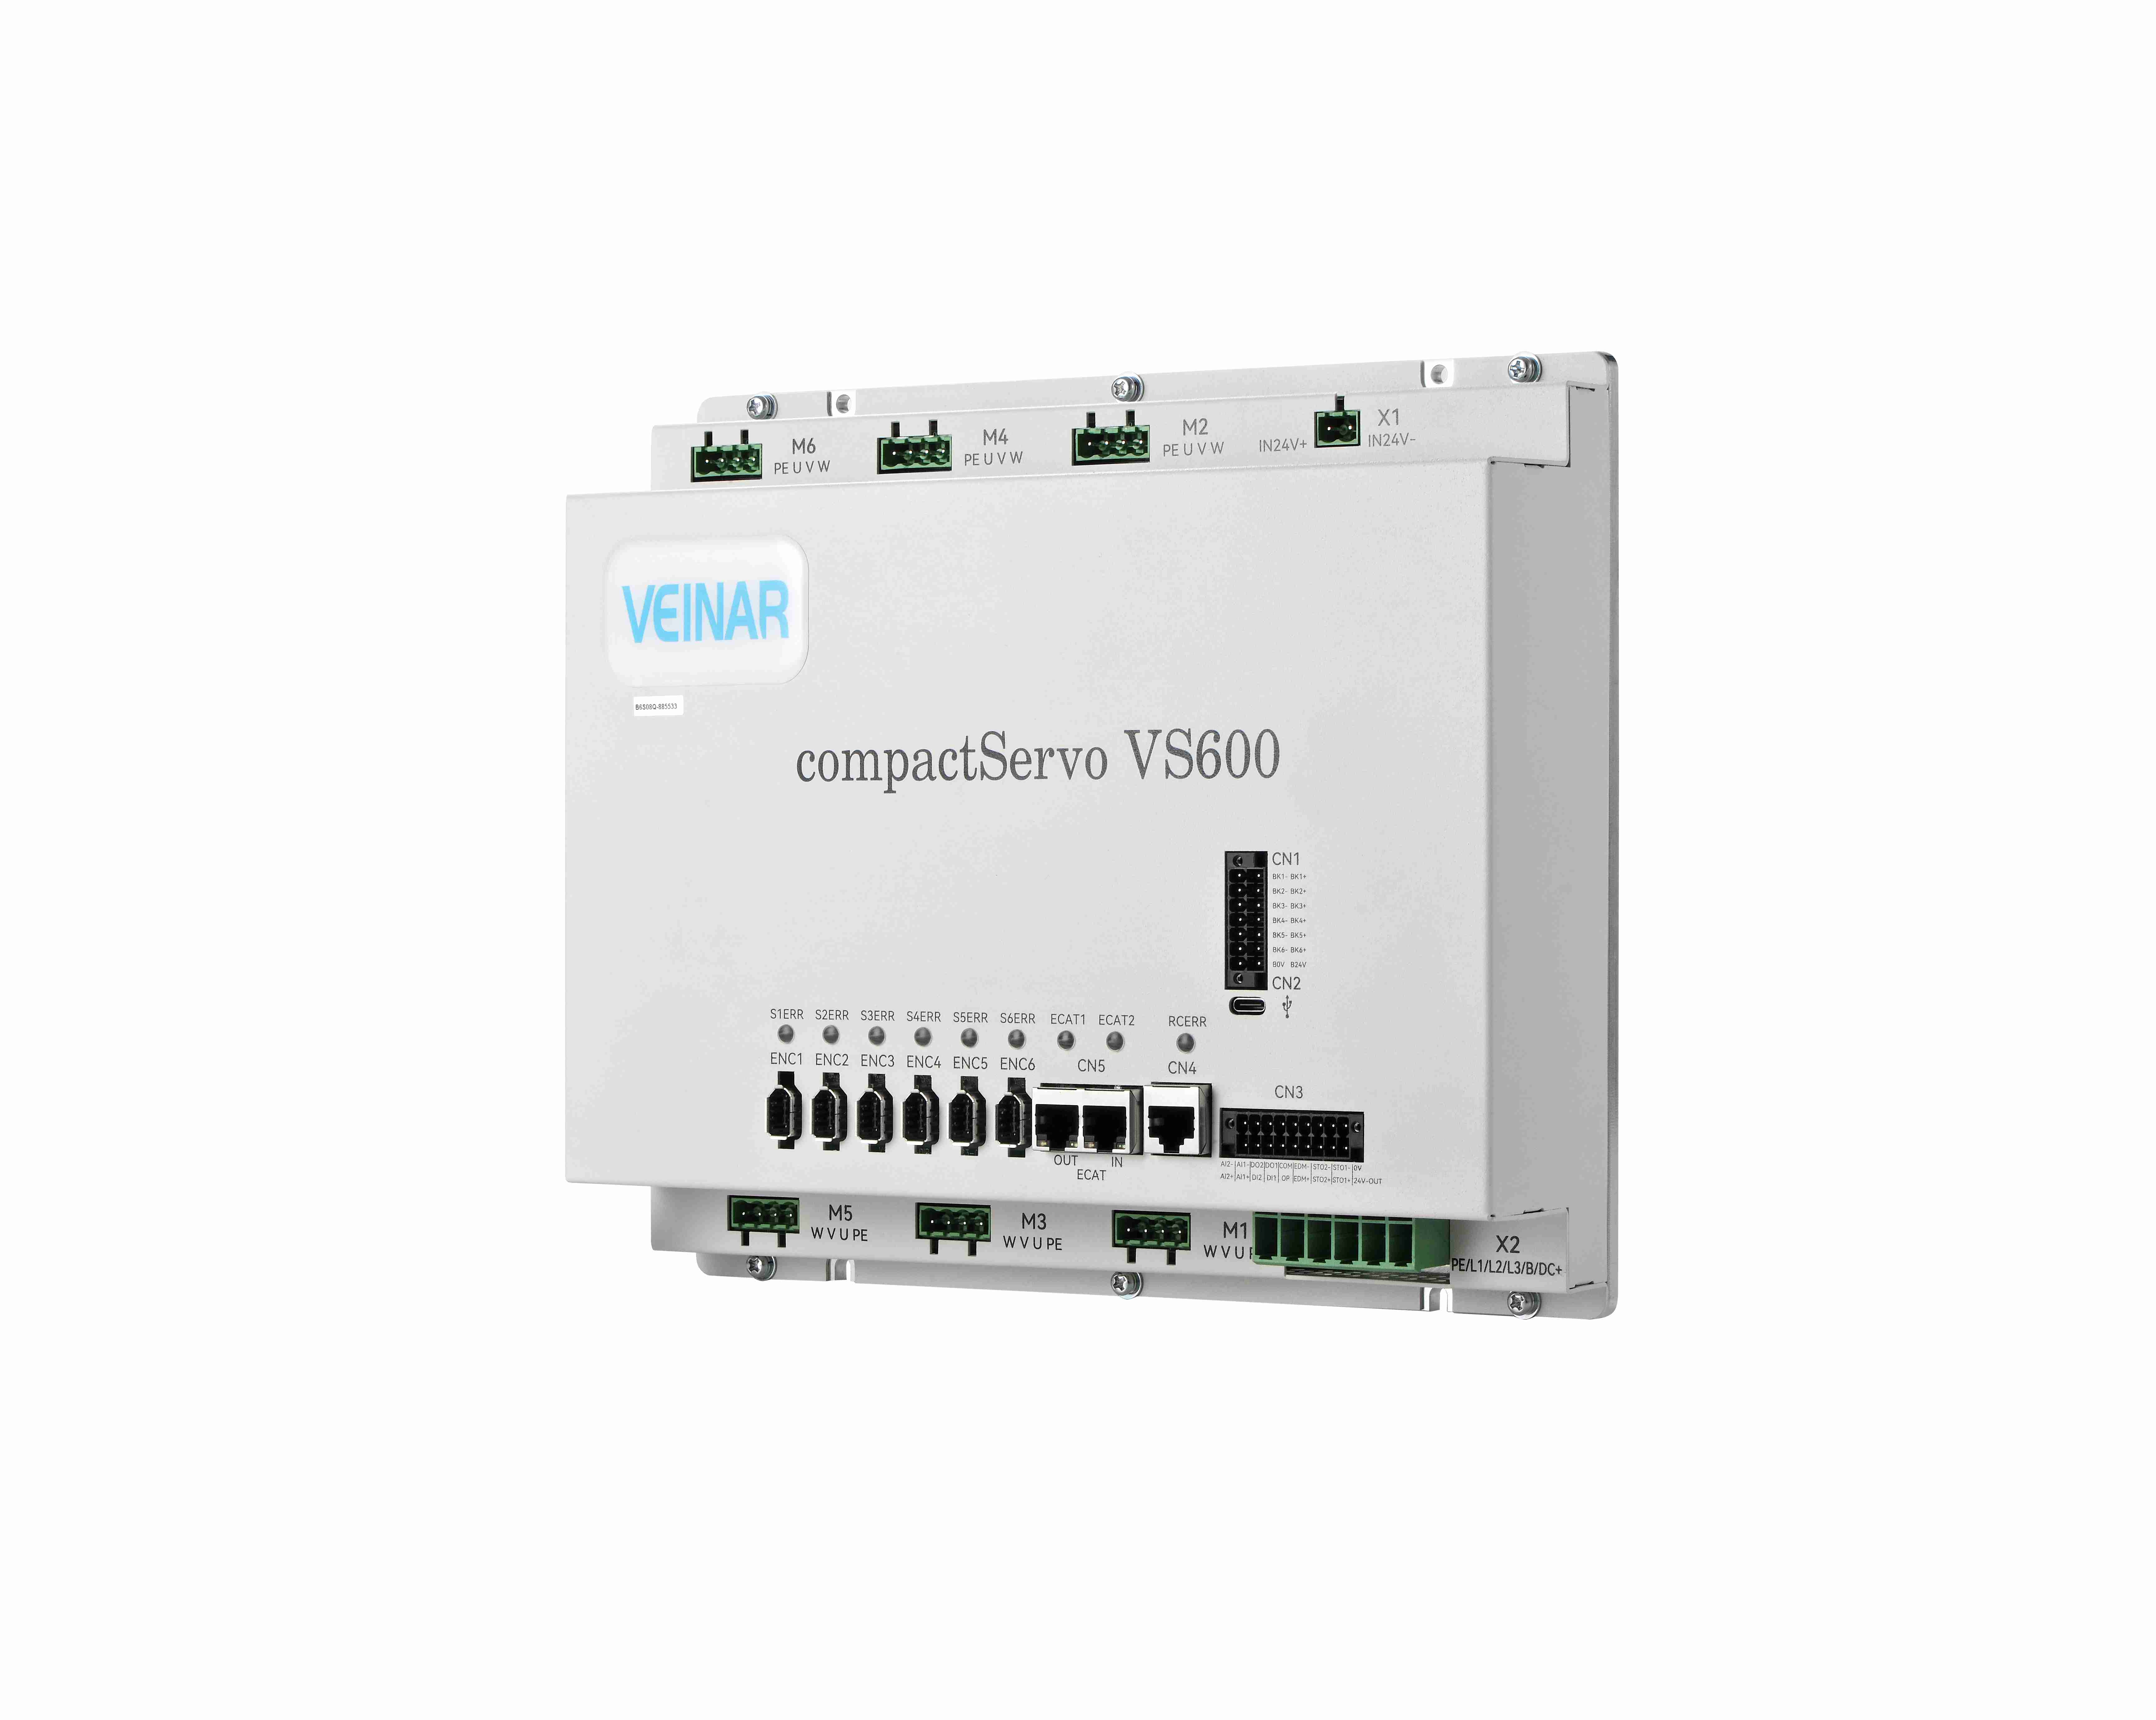
Prevazilaženje sistemskih ranjivosti u vezi s kašnjenjem razmjene i sigurnosti zahtijeva naprednu osnovu pokreta izgrađenu na visokom propusnom opsegu, determinističkoj komunikaciji. Moderne automatske stanice za proizvodnju sve više koriste sofisticirane servoske konfiguracije s više osova povezane putem brzih Ethernet protokola u stvarnom vremenu poput EtherCAT-a. Svojim integriranjem specijalizirane višeosne servo-upravne arhitekture, prvobitno dizajnirane za visoko precizne zadatke pozicioniranja, središnja obradna jedinica održava sinhronizaciju na razini mikrosekundi na svim linearnim i rotirajućim stazama. Visokokvalitetni optički koderi unose kontinuiranu telemetriju položaja i brzine izravno u vektorske petlje visokog dobića, omogućavajući sustavu da izvrši agresivne profile ubrzanja i usporavanja bez žrtvovanja strukturne stabilnosti ili vjernosti putanje.
Osvojenje dinamike razmjene drugog stupnja putem optimizacije vektora
Za postizanje bljeskove brzine, razmjene alata drugog stupnja zahtijeva se pažljiva optimizacija raspodjele obrtnog momenta i mehaničkih algoritama za uspostavljanje. Tijekom brzog prelaska alata, pogonski sustav mora brzo usporiti rotirajuću karusel ili linearni magazinu, poravnati prste za hvatanje s preciznošću od mikro-radijana, osloboditi aktivni alat i zagrliti ulazni sastav u djeliću sekunde. Iskustvo iz terena stručnjaka za integraciju automatizacije potvrđuje da korištenje predviđenih strujnih petlja za predviđanje učinkovito predviđa inercijalna opterećenja prije početka fizičkog kretanja. Dinamično upravljanjem magnetnim tokom i vektorskim obrtnim momentom u pokretu, pogon eliminira mehaničko prebacivanje i vrijeme zadržavanja vibracija, omogućavajući mehanizmu da se sigurno uklopi u položaj i odmah nastavi operacije rezanja teških radnih mjesta.
Izbjegavanje sudara ispod milimetra putem praćenja sile u stvarnom vremenu
Prevencija katastrofalnih sudara tijekom brzog višeslojnog kretanja nadilazi tradicionalne granične granice softvera; zahtijeva aktivno praćenje sile u zatvorenoj petlji. Moderni inteligentni pogoni neprekidno prate u stvarnom vremenu struju, pomak ugla faze i torzijsku povratnu energiju motorne osovine na frekvencijama koje prelaze nekoliko kilohertza. Ako neočekivana zapreka ili anomalni profil otpora poremeće očekivani vektor pokreta, čak i na mikroskopskom nivou, hardver pogona odmah prepoznaje skok obrtnog momenta i pokreće kontroliranu dinamičku sekvencu kočenja visokog obrtnog momenta za manje od milisekunde. Ova proaktivna intervencija zaustavlja pokretne sastave prije nego što udarne sile mogu ugroziti skupe mehaničke komponente ili warp delikatne elemente okvira.
Prevodenje inteligencije u kretanje u trajnu komercijalnu vrijednost
Integracija ultrabrzih mogućnosti prebacivanja i inteligentne prevencije sudara izravno mijenja produktivnost pogona i dugovječnost imovine. Uklanjanjem mrtvog vremena između prekidača alata i zaštitom opreme od iznenadnih udaraca, industrijski objekti postižu maksimalnu upotrebu strojeva i drastično smanjuju troškove održavanja. Highsense pruža rješenja za kontrolu kretanja kritičnih poslova koja su podržana desetljećima zajedničke stručnosti u istraživanju i razvoju, nude robusne proizvodne mogućnosti i pouzdane globalne usluge lanca opskrbe koji omogućuju industrijskim poduzećima da se pouzdano šire. Kroz kontinuirane inovacije u kompaktnoj arhitekturi pogona na više osova i izvrsnosti inženjeringa, Highsense dosljedno napreduje u performansi automatizacije, pomažući globalnim proizvođačima da kompleksne tehničke izazove pretvore u trajnu konkurentnu prednost.
Sadržaj
- Dinamika zahtjeva za brzom obradom
- Inženjerski uska grla u upravljanju konvencionalnim alatom
- U skladu s člankom 3. stavkom 1.
- Osvojenje dinamike razmjene drugog stupnja putem optimizacije vektora
- Izbjegavanje sudara ispod milimetra putem praćenja sile u stvarnom vremenu
- Prevodenje inteligencije u kretanje u trajnu komercijalnu vrijednost