
 EN
Động lực học của gia công tốc độ cao đòi hỏi
Các cơ sở sản xuất tự động hóa tiên tiến hoạt động dưới áp lực liên tục nhằm rút ngắn thời gian chu kỳ đồng thời nâng cao chất lượng chi tiết hoàn thiện. Dù đang gia công các vỏ bọc kim loại phức tạp hay các đường viền hình học tinh vi, các dây chuyền sản xuất đều yêu cầu chuyển động liên tục trên nhiều trục phối hợp. Trong những môi trường mà hiệu suất ổn định quyết định tính liên tục của vận hành, mỗi phần nhỏ giây chờ đợi để định vị cơ học hoặc kiểm tra khoảng cách an toàn đều tích lũy thành tổn thất năng suất khổng lồ. Các kỹ sư sản xuất cấp cao thường nhận thấy rằng các cấu hình truyền thống đạt đến giới hạn vật lý, khi tăng tốc độ vận hành thêm nữa sẽ làm tăng theo cấp số nhân nguy cơ va chạm công cụ nghiêm trọng. Việc thu hẹp khoảng cách này đòi hỏi một chiến lược điều khiển chuyển động thông minh, có khả năng cân bằng giữa tốc độ cực cao và độ dự báo tuyệt đối về vị trí.
Các điểm nghẽn kỹ thuật trong quản lý dụng cụ truyền thống
Để hiểu lý do các cấu hình sản xuất truyền thống chậm trễ trong các chu kỳ vận hành phức tạp, cần xem xét các ràng buộc điện-cơ học của phần cứng lỗi thời. Các cấu hình đa trục tiêu chuẩn thường dựa vào các bộ điều khiển rời rạc không đồng bộ, gây ra độ trễ truyền thông giữa bộ điều khiển logic lập trình được (PLC) chính và từng trục động cơ riêng lẻ. Khi một quy trình gia công yêu cầu thay đổi dụng cụ ngay lập tức, những hệ thống lỗi thời này gặp phải độ trễ giảm tốc, độ trễ ổn định và hiện tượng trễ cơ học trong cụm đầu dao xoay. Hơn nữa, các phương pháp phát hiện va chạm cũ chủ yếu dựa vào công tắc giới hạn bên ngoài hoặc giám sát độ tăng đột ngột của dòng điện với độ trễ, nghĩa là chỉ phản ứng sau khi đã xảy ra tiếp xúc vật lý. Theo các tài liệu kỹ thuật về tự động hóa công nghiệp do các hiệp hội kỹ thuật cơ khí hàng đầu công bố, cách tiếp cận mang tính phản ứng này thường dẫn đến hư hỏng trục chính, gãy dụng cụ cắt và thời gian ngừng hoạt động nhà máy kéo dài ngoài kế hoạch, làm hao hụt ngân sách vận hành.
Tích hợp các kiến trúc điều khiển servo đa trục tiên tiến
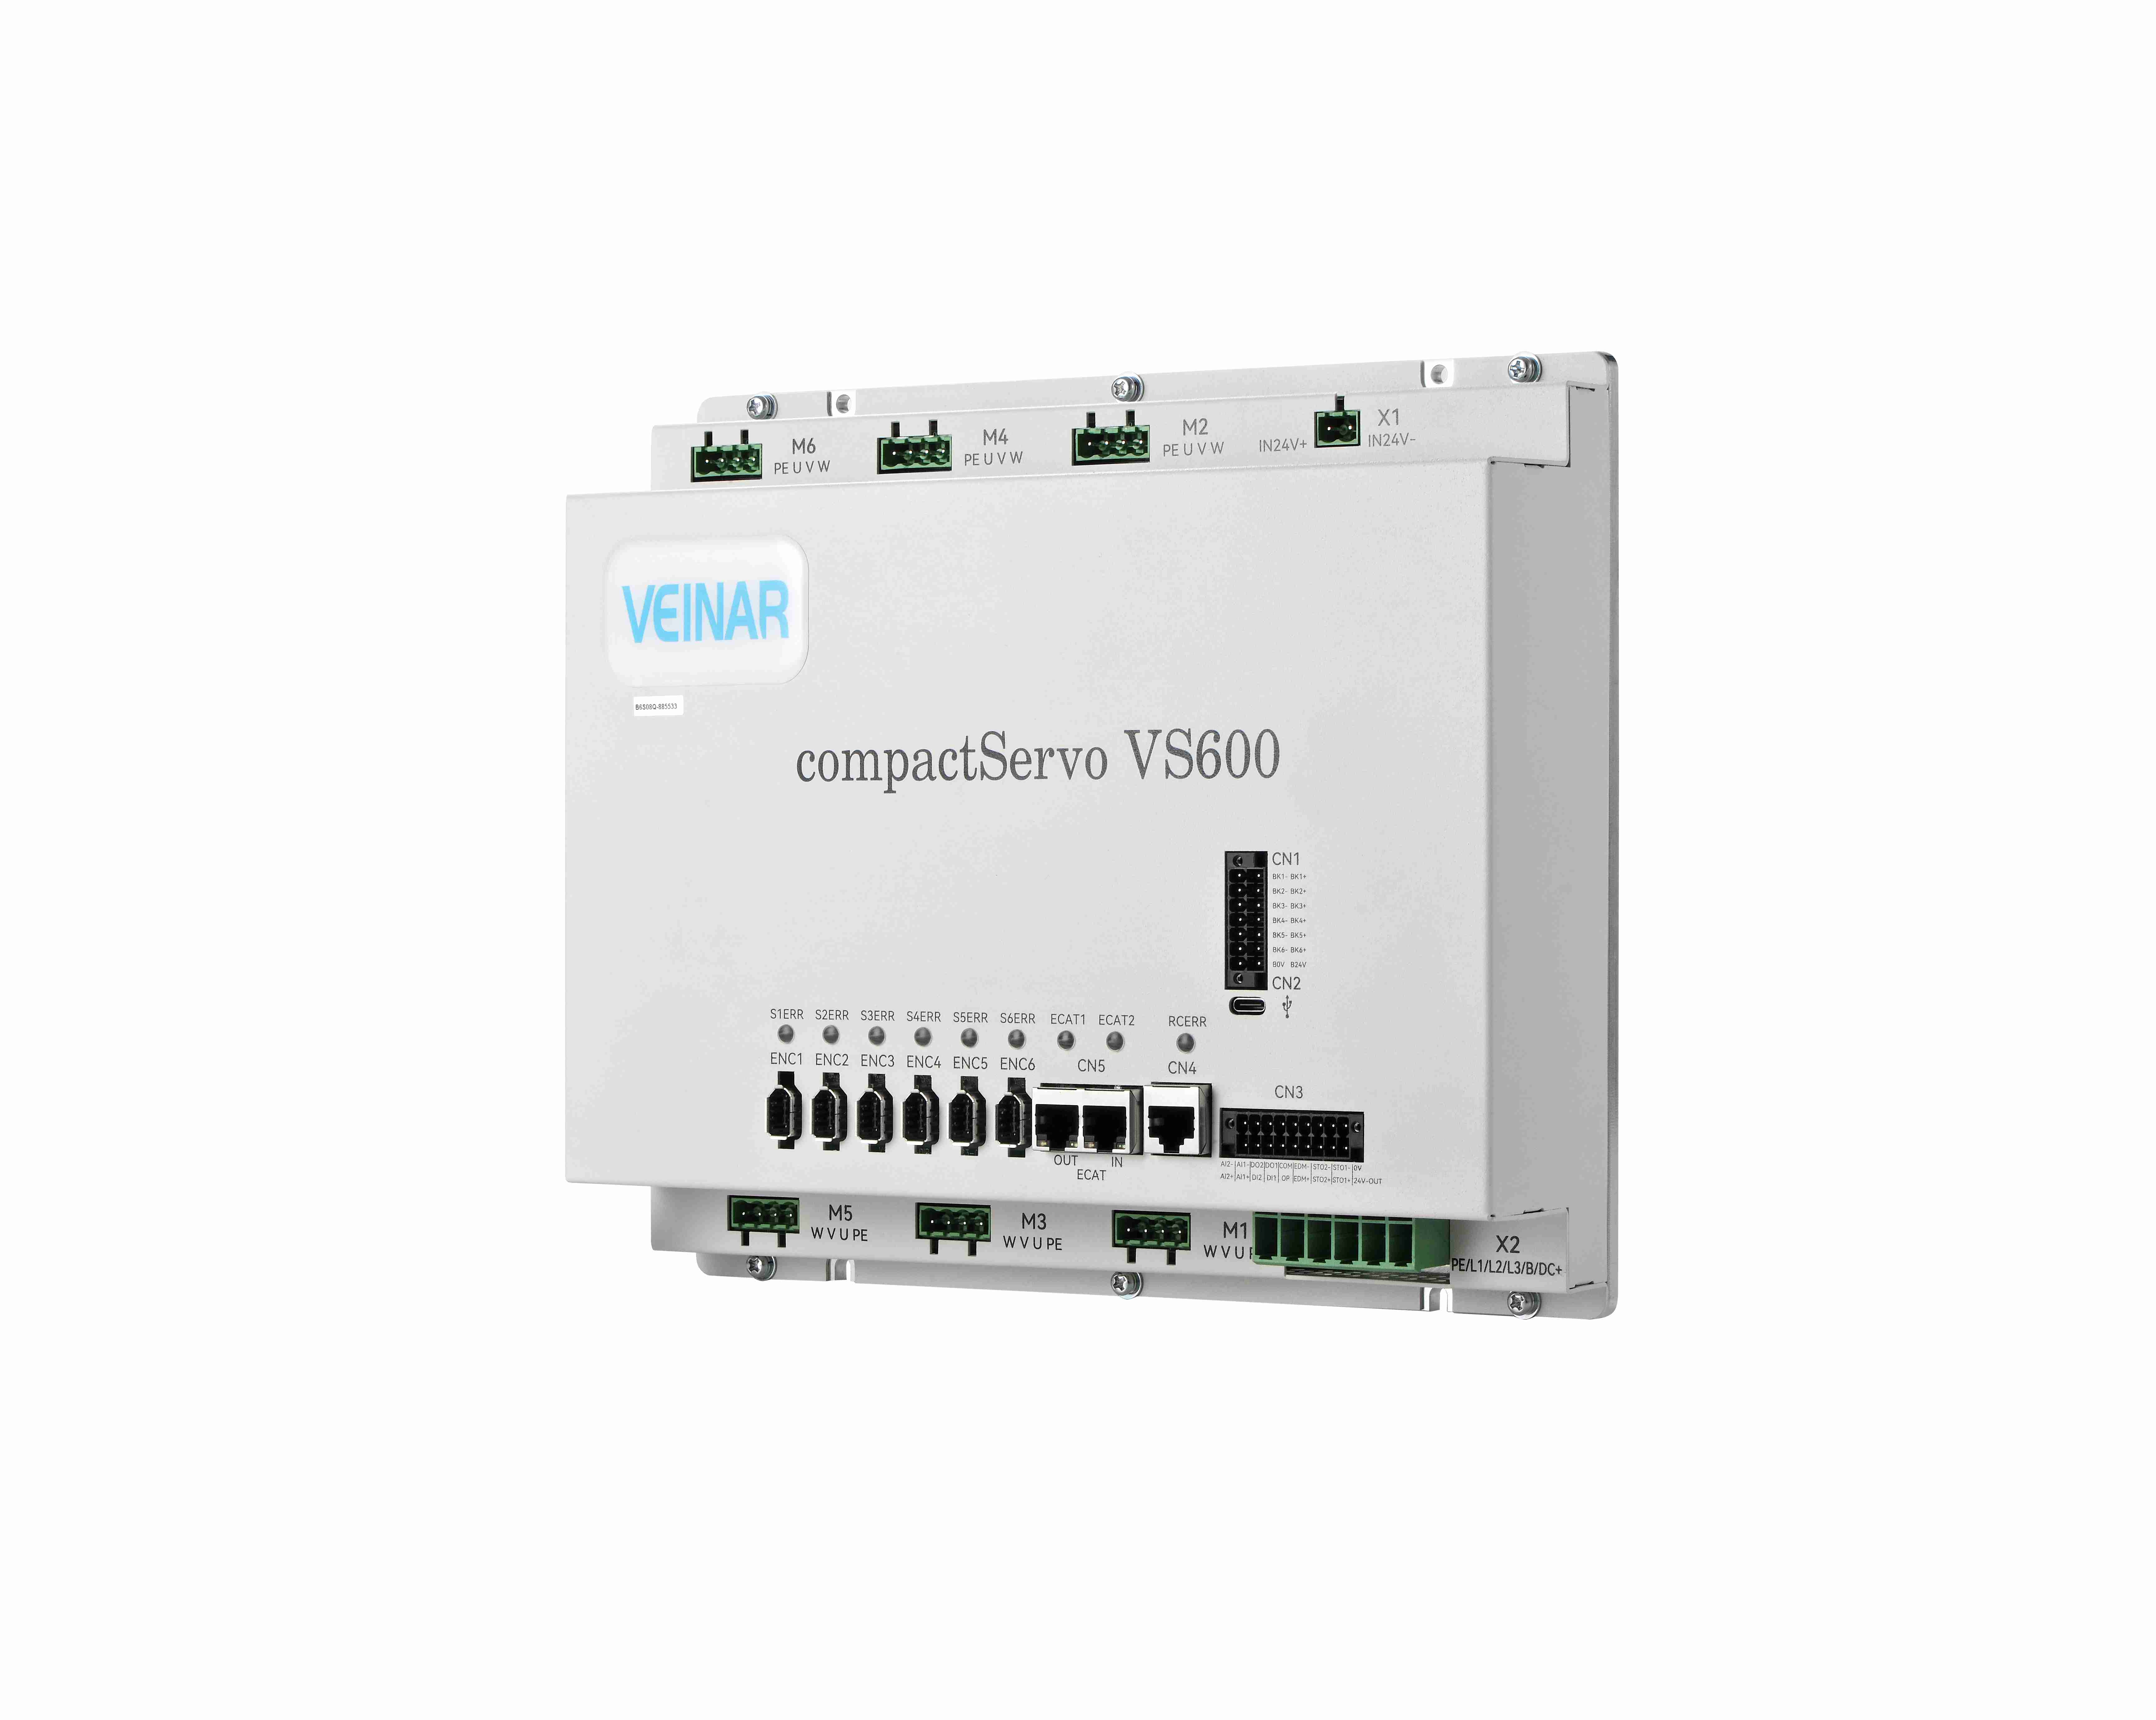
Vượt qua độ trễ trao đổi hệ thống và các lỗ hổng an toàn đòi hỏi một nền tảng chuyển động tiên tiến, được xây dựng trên cơ sở giao tiếp băng thông rộng và xác định. Các ô sản xuất tự động hiện đại ngày càng sử dụng các cấu hình servo đa trục tinh vi, được kết nối qua các giao thức Ethernet công nghiệp thời gian thực tốc độ cao như EtherCAT. Bằng cách tích hợp một kiến trúc điều khiển servo đa trục chuyên biệt – vốn ban đầu được thiết kế cho các tác vụ định vị độ chính xác cao – đơn vị xử lý trung tâm duy trì khả năng đồng bộ ở cấp độ microgiây trên mọi đường dẫn tuyến tính và quay. Các bộ mã hóa quang độ phân giải cao cung cấp liên tục dữ liệu đo vị trí và vận tốc trực tiếp vào các vòng điều khiển vector có độ khuếch đại cao, giúp hệ thống thực hiện các hồ sơ tăng tốc và giảm tốc mạnh mẽ mà không làm tổn hại đến độ ổn định cấu trúc hay độ trung thực của quỹ đạo.
Làm chủ Động lực Học Trao Đổi Cấp Độ Giây thông qua Tối Ưu Hóa Vector
Đạt được việc thay đổi dụng cụ nhanh như chớp, trong vòng vài giây, đòi hỏi tối ưu hóa tỉ mỉ thuật toán phân bổ mô-men xoắn và ổn định cơ học. Trong quá trình chuyển dụng cụ ở tốc độ cao, hệ thống truyền động phải giảm tốc nhanh chóng bàn xoay hoặc băng chuyền tuyến tính, căn chỉnh các ngón kẹp với độ chính xác vi-radian, nhả dụng cụ đang hoạt động và kẹp chặt bộ dụng cụ mới trong một phần nhỏ của giây. Kinh nghiệm thực tế từ các chuyên gia tích hợp tự động hóa xác nhận rằng việc sử dụng vòng điều khiển dòng điện dự báo hiệu quả giúp tiên đoán tải quán tính trước khi chuyển động vật lý bắt đầu. Bằng cách quản lý linh hoạt thông lượng từ và định hướng vectơ mô-men xoắn trong thời gian thực, hệ thống truyền động loại bỏ hiện tượng vượt quá cơ học và thời gian ổn định rung động, cho phép cơ cấu khóa chặt vào vị trí một cách chính xác và tiếp tục ngay lập tức các thao tác cắt nặng.
Tránh va chạm dưới mức milimét nhờ theo dõi lực trong thời gian thực
Ngăn ngừa va chạm thảm khốc trong chuyển động đa trục tốc độ cao vượt qua giới hạn phần mềm truyền thống; nó đòi hỏi giám sát lực vòng kín chủ động. Các bộ truyền động thông minh hiện đại liên tục theo dõi mức tiêu thụ dòng điện thời gian thực, độ lệch góc pha và phản hồi xoắn trục động cơ ở tần số vượt quá vài kilohertz. Nếu vật cản bất ngờ hoặc hồ sơ lực cản bất thường làm gián đoạn vector chuyển động dự kiến—ngay cả ở quy mô vi mô—phần mềm bộ truyền động ngay lập tức xác định đột biến mô-men xoắn và khởi động chuỗi phanh động lực mô-men xoắn cao có kiểm soát trong chưa đầy một mili giây. Can thiệp chủ động này dừng các cụm di chuyển trước khi lực va chạm làm hỏng các thành phần cơ khí đắt tiền hoặc cong vênh các yếu tố khung mỏng manh.
Chuyển đổi Trí tuệ Chuyển động thành Giá trị Thương mại Bền vững
Việc tích hợp khả năng chuyển mạch siêu nhanh và phòng ngừa va chạm thông minh trực tiếp làm tăng năng suất tại khu vực sản xuất và kéo dài tuổi thọ tài sản. Nhờ loại bỏ thời gian chết giữa các lần thay dụng cụ và bảo vệ thiết bị khỏi hư hỏng do va chạm đột ngột, các cơ sở công nghiệp đạt được mức sử dụng máy móc tối đa và giảm đáng kể chi phí bảo trì. Highsense cung cấp các giải pháp điều khiển chuyển động mang tính then chốt cho hoạt động, dựa trên nhiều thập kỷ kinh nghiệm nghiên cứu và phát triển chung, đồng thời sở hữu năng lực sản xuất vững mạnh cùng dịch vụ chuỗi cung ứng toàn cầu đáng tin cậy — từ đó trao quyền cho các doanh nghiệp công nghiệp mở rộng quy mô một cách tự tin. Thông qua đổi mới liên tục trong kiến trúc bộ điều khiển đa trục nhỏ gọn và tinh thần xuất sắc về kỹ thuật, Highsense luôn tiên phong nâng cao hiệu năng tự động hóa, giúp các nhà sản xuất toàn cầu biến những thách thức kỹ thuật phức tạp thành lợi thế cạnh tranh bền vững.
Mục lục
- Động lực học của gia công tốc độ cao đòi hỏi
- Các điểm nghẽn kỹ thuật trong quản lý dụng cụ truyền thống
- Tích hợp các kiến trúc điều khiển servo đa trục tiên tiến
- Làm chủ Động lực Học Trao Đổi Cấp Độ Giây thông qua Tối Ưu Hóa Vector
- Tránh va chạm dưới mức milimét nhờ theo dõi lực trong thời gian thực
- Chuyển đổi Trí tuệ Chuyển động thành Giá trị Thương mại Bền vững