
 EN
Dinamik Pemesinan Kelajuan Tinggi Menuntut
Fasiliti pembuatan automatik lanjutan beroperasi di bawah tekanan yang tidak berkesudahan untuk memendekkan masa kitaran sambil meningkatkan kualiti komponen siap. Sama ada membina pelindung logam rumit atau profil geometri rumit, talian pengeluaran memerlukan pergerakan berterusan merentasi beberapa paksi yang diselaraskan. Dalam persekitaran di mana prestasi yang konsisten menentukan kelangsungan operasi, setiap pecahan saat yang dihabiskan menunggu pengindeksan mekanikal atau semakan kelulusan keselamatan terkumpul menjadi kehilangan produktiviti yang besar. Jurutera pembuatan senior kerap memerhatikan bahawa susunan konvensional mencapai had fizikal di mana usaha untuk meningkatkan kelajuan operasi secara eksponen meningkatkan risiko perlanggaran alat yang dahsyat. Menutup jurang ini memerlukan strategi kawalan pergerakan pintar yang mampu menyelaraskan kelajuan luar biasa dengan ketepatan kedudukan mutlak.
Bottleneck Kejuruteraan dalam Pengurusan Alat Konvensional
Untuk memahami mengapa susunan pengeluaran tradisional tertinggal semasa kitaran operasi yang kompleks, seseorang perlu meneliti had elektrik-mekanikal peralatan lama. Susunan pelbagai paksi piawai sering bergantung pada pengawal diskret terpisah yang memperkenalkan kelengahan komunikasi antara pengawal logik boleh atur cara utama dan paksi pemacu individu. Apabila satu jujukan fabrikasi memerlukan pertukaran alat secara segera, sistem lama ini mengalami kelengahan nyahpecutan, kelengahan penyesuaian, dan histereisis mekanikal dalam susunan menara alat. Selain itu, kaedah pengesanan perlanggaran yang lebih tua bergantung terutamanya pada suis had luaran atau pemantauan lonjakan arus yang lewat, yang hanya bertindak balas selepas sentuhan fizikal berlaku. Menurut kertas putih automasi industri yang diterbitkan oleh persatuan kejuruteraan mekanikal terkemuka, pendekatan reaktif ini kerap mengakibatkan rosaknya spindel, media pemotongan yang patah, dan masa henti kilang yang tidak dirancang dan berpanjangan—yang seterusnya menguras bajet operasi.
Menggabungkan Arkitektur Kawalan Servo Berpaksi Maju
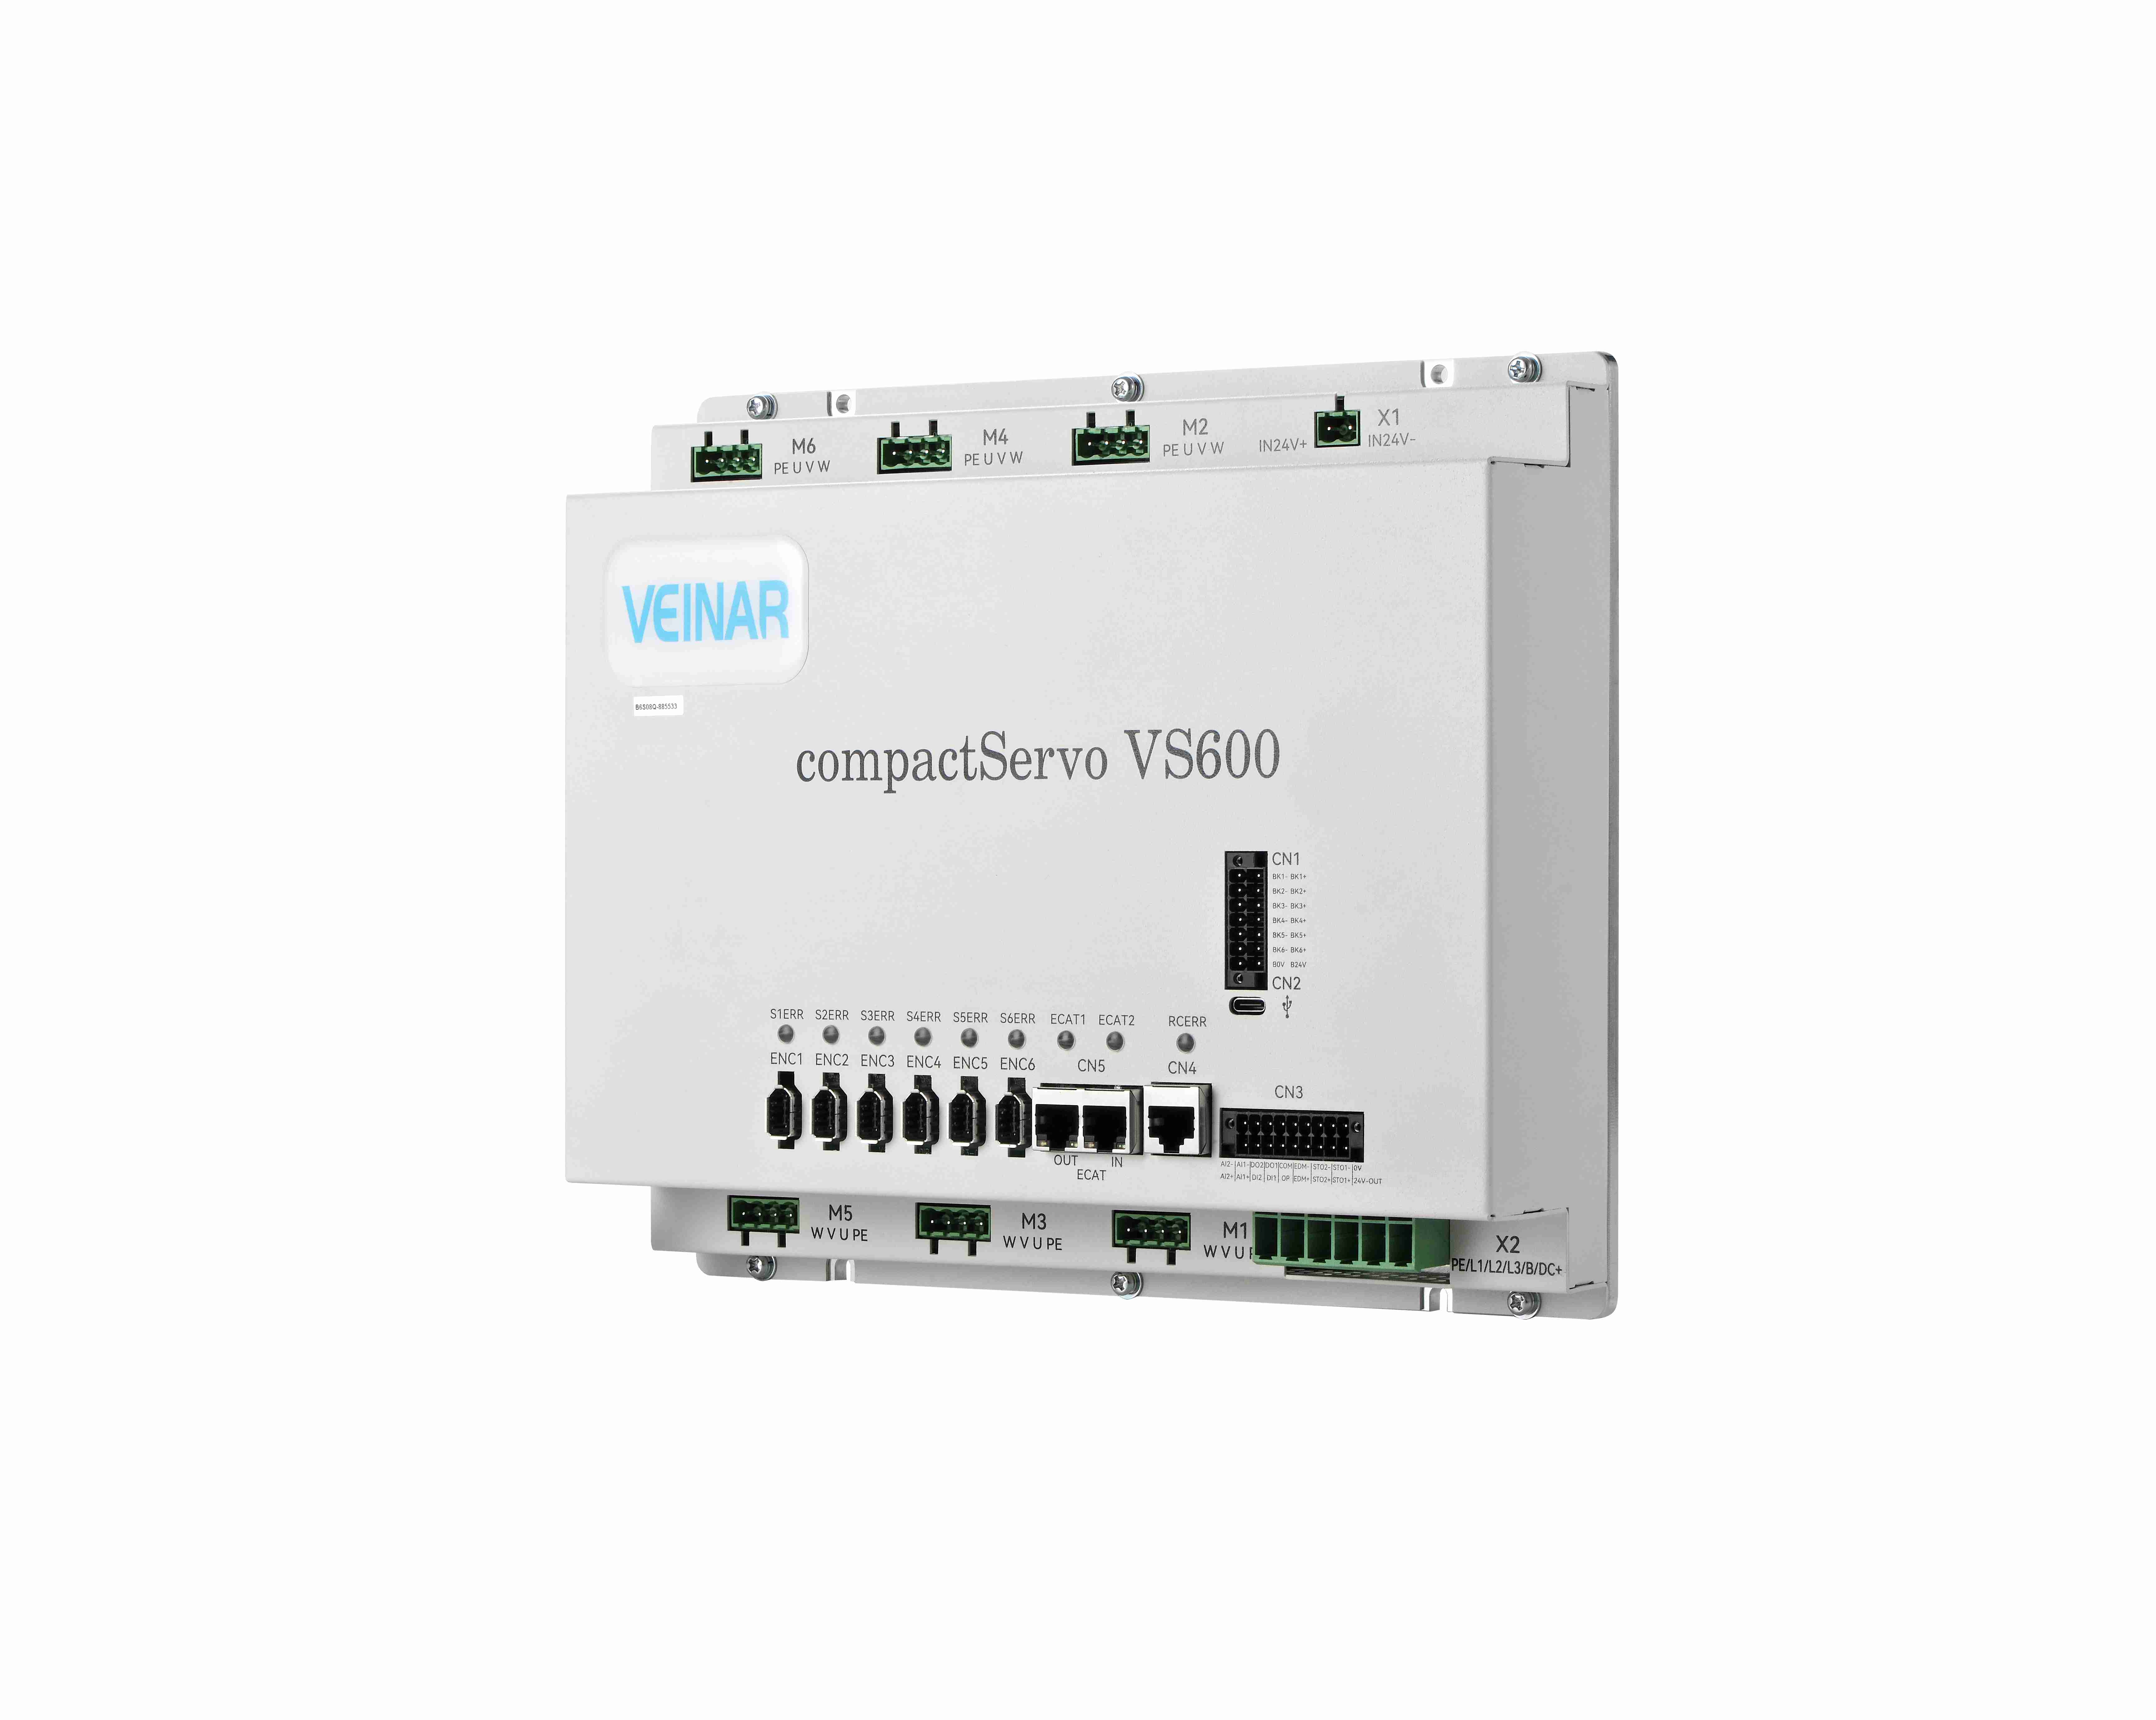
Mengatasi kelambatan pertukaran sistematik dan kerentanan keselamatan memerlukan asas pergerakan canggih yang dibina berdasarkan komunikasi berkelajuan tinggi dan pasti. Sel pengilangan automatik moden semakin menggunakan konfigurasi servo pelbagai paksi yang canggih, yang dihubungkan melalui protokol Ethernet industri masa nyata berkelajuan tinggi seperti EtherCAT. Dengan mengintegrasikan arkitektur kawalan servo pelbagai paksi khusus—yang pada asalnya direkabentuk untuk tugas penentuan kedudukan berketepatan tinggi—unit pemprosesan pusat mengekalkan penyelarasan tahap mikrosaat bagi semua laluan linear dan putaran. Pengekod optik beresolusi tinggi memberikan telemetri kedudukan dan halaju secara berterusan ke dalam gelung vektor berkeuntungan tinggi, membolehkan sistem melaksanakan profil pecutan dan nyahpecutan agresif tanpa mengorbankan kestabilan struktur atau ketepatan lintasan.
Menguasai Dinamik Pertukaran Tahap Kedua melalui Pengoptimuman Vektor
Mencapai pertukaran alat yang sangat pantas, dalam tempoh beberapa saat, memerlukan pengoptimuman teliti terhadap agihan tork dan algoritma penyesuaian mekanikal. Semasa peralihan alat pada kelajuan tinggi, sistem pemacu mesti melambatkan secara pantas karusel berputar atau magasin linear, menyelaraskan jari-jari pengapit dengan ketepatan mikro-radian, melepaskan alat yang sedang aktif, dan mengapit susunan baru dalam pecahan saat. Pengalaman di tapak oleh pakar integrasi automasi mengesahkan bahawa penggunaan gelung suap-balik arus berjangka secara efektif dapat meramalkan beban inersia sebelum pergerakan fizikal bermula. Dengan menguruskan fluks magnetik dan vektor tork secara dinamik pada masa sebenar, sistem pemacu menghilangkan lebihlangkah mekanikal dan masa penyesuaian getaran, membolehkan mekanisme terkunci secara mantap ke kedudukan dan meneruskan operasi pemotongan berat serta-merta.
Pengelakan Perlanggaran Kurang dari Milimeter Melalui Penjejakan Daya Secara Masa Nyata
Mencegah perlanggaran dahsyat semasa pergerakan berpaksi banyak pada kelajuan tinggi melangkaui had sempadan perisian tradisional; ia memerlukan pemantauan daya aktif secara gelung tertutup. Pemacu pintar moden terus memantau penggunaan arus masa nyata, anjakan sudut fasa, dan suap balik torsi aci motor pada frekuensi melebihi beberapa kilohertz. Jika halangan tak dijangka atau profil rintangan tidak normal mengganggu vektor pergerakan yang dijangkakan—walaupun pada skala mikroskopik—firmware pemacu segera mengenal pasti lonjakan tork dan memulakan jujukan pemberatan dinamik berkuasa tinggi yang terkawal dalam masa kurang daripada satu milisaat. Campur tangan proaktif ini menghentikan komponen boleh gerak sebelum daya impak boleh merosakkan komponen mekanikal mahal atau melencongkan elemen rangka halus.
Menterjemahkan Kepintaran Pergerakan kepada Nilai Komersial yang Tahan Lama
Menggabungkan keupayaan suis ultra-cepat dan pencegahan perlanggaran pintar secara langsung mengubah produktiviti lantai kilang dan jangka hayat aset. Dengan menghilangkan masa tidak aktif antara pertukaran alat dan melindungi peralatan daripada kegagalan impak mendadak, kemudahan industri mencapai penggunaan mesin maksimum serta mengurangkan kos penyelenggaraan secara ketara. Highsense menyediakan penyelesaian kawalan gerakan kritikal-misi yang disokong oleh berpuluh-puluh tahun kepakaran bersama dalam penyelidikan dan pembangunan, menawarkan keupayaan pembuatan yang kukuh serta perkhidmatan rantaian bekalan global yang boleh dipercayai—membolehkan syarikat industri berkembang dengan keyakinan. Melalui inovasi berterusan dalam arsitektur pemacu pelbagai-paksi yang padat dan kecemerlangan kejuruteraan, Highsense sentiasa mendorong prestasi automasi ke hadapan, membantu pengilang global menukar cabaran teknikal kompleks kepada kelebihan persaingan yang tahan lama.
Kandungan
- Dinamik Pemesinan Kelajuan Tinggi Menuntut
- Bottleneck Kejuruteraan dalam Pengurusan Alat Konvensional
- Menggabungkan Arkitektur Kawalan Servo Berpaksi Maju
- Menguasai Dinamik Pertukaran Tahap Kedua melalui Pengoptimuman Vektor
- Pengelakan Perlanggaran Kurang dari Milimeter Melalui Penjejakan Daya Secara Masa Nyata
- Menterjemahkan Kepintaran Pergerakan kepada Nilai Komersial yang Tahan Lama