
 EN
Dynamika obrábění vysokou rychlostí vyžaduje
Pokročilé automatické výrobní zařízení pracují pod neustálým tlakem zkracovat cyklové doby a zároveň zvyšovat kvalitu hotových dílů. Ať už se vyrábějí složité kovové pouzdra nebo složité geometrické profily, výrobní linky vyžadují nepřetržitý pohyb po několika souřadných osách současně. V prostředích, kde konzistentní výkon určuje provozní nepřetržitost, každá setina sekundy strávená čekáním na mechanické nastavení polohy nebo kontrolu bezpečnostních mezí se hromadí do obrovských ztrát produktivity. Zkušení výrobní inženýři často pozorují, že tradiční uspořádání dosahují fyzického stropu, kdy zvyšování rychlosti provozu exponenciálně zvyšuje riziko katastrofálních kolizí nástrojů. Překlenutí této mezery vyžaduje inteligentní strategii řízení pohybu, která dokáže sladit extrémní rychlost s absolutní předvídatelností polohy.
Technická úzká hrdla při tradiční správě nástrojů
Abychom pochopili, proč tradiční výrobní uspořádání zaostávají během složitých provozních cyklů, je třeba zkoumat elektromechanická omezení staršího hardwaru. Standardní víceosová uspořádání často spoléhají na izolované diskrétní řídicí jednotky, které způsobují komunikační zpoždění mezi hlavním programovatelným logickým řídicím systémem a jednotlivými pohonnými osami. Pokud výrobní sekvence vyžaduje okamžitou výměnu nástroje, tyto starší systémy trpí zpožděním při zpomalení, prodlevami při ustálení a mechanickou hysterezí v sestavě nástrojové věže. Navíc starší metody detekce kolizí závisí především na externích koncových spínačích nebo na pozdním monitorování náhlých nárůstů proudu, které reagují až poté, co již došlo ke fyzickému kontaktu. Podle průmyslových automatizačních bílých knih publikovaných předními společnostmi pro strojní inženýrství vede tento reaktivní přístup často k poškození vřeten, zničení řezných nástrojů a prodlouženému, neplánovanému výrobnímu prostojům, které vyčerpávají provozní rozpočty.
Integrace pokročilých víceosých servoregulačních architektur
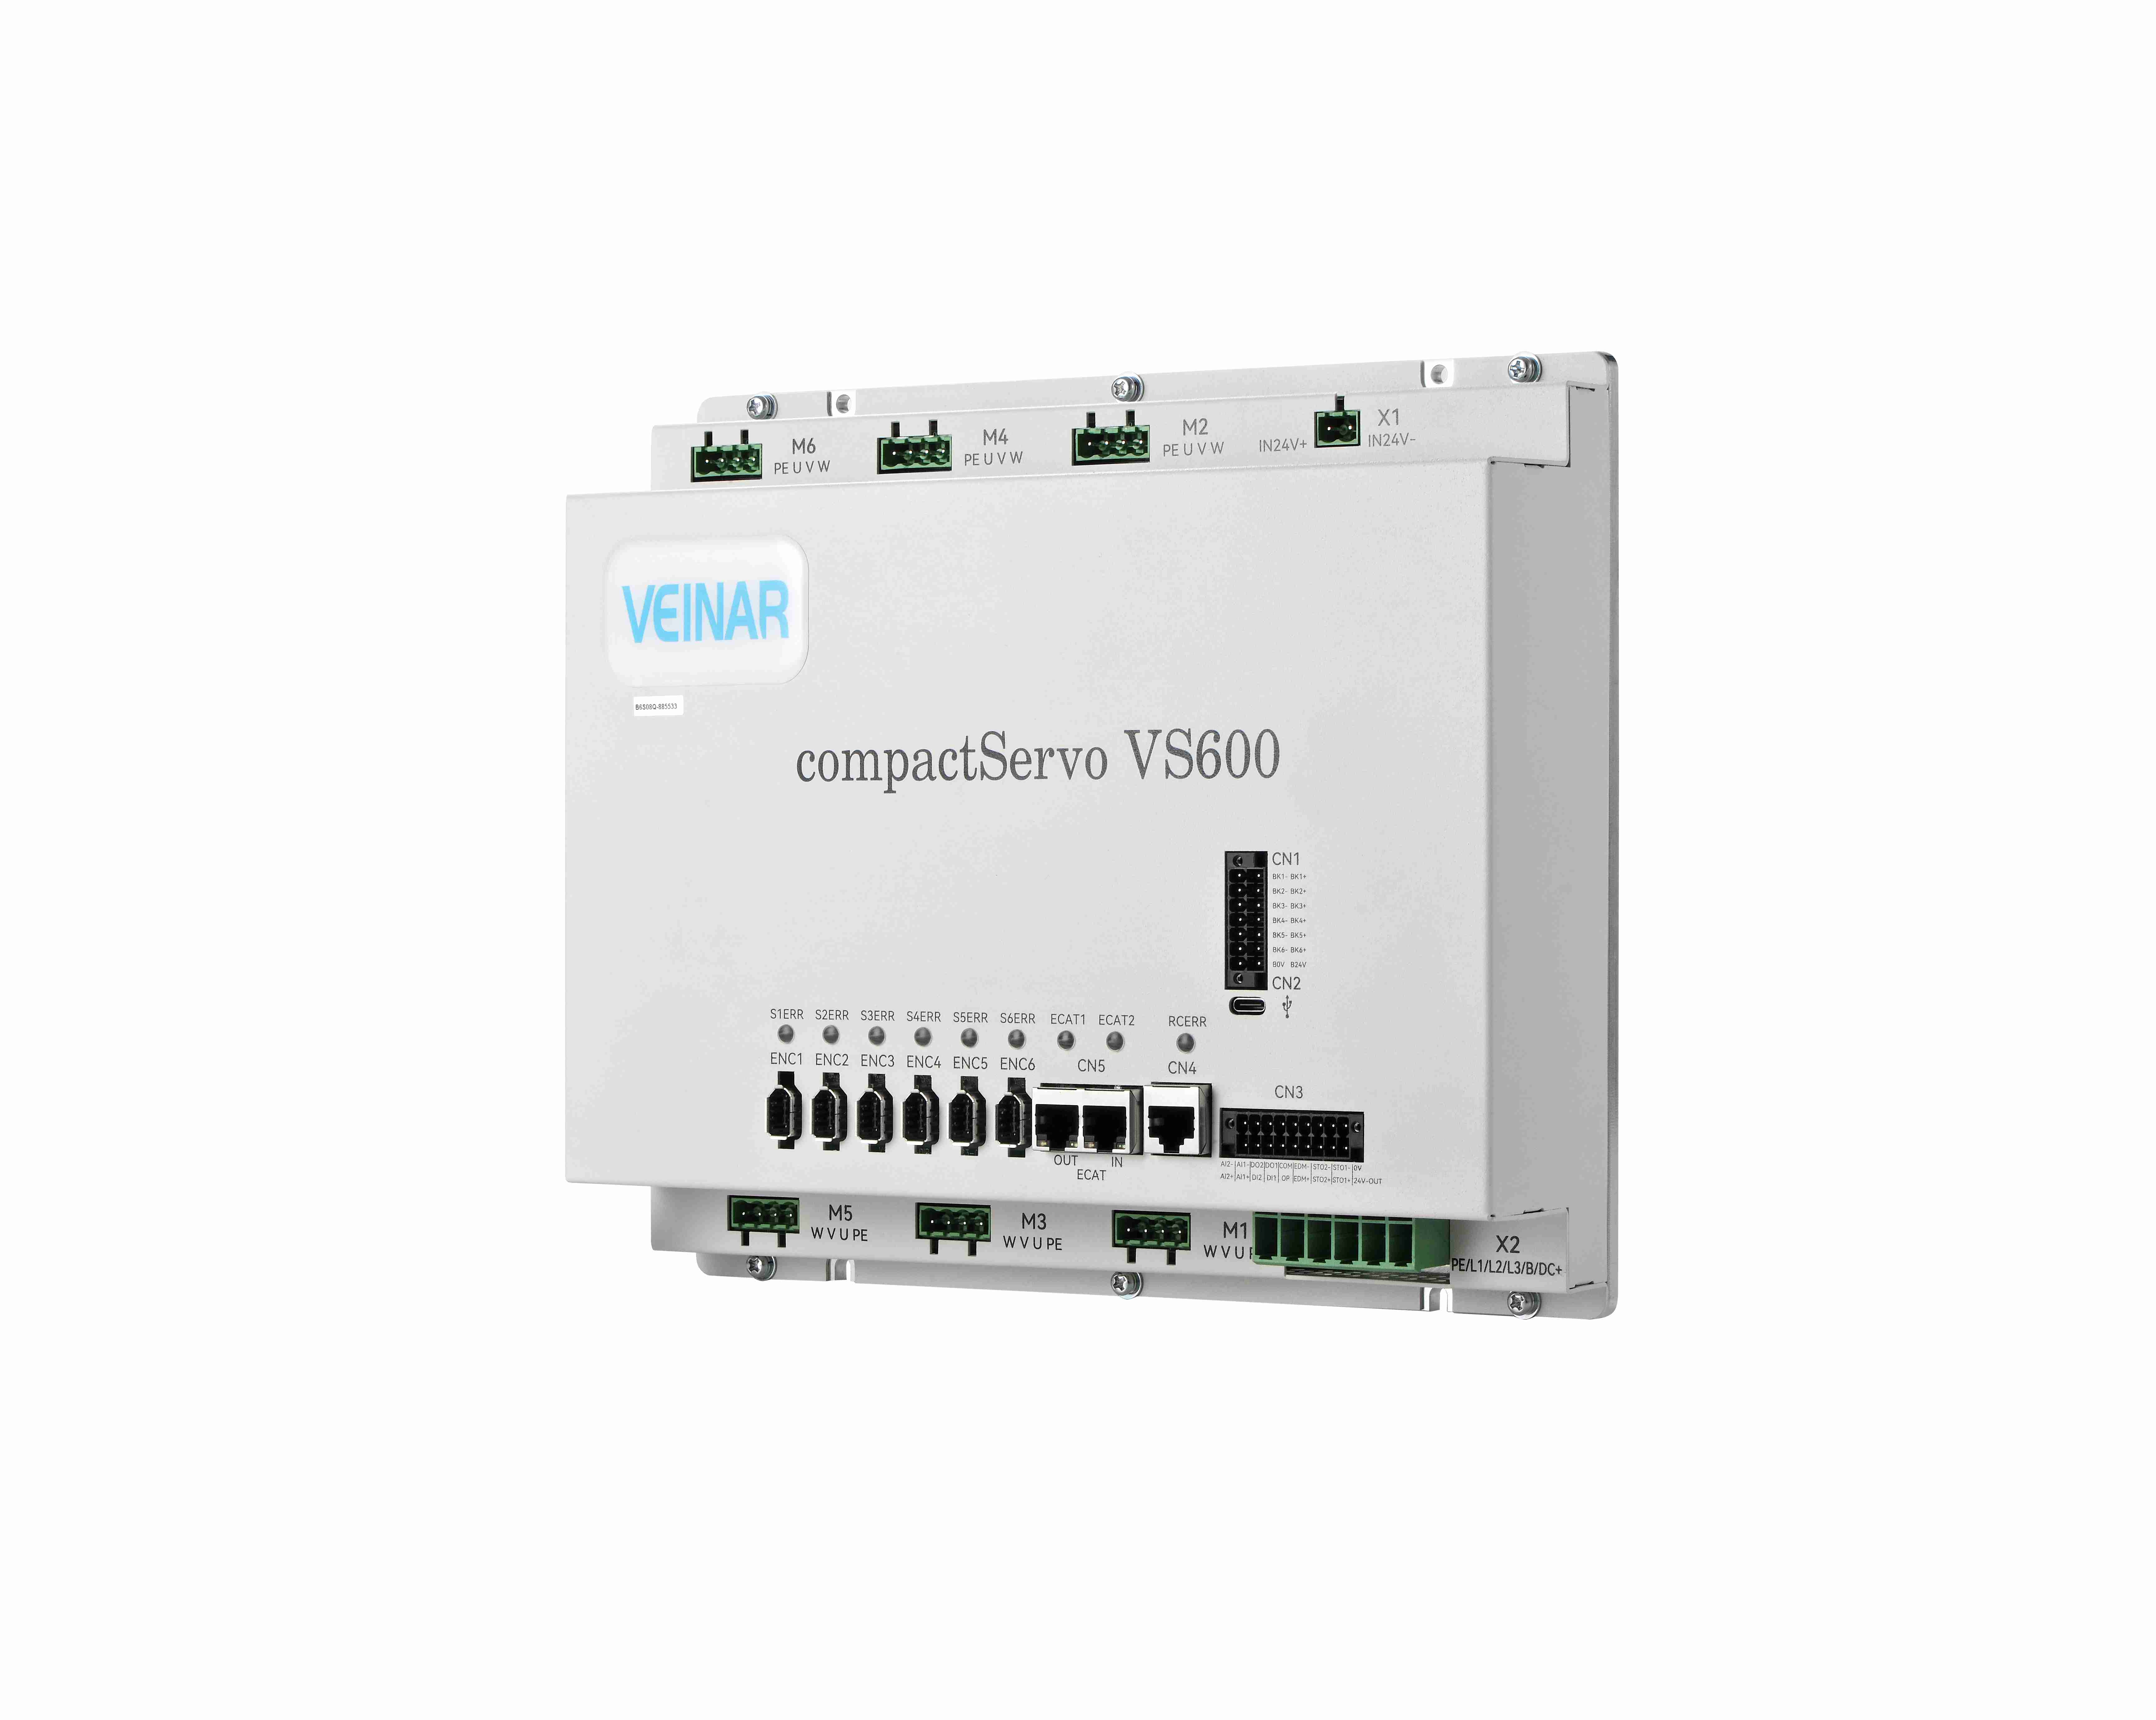
Překonání systémové zpoždění při výměně dat a bezpečnostních zranitelností vyžaduje pokročilý pohybový základ založený na komunikaci s vysokou propustností a deterministickým chováním. Moderní automatické výrobní buňky stále častěji využívají sofistikované konfigurace víceosých servopohonů propojených prostřednictvím vysokorychlostních průmyslových Ethernetových protokolů v reálném čase, jako je EtherCAT. Integrováním specializované architektury řízení víceosých servopohonů, která byla původně navržena pro úlohy vysoce přesného polohování, udržuje centrální procesor synchronizaci na úrovni mikrosekund napříč všemi lineárními i rotačními drahami. Optické kódy s vysokým rozlišením dodávají nepřetržitou telemetrickou informaci o poloze a rychlosti přímo do vektorových zpětnovazebních smyček s vysokým zesílením, čímž umožňují systému provádět náročné profily zrychlení a zpomalení bez ohrožení strukturální stability nebo přesnosti dráhy.
Ovládnutí dynamiky výměny na úrovni sekund pomocí optimalizace vektorů
Dosahnutí bleskově rychlé výměny nástrojů na úrovni sekund vyžaduje důkladnou optimalizaci rozdělení točivého momentu a algoritmů mechanického ustavení. Během rychlé výměny nástroje musí pohonný systém rychle zpomalit rotující věž nebo lineární zásobník, zarovnat upínací prsty s přesností v řádu mikroradiánů, uvolnit aktivní nástroj a sevřít nový nástroj během zlomku sekundy. Zkušenosti z praxe specialistů pro integraci automatizace potvrzují, že použití prediktivních smyček předvýživy proudu efektivně předvídí setrvačné zatížení ještě před začátkem fyzického pohybu. Dynamickou správou magnetického toku a vektorováním točivého momentu v reálném čase pohon eliminuje mechanické překmitání a dobu ustavení vibrací, čímž umožňuje mechanismu okamžitě pevně zapadnout do polohy a bez prodlení obnovit intenzivní frézovací operace.
Zamezení kolizí s přesností pod jeden milimetr prostřednictvím sledování síly v reálném čase
Zamezení katastrofálních srážek při vysokorychlostním pohybu s více osami přesahuje tradiční softwarové limity hranic; vyžaduje aktivní sledování síly v uzavřené zpětnovazební smyčce. Moderní inteligentní pohony neustále monitorují okamžitý odběr proudu, fázový posun úhlu a torzní zpětnou vazbu motorového hřídele s frekvencemi přesahujícími několik kiloherců. Pokud neočekávaná překážka nebo anomální profil odporu naruší očekávaný vektor pohybu – i na mikroskopické úrovni – firmwar pohonu okamžitě identifikuje náhlý nárůst točivého momentu a spustí řízenou dynamickou brzdnou sekvenci s vysokým točivým momentem během méně než jedné milisekundy. Tato proaktivní intervence zastaví pohyblivé části ještě před tím, než by nárazové síly poškodily drahocenné mechanické komponenty nebo deformovaly jemné rámové prvky.
Převod inteligence pohybu na trvalou komerční hodnotu
Integrace ultra-rychlých přepínacích funkcí a inteligentního zabránění kolizím přímo zvyšuje produktivitu výrobního prostředí a životnost zařízení. Eliminací mrtvé doby mezi výměnou nástrojů a ochranou vybavení před náhlými poruchami způsobenými nárazem dosahují průmyslové provozy maximální využitelnosti strojů a výrazně snižují náklady na údržbu. Highsense poskytuje řešení pro kritické řízení pohybu, která jsou podporována desetiletími společného výzkumu a vývoje, a nabízí odolné výrobní kapacity a spolehlivé globální služby dodavatelského řetězce, jež umožňují průmyslovým podnikům růst se sebejistotou. Díky neustálé inovaci kompaktní architektury víceosých pohonů a inženýrské excelenci Highsense trvale posouvá výkon automatizace dopředu a pomáhá globálním výrobcům přeměňovat složité technické výzvy na trvalé konkurenční výhody.
Obsah
- Dynamika obrábění vysokou rychlostí vyžaduje
- Technická úzká hrdla při tradiční správě nástrojů
- Integrace pokročilých víceosých servoregulačních architektur
- Ovládnutí dynamiky výměny na úrovni sekund pomocí optimalizace vektorů
- Zamezení kolizí s přesností pod jeden milimetr prostřednictvím sledování síly v reálném čase
- Převod inteligence pohybu na trvalou komerční hodnotu