
 EN
Dynamiken i höghastighetsbearbetning kräver
Avancerade automatiserade tillverkningsanläggningar drivs under obönhörlig press att minska cykeltider samtidigt som kvaliteten på färdiga delar höjs. Oavsett om man tillverkar komplicerade metallhus eller komplicerade geometriska profiler kräver produktionslinjerna kontinuerlig rörelse längs flera samordnade axlar. I miljöer där konsekvent prestanda avgör driftkontinuiteten förstärks varje bråkdel av en sekund som används för mekanisk indexering eller säkerhetskontroller till enorma produktivitetsförluster. Erfarna tillverkningsingenjörer noterar ofta att konventionella uppsättningar når en fysisk gräns där ökning av driftshastigheten exponentiellt ökar risken för katastrofala verktygskollisioner. Att övervinna detta hinder kräver en intelligent rörelsestyrningsstrategi som kan förena extrema hastigheter med absolut positionell förutsägbarhet.
Tekniska flaskhalsar i konventionell verktygshantering
För att förstå varför traditionella tillverkningsanläggningar presterar dåligt under komplexa driftcykler måste man undersöka de elektromekaniska begränsningarna hos äldre hårdvara. Standardinställningar med flera axlar använder ofta oberoende diskreta styrdon som orsakar kommunikationsfördröjning mellan den huvudsakliga programmerbara logikstyrningen och de enskilda drivaxlarna. När en tillverkningssekvens kräver ett omedelbart verktygsbyte lider dessa äldre system av fördröjd inbromsning, inställningsfördröjningar och mekanisk hysteres i verktygstornet. Dessutom bygger äldre kollisionsdetekteringsmetoder främst på externa gränsbrytare eller fördröjd övervakning av strömstöt, vilket innebär att reaktionen sker först efter att fysisk kontakt redan har skett. Enligt vitböcker om industriell automatisering som publicerats av ledande mekanikingenjörsföreningar leder denna reaktiva metod ofta till skadade spindlar, brutna skärmaterial och förlängda, oplanerade fabriksavbrott som drar ner driftbudgetarna.
Integrering av avancerade servostyrarkitekturer med flera axlar
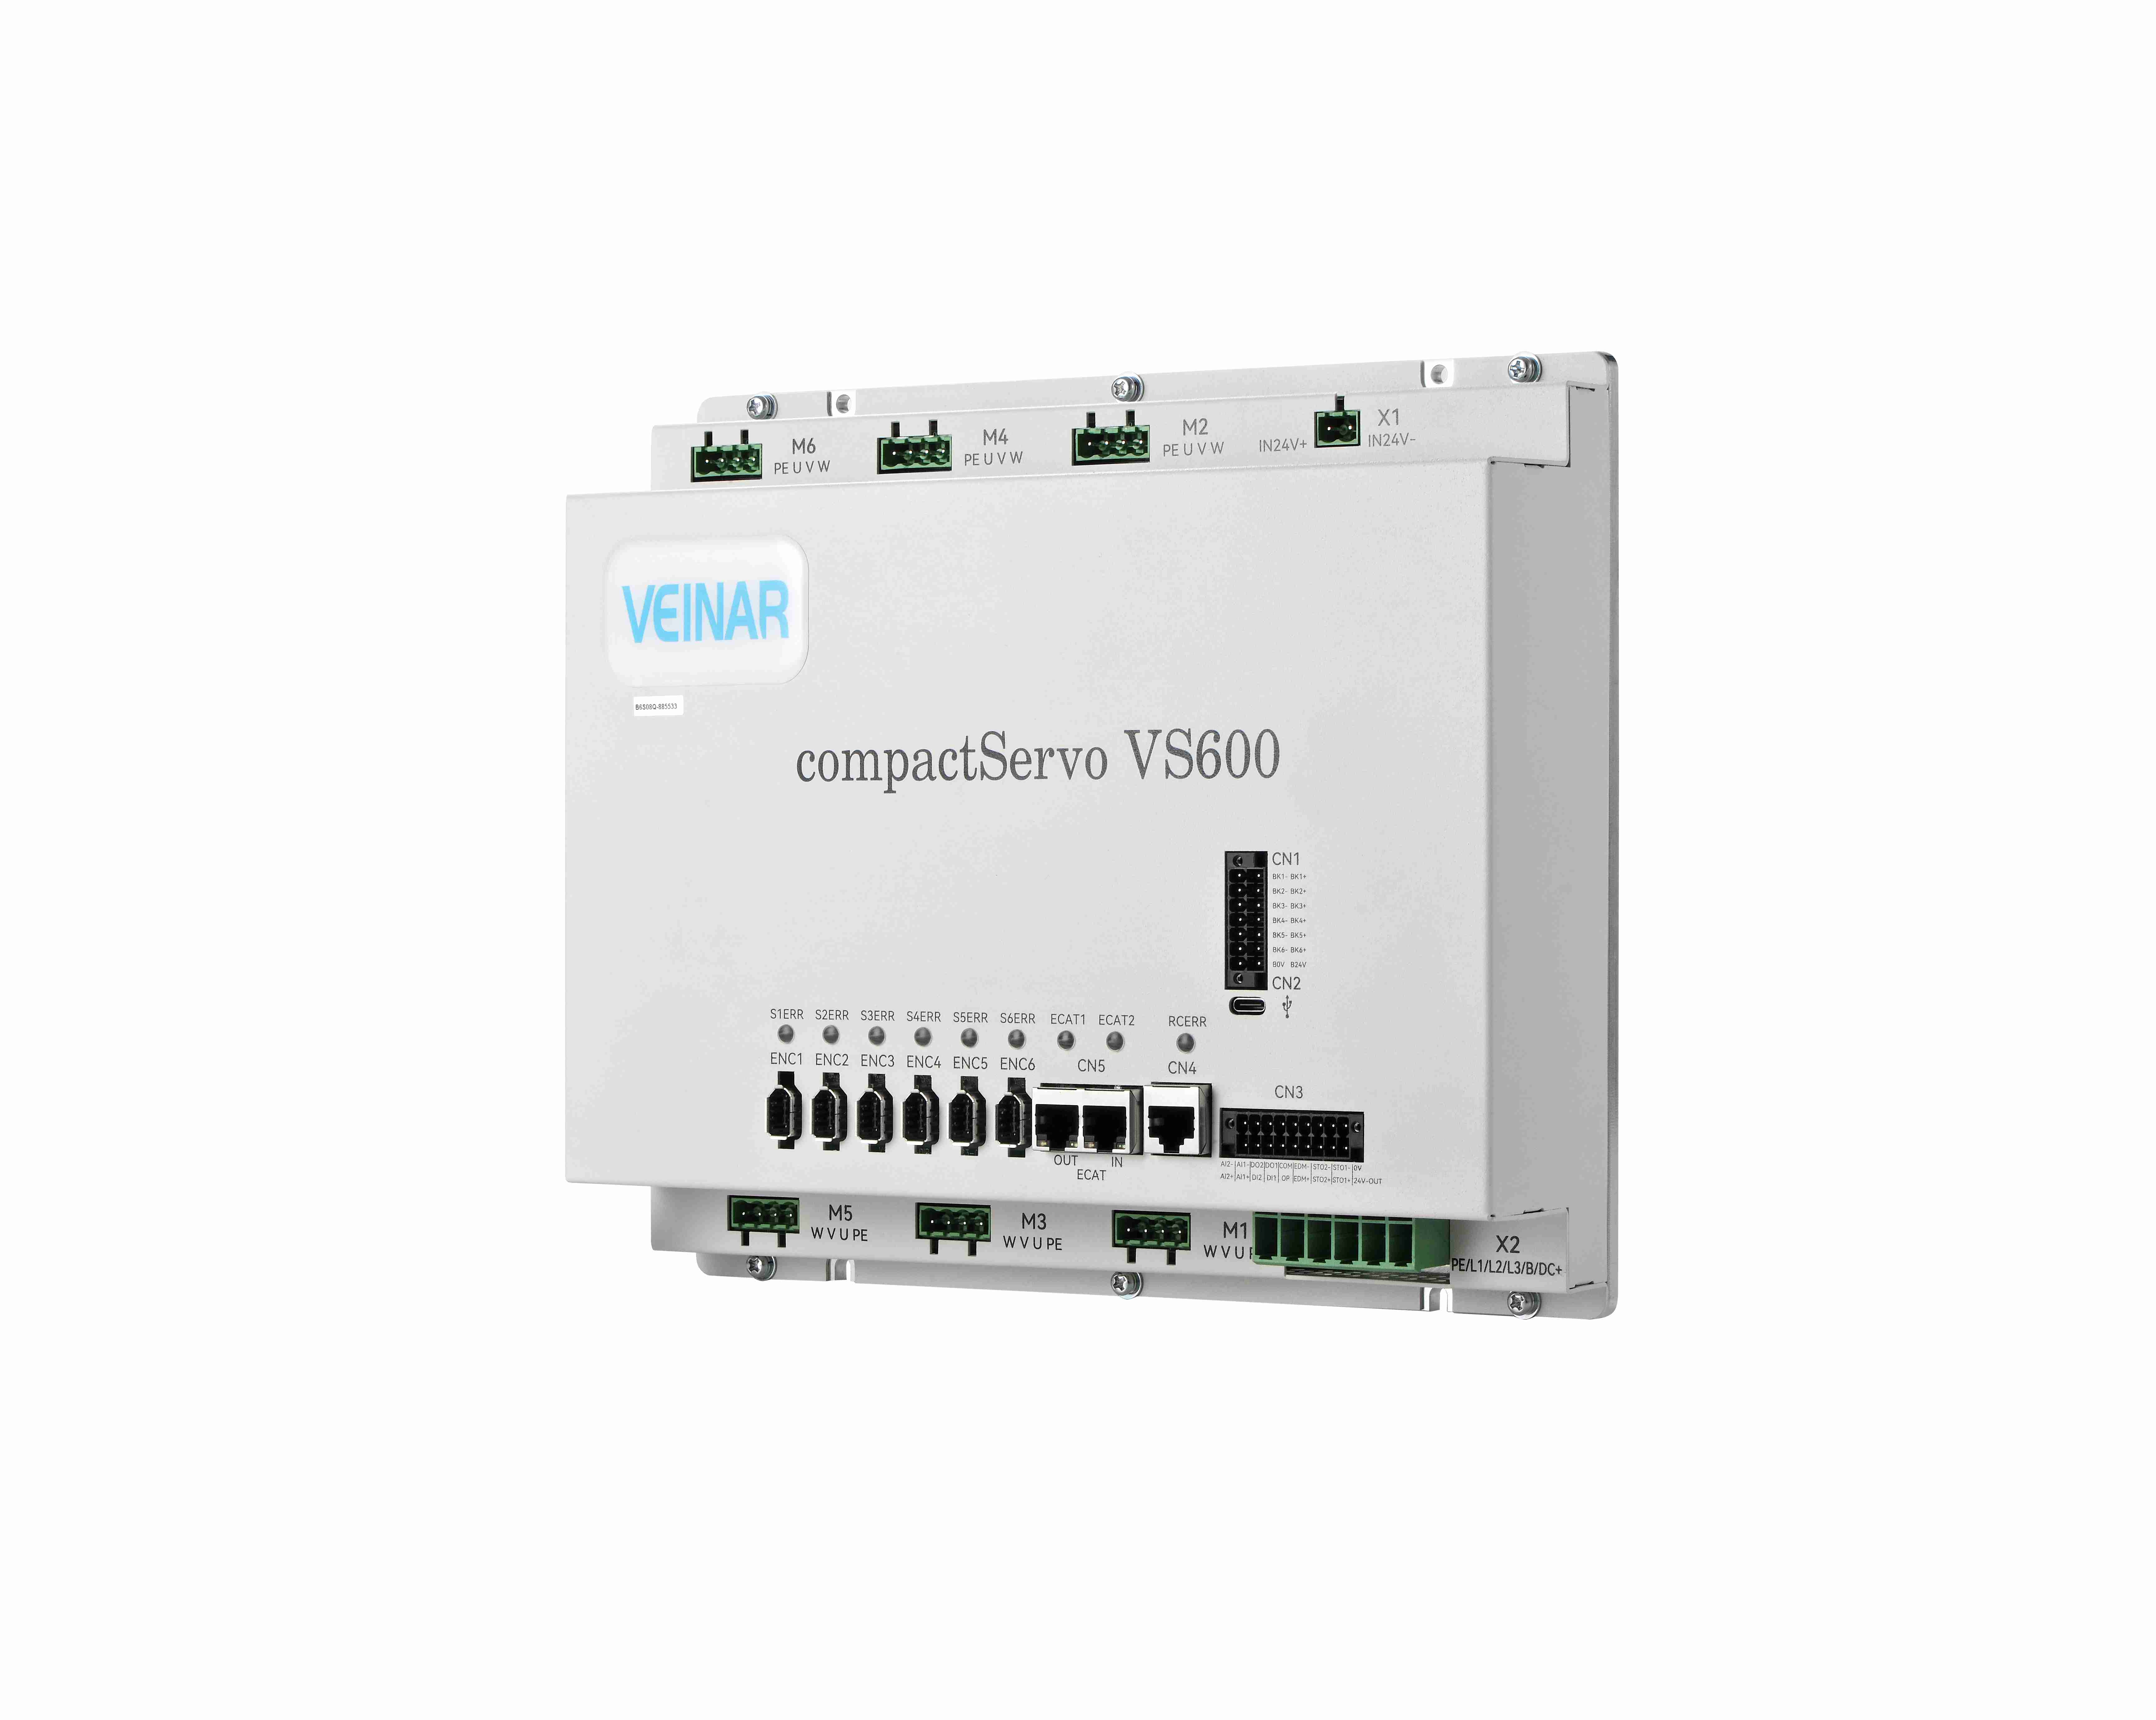
Att övervinna systemiska utbytesfördröjningar och säkerhetsrisker kräver en avancerad rörelseplattform som bygger på högbandbredd och deterministisk kommunikation. Moderna automatiserade tillverkningsceller använder i allt större utsträckning sofistikerade fleraxliga servokonfigurationer som är kopplade via höghastighets, realtidsindustriella Ethernet-protokoll som EtherCAT. Genom att integrera en specialiserad fleraxlig servostyrningsarkitektur – ursprungligen utvecklad för uppgifter med hög positionsnoggrannhet – upprätthåller centralenheten mikrosekundnivås synkronisering över alla linjära och roterande banor. Optiska kodare med hög upplösning matar kontinuerlig positionsoch hastighetstelemetri direkt in i högförstärkande vektorloopar, vilket ger systemet förmågan att utföra aggressiva accelerations- och decelerationsprofiler utan att försämra strukturell stabilitet eller banaens trohet.
Behärskning av utbytesdynamik på andra nivån via vektoroptimering
Att uppnå blixtsnabba verktygsbyten på sekundnivå kräver noggrann optimering av vridmomentfördelning och mekaniska inställningsalgoritmer. Under en höghastighetsverktygsövergång måste drivsystemet snabbt bromsa den roterande karusellen eller linjära magasinet, justera greppfingrarna med mikroradianprecision, släppa det aktiva verktyget och spänna fast den inkommande monteringen inom en bråkdel av en sekund. Erfarenheter från fältet från specialister inom automationsintegration bekräftar att användning av prediktiva strömframåtloopar effektivt förutser tröghetsbelastningar innan fysisk rörelse påbörjas. Genom dynamisk hantering av magnetisk flöde och vridmomentriktning i realtid eliminerar drivanläggningen mekanisk översvängning och vibrationsinställningstid, vilket gör att mekanismen snabbt och säkert låses på plats och omedelbart kan återuppta tunga skärningsoperationer.
Kollisionsskydd med undermillimeterprecision genom kraftspårning i realtid
Att förhindra katastrofala kollisioner under höghastighetsrörelse med flera axlar går utöver traditionella programvarugränsers begränsningar; det kräver aktiv, sluten styrning av kraft. Moderna intelligenta drivsystem övervakar kontinuerligt den aktuella strömförbrukningen, fasvinkelförskjutningen och torsionsåterkopplingen från motorn på frekvenser som överstiger flera kilohertz. Om en oväntad hindring eller ett ovanligt motståndsmönster stör den förväntade rörelseriktningen – även på mikroskopisk nivå – identifierar drivfirmvaran omedelbart krafttoppen och initierar en kontrollerad, högkraftig dynamisk bromssekvens inom mindre än en millisekund. Denna proaktiva ingripande stoppar rörliga komponenter innan påverkanskrafterna kan skada dyra mekaniska delar eller deformera känsliga ramdelar.
Översätta rörelsesintelligens till varaktigt kommersiellt värde
Genom att integrera ultra-snabba växlingsfunktioner och intelligent kollisionsförebyggande förändras produktiviteten på fabriksgolvet och tillgångarnas livslängd direkt. Genom att eliminera dödtid mellan verktygsbyten och skydda utrustning från plötsliga stötfel uppnår industriella anläggningar maximal maskinutnyttjning och betydligt lägre underhållskostnader. Highsense levererar missionskritiska rörellestyrningslösningar som stöds av årtionden av gemensam forskning och utveckling, erbjuder robusta tillverkningsmöjligheter och pålitliga globala leveranskedjotjänster som ger industriföretag möjlighet att skala med säkerhet. Genom kontinuerlig innovation inom kompakt fleraxlig drivarkitektur och ingenjörsmässig excellens driver Highsense konsekvent automationsprestandan framåt och hjälper globala tillverkare att omvandla komplexa tekniska utmaningar till bestående konkurrensfördelar.
Innehållsförteckning
- Dynamiken i höghastighetsbearbetning kräver
- Tekniska flaskhalsar i konventionell verktygshantering
- Integrering av avancerade servostyrarkitekturer med flera axlar
- Behärskning av utbytesdynamik på andra nivån via vektoroptimering
- Kollisionsskydd med undermillimeterprecision genom kraftspårning i realtid
- Översätta rörelsesintelligens till varaktigt kommersiellt värde