
 EN
Динамика захтева за брзим обрадом
Напређени аутоматски производни објекти раде под непрестаним притиском како би смањили време циклуса и истовремено повећали квалитет готових делова. Било да се производи сложени метални корпуси или сложени геометријски профили, производне линије захтевају континуирано кретање преко више координисаних ос. У окружењима у којима конзистентна перформанса диктује континуитет рада, сваки део секунде проведен у чекању на механичко индексирање или проверу безбедносних дозвола акумулира се у масивне губитке продуктивности. Виши инжењери у производњи често примећују да су конвенционални уређаји стигли до физичког тавана где притисак за брже оперативне темпе експоненцијално повећава ризик од катастрофалних судара алата. Премоштавање ове јазе захтева интелигентну стратегију контроле кретања способну да хармонизује брзину пузања са апсолутном предвиђањем позиције.
Инжењерске уплитна углавља у управљању конвенционалним алатом
Да би се разумело зашто традиционалне производње кашње током сложених оперативних циклуса, мора се испитати електромеханичка ограничења старих хардвера. Стандардни мултиосијски подешавања често се ослањају на нескондициони дискретне контролере који уводе латентност комуникације између главног програмираног логичког контролера и појединачних вожња. Када производња захтева одмах замену алата, ови устарели системи пате од кашњења у успоравању, кашњења у успостављању и механичке хистерезе у склопу куле алата. Осим тога, старије методе за откривање сукоба углавном зависе од спољних граничних прекидача или одлаганог праћења струје, који реагују тек након што се већ догоди физички контакт. Према белим књигама индустријске аутоматизације које су објавили водећи здружења за машинотехнику, овај реактивни приступ често доводи до оштећења вртића, сломљених средстава за сечење и продуженог, непланираног времена простора фабрике које исцрпљује оперативне буџете.
Интеграција напредних мулти-осиних серво контролних архитектура
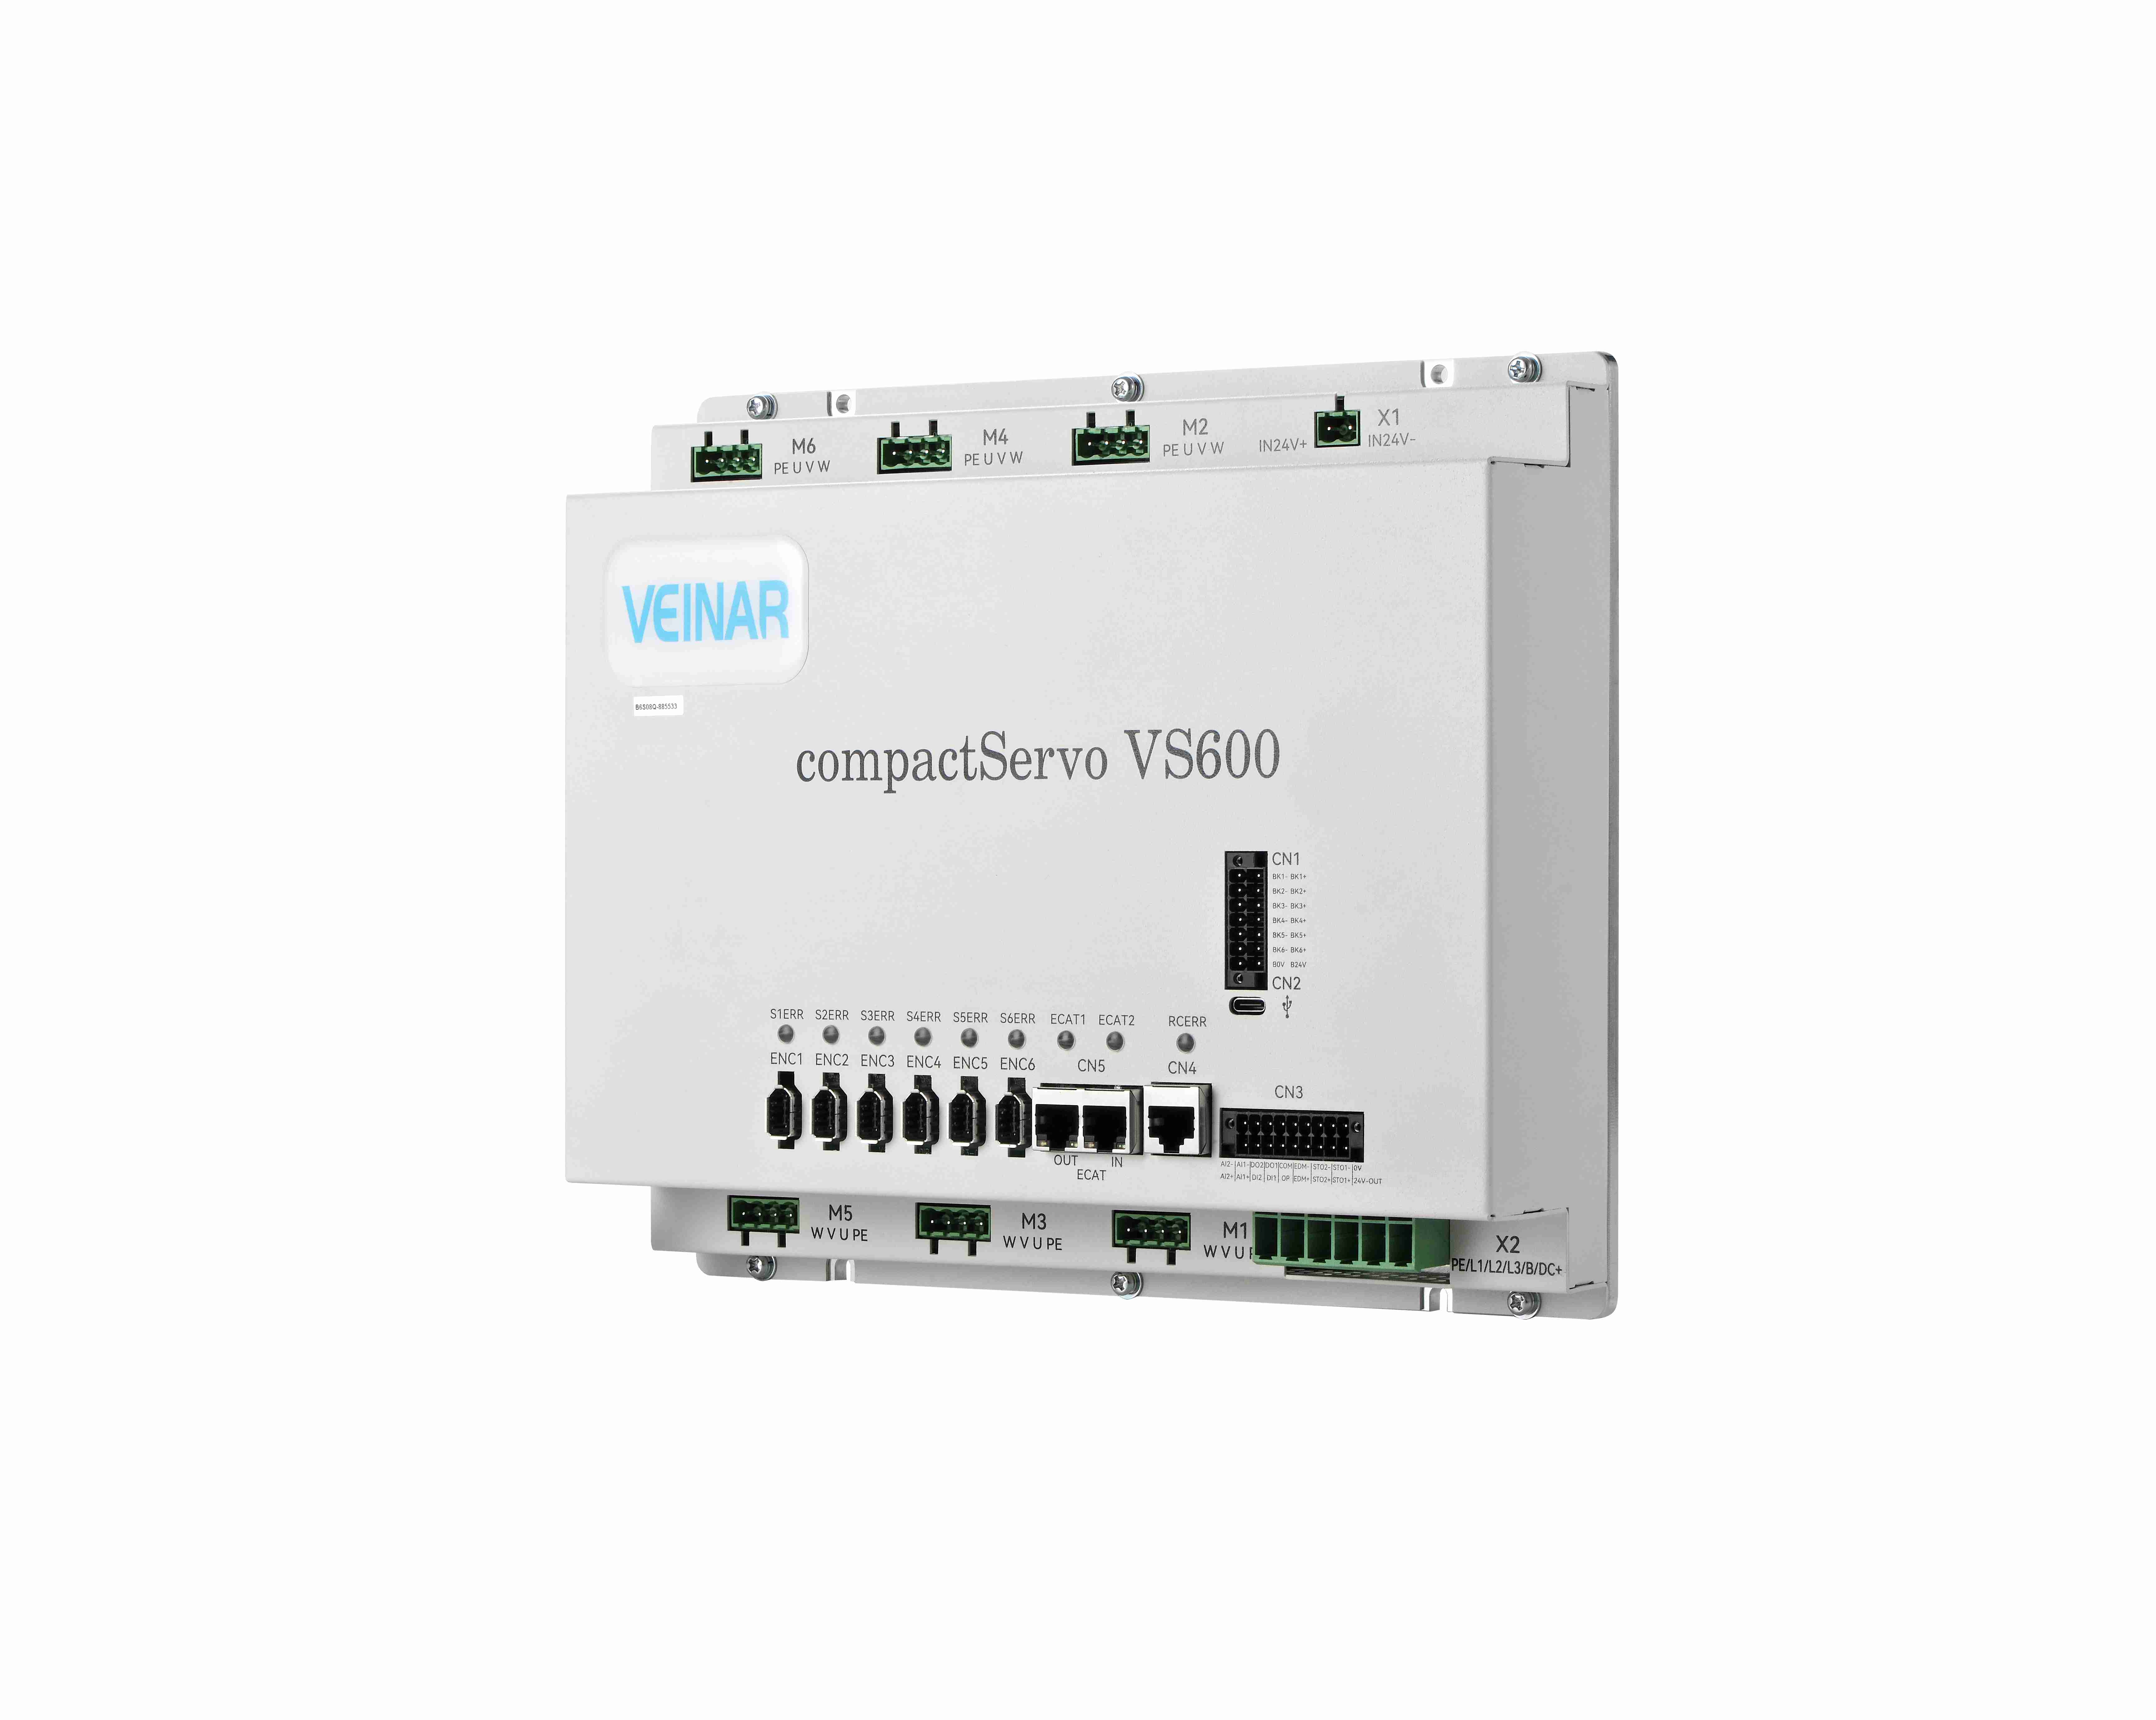
Превазилажење системске латентности размене и безбедносних рањивости захтева напредну основу покрета изграђену на високопростини, детерминистичкој комуникацији. Модерне аутоматизоване производње ћелија све више користи софистициране мулти-оси серво конфигурације повезане преко високобрзих реалновремених индустријских Етернет протокола као што је ЕтерЦАТ. Интегрирањем специјализоване мултиоси серво контролне архитектуре првобитно дизајниране за прецизне задатке позиционирања, централна обработна јединица одржава синхронизацију на нивоу микросекунде преко свих линеарних и ротационих путева. Оптички енкодери високе резолуције директно преносе телеметрију континуиране позиције и брзине у векторске петље са високим добитком, омогућавајући систему да извршава агресивне профиле убрзања и успоравања без жртвовања структурне стабилности или верности трајекторије.
Мастерство динамике размене другог нивоа путем оптимализације вектора
Достизање блискавице, размене алата другог нивоа захтева прецизну оптимизацију дистрибуције крутног момента и механичких алгоритама за подешавање. Током преласка алата високом брзином, систем покретања мора брзо успорити ротирајући карузел или линеарни магазин, изједначити прсте за држање са микрорадијанском прецизношћу, ослободити активан алат и запленити долазни скуп у року од дељења секунде. Искуство из области од специјалиста за интеграцију аутоматизације потврђује да коришћење прогностичких струјских ланца за испредлазак ефикасно предвиђа инерцијска оптерећења пре него што почне физички покрет. Динамично управљањем магнетним флуксом и векторним тренутком на лету, погон елиминише механичко превазилажење и време за успостављање вибрација, омогућавајући механизму да се сигурно врати на положај и одмах настави са операцијама резања тешке задатак.
Избегавање субмилиметрових сукоба путем праћења снаге у реалном времену
Превенција катастрофалних сукоба током брзине вишеосновог кретања прелази традиционална ограничења софтвера; захтева активно, затворено контролисање снаге. Савремени интелигентни покретачи континуирано прате у реалном времену струј, померање фазног угла и вртању окретања вола мотора на фреквенцијама које прелазе неколико килохерца. Ако неочекивано заткљућење или аномалан профил отпора наруши очекивани вектор покретачак и на микроскопској skali, проширивач привода одмах идентификује скок крутног момента и покреће контролисан динамички секвенца кочења високом крутном моментима за мање од милисекунде. Ова проактивна интервенција зауставља покретне зглобове пре него што удари могу да угрозе скупе механичке компоненте или да искриве деликатне елементе оквира.
Превод мотоинтелигенције у трајну комерцијалну вредност
Интегрирање ултрабрзе могућности преласка и интелигентне превенције сукоба директно трансформише продуктивност подножја и дуговечност средстава. Искључивањем мртвог времена између прекидача алата и заштитом опреме од изненадних неуспјеха, индустријске инсталације постижу максималну искоришћавање машине и драстично смањују накнаду одржавања. Highsense пружа решења за контролу кретања која су критична за пословање, подржана деценијама заједничке експертизе у истраживању и развоју, нуде снажне производне способности и поуздане глобалне услуге ланца снабдевања који индустријским предузећима омогућавају да се уверимо прошире. Кроз континуиране иновације у компактној архитектури вишеосновог привода и инжењерске изврсности, Highsense доследно унапређује перформансе аутоматизације, помажући глобалним произвођачима да сложене техничке изазове претворе у трајне конкурентне предности.
Sadržaj
- Динамика захтева за брзим обрадом
- Инжењерске уплитна углавља у управљању конвенционалним алатом
- Интеграција напредних мулти-осиних серво контролних архитектура
- Мастерство динамике размене другог нивоа путем оптимализације вектора
- Избегавање субмилиметрових сукоба путем праћења снаге у реалном времену
- Превод мотоинтелигенције у трајну комерцијалну вредност