
 EN
Korkean nopeuden koneistuksen dynamiikka vaatii
Edistyneet automatisoidut valmistustilat toimivat jatkuvan paineen alaisina lyhentääkseen kiertoaikoja samalla kun ne parantavat valmiiden osien laatua. Olipa kyseessä sitten monimutkaisten metallikuorten vai monimutkaisten geometristen profiilien valmistus, tuotantolinjojen on liikuttava jatkuvasti useiden koordinoitujen akselien yli. Ympäristöissä, joissa johdonmukainen suorituskyky määrittelee toiminnan jatkuvuuden, jokainen odottamiseen käytetty sekunnin murto-osa mekaanisen indeksoinnin tai turvallisuustarkastusten varalta kertyy valtaviksi tuottavuustappioiksi. Vanhemmat valmistustekniikan insinöörit huomaavat usein, että perinteiset asetukset saavuttavat fyysisen katon, jossa nopeamman toimintatahton pyrkiminen lisää katastrofaalisten työkalukolliisioiden riskiä eksponentiaalisesti. Tämän kuilun täyttäminen vaatii älykästä liikkeenohjausstrategiaa, joka kykenee sovittamaan älyttömän nopeuden ja täydellisen paikannusprediktoiduvuuden yhteen.
Perinteisen työkaluhallinnan tekniikkaongelmat
Jotta ymmärrettäisiin, miksi perinteiset valmistusjärjestelmät jäävät jälkeen monimutkaisissa toimintasykleissä, on tarkasteltava vanhojen laitteiden sähkömekaanisia rajoituksia. Standardit moniakseliset järjestelmät perustuvat usein erillisiin diskreetteihin ohjaimiin, jotka aiheuttavat viivettä viestinnässä pääohjelmoitavan logiikkasäätimen ja yksittäisten akselien välillä. Kun valmistusprosessi vaatii välitöntä työkalun vaihtoa, nämä vanhat järjestelmät kärsivät hidastumisviiveistä, asettumisviiveistä ja mekaanisesta hystereesistä työkalutornin kokoonpanossa. Lisäksi vanhemmat törmäystunnistusmenetelmät perustuvat pääasiassa ulkoisiin rajakytkimiin tai viivästettyyn virtapiikin seurantaan, joka reagoi vasta silloin, kun fyysinen kosketus on jo tapahtunut. Teollisen automaation valkoisissa papereissa, joita on julkaissut johtavat koneinsinööriyhdistykset, todetaan, että tämä reaktiivinen lähestymistapa johtaa usein vaurioituneisiin pyöriväakseleihin, rikkoutuneisiin leikkausvälineisiin ja pitkiin, suunnittelemattomiin tehdaspoikkeamiin, jotka kuluttavat toimintabudjetin.
Edistyneiden moniakselisten servohallintarakenteiden integroiminen
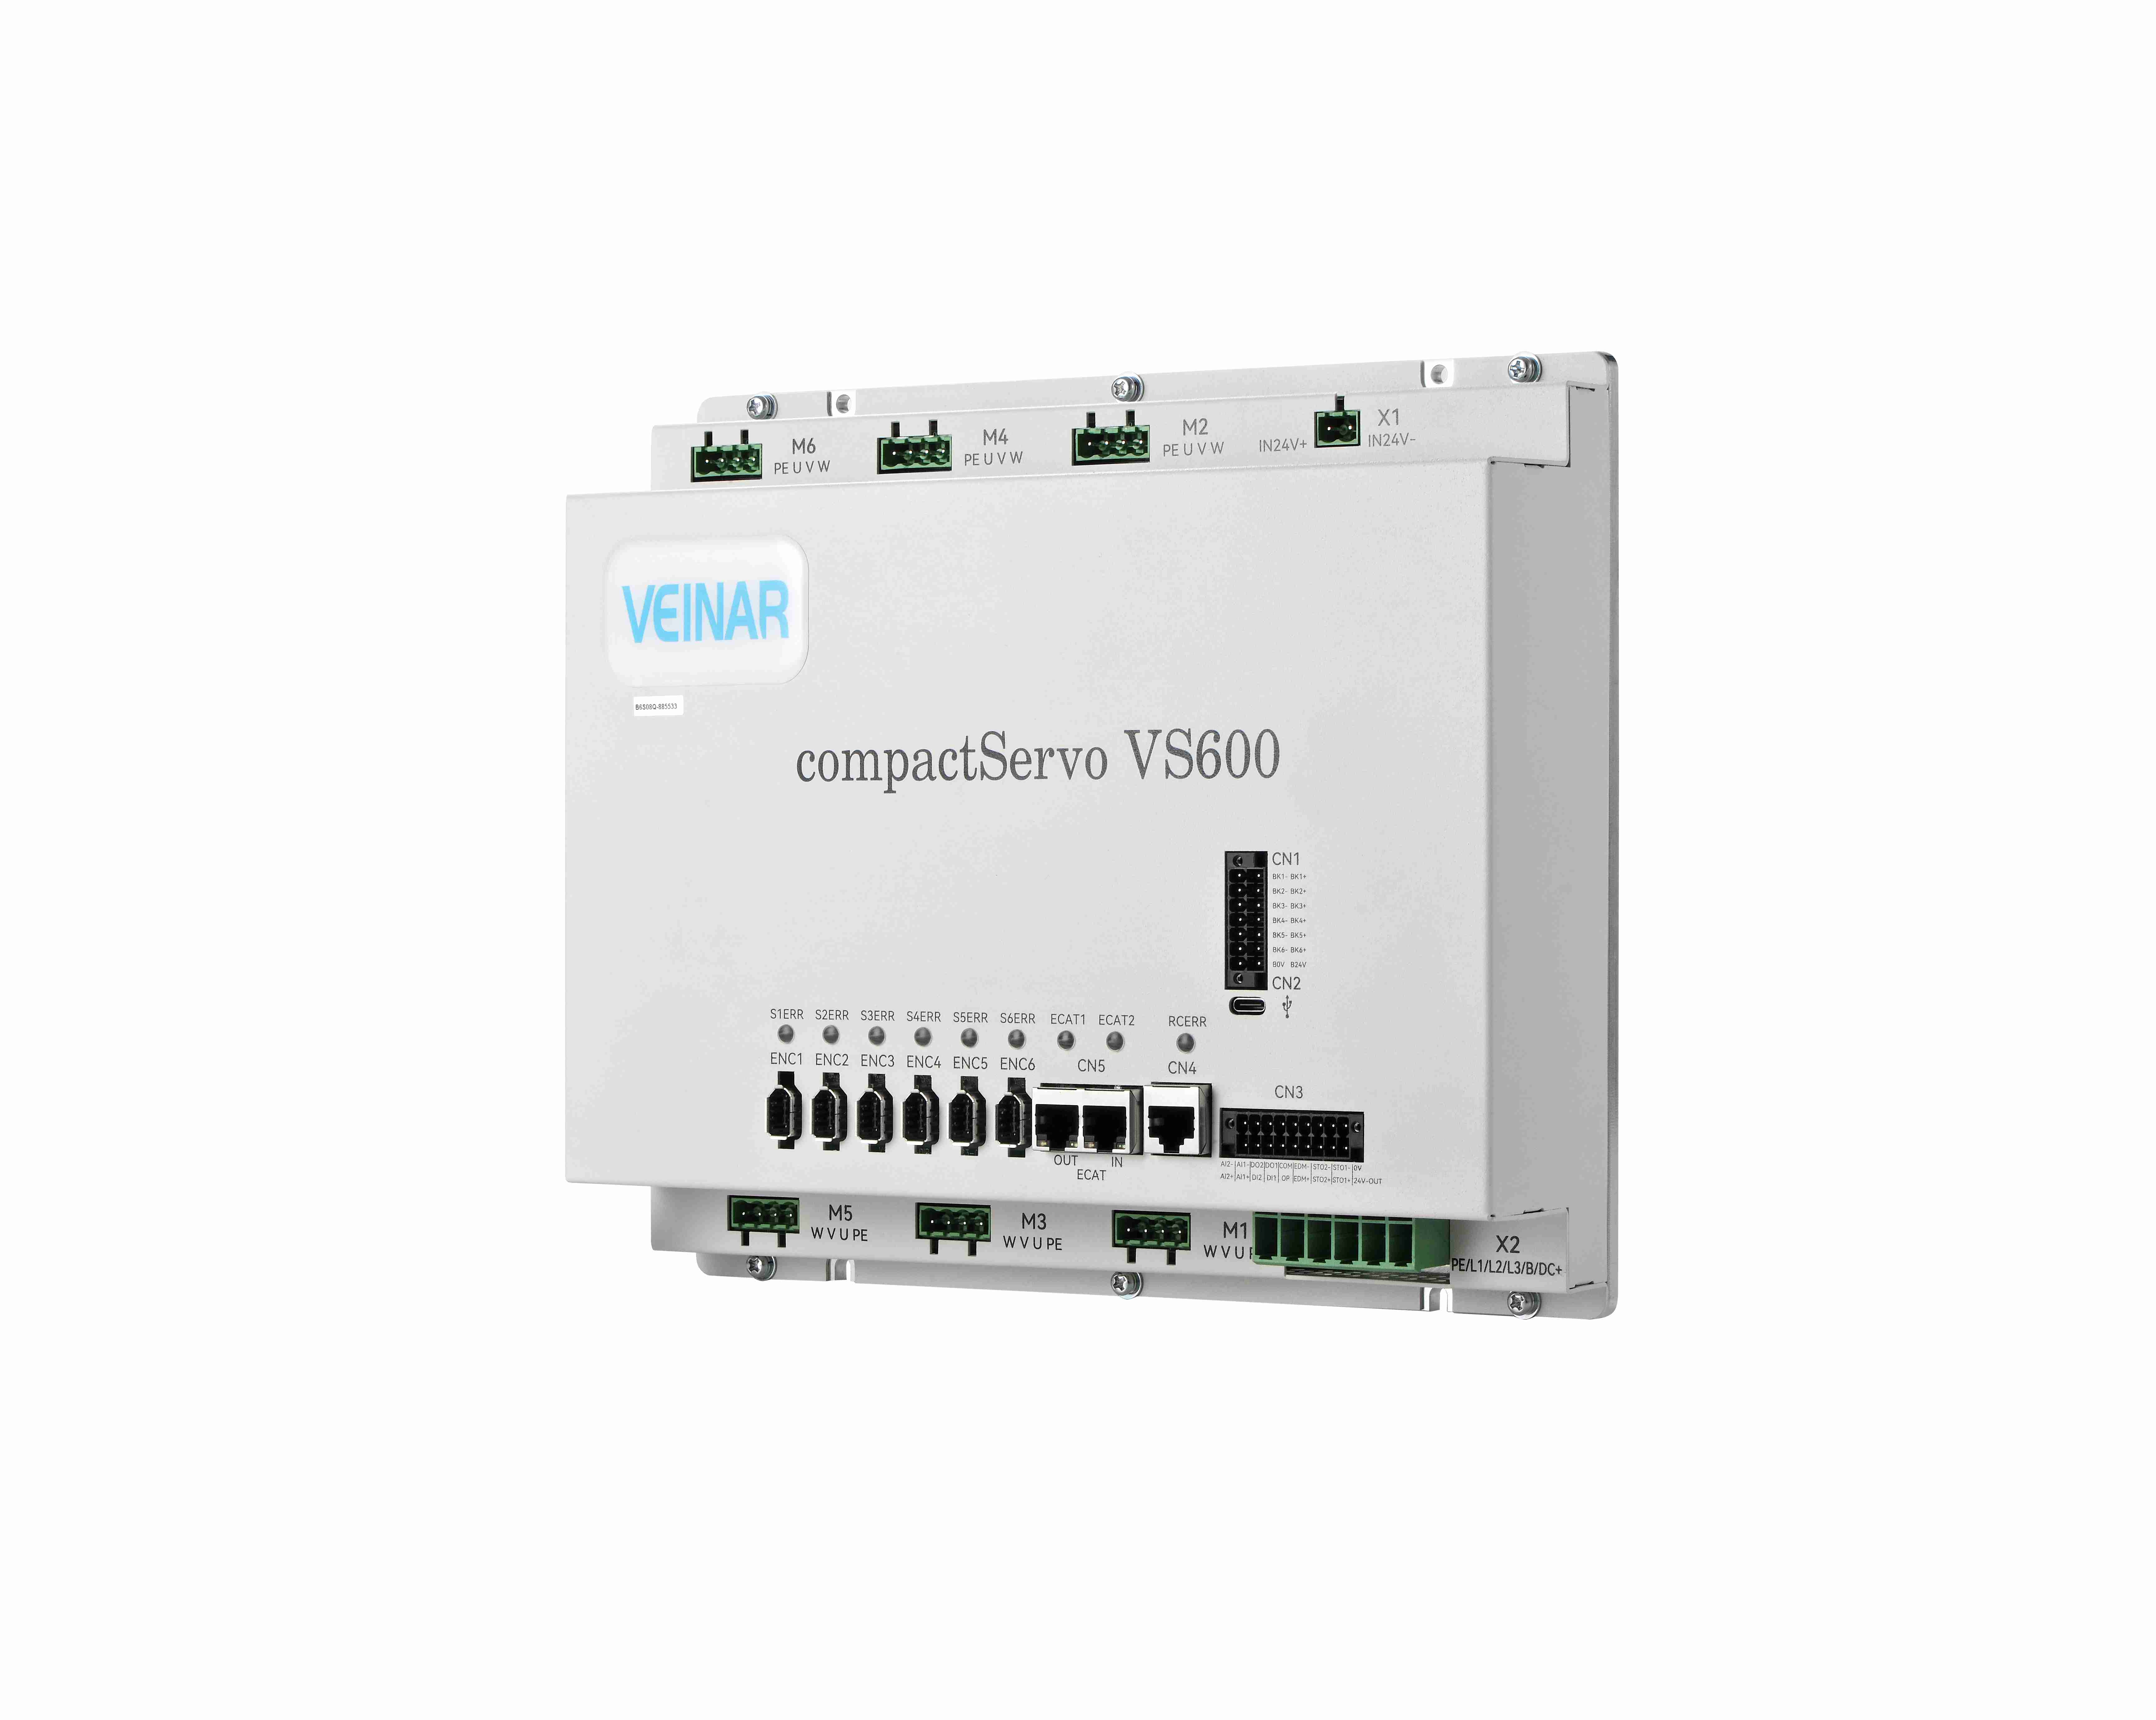
Järjestelmällisten vaihtovirta-aika- ja turvallisuusongelmien voittamiseen vaaditaan edistynyttä liikeperustaa, joka perustuu suurikaistaiselle, deterministiselle viestintään. Nykyaikaiset automatisoidut valmistuskennot hyödyntävät yhä enemmän moniakselisia, erikoistuneita servokonfiguraatioita, jotka on kytketty toisiinsa korkean nopeuden reaaliaikaisilla teollisuus-Ethernet-protokollilla, kuten EtherCAT:lla. Erityisen moniakselisen servohallintarakenteen integroiminen – joka alun perin kehitettiin tarkkojen sijaintitehtävien suorittamiseen – mahdollistaa keskusprosessorin säilyttää mikrosekuntitason synkronoinnin kaikkien lineaaristen ja pyörivien liikeratojen välillä. Korkearesoluutioiset optiset kooderit lähettävät jatkuvasti sijainti- ja nopeustelemetriaa suoraan korkean vahvistuksen vektorisilmukoihin, mikä mahdollistaa järjestelmän suorittaa voimakkaita kiihdytys- ja hidastusprofiileja uhraamatta rakenteellista vakautta tai radan tarkkuutta.
Toisen tason vaihtodynamiikan hallinta vektorioptimoinnin avulla
Salama-nopeiden, sekunnin tarkkuudella tapahtuvien työkalujen vaihtojen saavuttamiseen vaaditaan huolellista vääntömomentin jakautumisen ja mekaanisen asettumisen algoritmien optimointia. Korkean nopeuden työkalun vaihdossa ajovointeen on hidastettava pyörivää kiertotornia tai lineaarista magasiniä nopeasti, suunnattava kiinnityssormet mikroradiaanin tarkkuudella, irrotettava käytössä oleva työkalu ja kiinnitettävä saapuva kokoonpano murto-osassa sekunnista. Automaatiointegraation asiantuntijoiden kenttäkokemus vahvistaa, että ennakoivien virtapiirien eteenpäin syöttämisen hyödyntäminen mahdollistaa hitausvoimien ennakoimisen ennen fyysistä liikettä. Hallitsemalla magneettivuota ja vääntömomentin suuntausta dynaamisesti reaaliajassa ajovointeeseen poistetaan mekaaninen ylilyönti ja värähtelyn asettumisaika, mikä mahdollistaa mekanismin lukitsemisen turvallisesti paikoilleen ja raskaiden leikkaustoimintojen välittömän jatkamisen.
Alle millimetrin tarkkuus törmäysten välttämisessä reaaliaikaisen voiman seurannan avulla
Katastrofaalisten törmäysten estäminen korkean nopeuden moniakselisessa liikkeessä ylittää perinteiset ohjelmistorajat; siihen vaaditaan aktiivista, suljetun silmukan voiman seurantaa. Nykyaikaiset älykkäät moottoriohjaimet seuraavat jatkuvasti todellista virtaamista, vaihekulmasiirtymää ja moottorin akselin vääntöpalautea useiden kilohertsien taajuudella. Jos odottamaton este tai poikkeava vastusprofiili häiritsee odotettua liikevektoria – jopa mikroskooppisella tasolla – ohjainohjelmisto tunnistaa heti vääntöpiikin ja käynnistää hallitun, korkeavääntöisen dynaamisen jarrutusjärjestelmän alle millisekunnissa. Tämä ennakoiva toiminta pysäyttää liikkuvat kokoonpanot ennen kuin törmäysvoimat voivat vahingoittaa kalliita mekaanisia komponentteja tai vääntää hauraita kehiköitä.
Liikkeen älykkyyden muuntaminen kestäväksi kaupallisesti arvokkaaksi
Ultra-nopean kytkentäkyvyn ja älykkään törmäysten ehkäisyn integroiminen muuttaa suoraan tehdasrakennon tuottavuutta ja laitteiden käyttöikää. Työkalujen vaihtojen välisen kuolleena aikana olevan ajan poistaminen ja laitteiden suojaaminen yllättäviltä iskuvioilta mahdollistavat teollisuuslaitosten koneiden maksimaalisen hyödyntämisen ja huoltokustannusten merkittävän alentamisen. Highsense tarjoaa tehtävästä riippumattomia liikkeenohjausratkaisuja, joiden taustalla on vuosikymmeniä kestänyt yhteinen tutkimus- ja kehitystyö sekä vankat valmistusmahdollisuudet ja luotettavat globaalit toimitusketjupalvelut, jotka mahdollistavat teollisuusyritysten turvallisemman kasvun. Jatkuvan innovoinnin ja tiukkojen moniakselisten ajopohjien sekä insinöörimaisen taidon avulla Highsense edistää jatkuvasti automaation suorituskykyä ja auttaa maailmanlaajuisia valmistajia muuttamaan monimutkaiset tekniset haasteet kestäviksi kilpailuetuisiksi.
Sisällysluettelo
- Korkean nopeuden koneistuksen dynamiikka vaatii
- Perinteisen työkaluhallinnan tekniikkaongelmat
- Edistyneiden moniakselisten servohallintarakenteiden integroiminen
- Toisen tason vaihtodynamiikan hallinta vektorioptimoinnin avulla
- Alle millimetrin tarkkuus törmäysten välttämisessä reaaliaikaisen voiman seurannan avulla
- Liikkeen älykkyyden muuntaminen kestäväksi kaupallisesti arvokkaaksi