
 EN
Dinamika Pemesinan Berkecepatan Tinggi Menuntut
Fasilitas manufaktur otomatis canggih beroperasi di bawah tekanan terus-menerus untuk memperpendek waktu siklus sekaligus meningkatkan kualitas komponen jadi. Baik saat memproduksi rangka logam rumit maupun profil geometris kompleks, lini produksi memerlukan pergerakan kontinu di sepanjang beberapa sumbu yang terkoordinasi. Di lingkungan di mana kinerja konsisten menentukan kelangsungan operasional, setiap pecahan detik yang dihabiskan menunggu pengindeksan mekanis atau pemeriksaan jarak aman menumpuk menjadi kerugian produktivitas besar. Insinyur manufaktur senior sering mengamati bahwa konfigurasi konvensional mencapai batas fisik, di mana upaya mempercepat tempo operasional justru meningkatkan risiko tabrakan alat yang bencana secara eksponensial. Menutup kesenjangan ini memerlukan strategi pengendali gerak cerdas yang mampu menyelaraskan kecepatan tinggi dengan ketepatan posisi mutlak.
Bottleneck Rekayasa dalam Manajemen Alat Konvensional
Untuk memahami mengapa konfigurasi manufaktur tradisional tertinggal selama siklus operasional kompleks, seseorang harus menganalisis kendala elektromekanis perangkat keras lawas. Konfigurasi multi-sumbu standar sering mengandalkan pengendali diskret terpisah yang menimbulkan latensi komunikasi antara programmable logic controller utama dan sumbu penggerak individual. Ketika urutan fabrikasi memerlukan pertukaran alat secara instan, sistem lawas ini mengalami keterlambatan perlambatan, penundaan stabilisasi, serta histereisis mekanis dalam perakitan menara alat. Selain itu, metode deteksi tabrakan generasi lama terutama mengandalkan saklar batas eksternal atau pemantauan lonjakan arus tertunda, yang hanya bereaksi setelah kontak fisik benar-benar terjadi. Menurut whitepaper otomasi industri yang diterbitkan oleh asosiasi rekayasa mekanik terkemuka, pendekatan reaktif semacam ini kerap mengakibatkan poros spindle rusak, media pemotong patah, serta waktu henti pabrik tak terjadwal yang berkepanjangan—sehingga menguras anggaran operasional.
Mengintegrasikan Arsitektur Pengendali Servo Multi-Sumbu Canggih
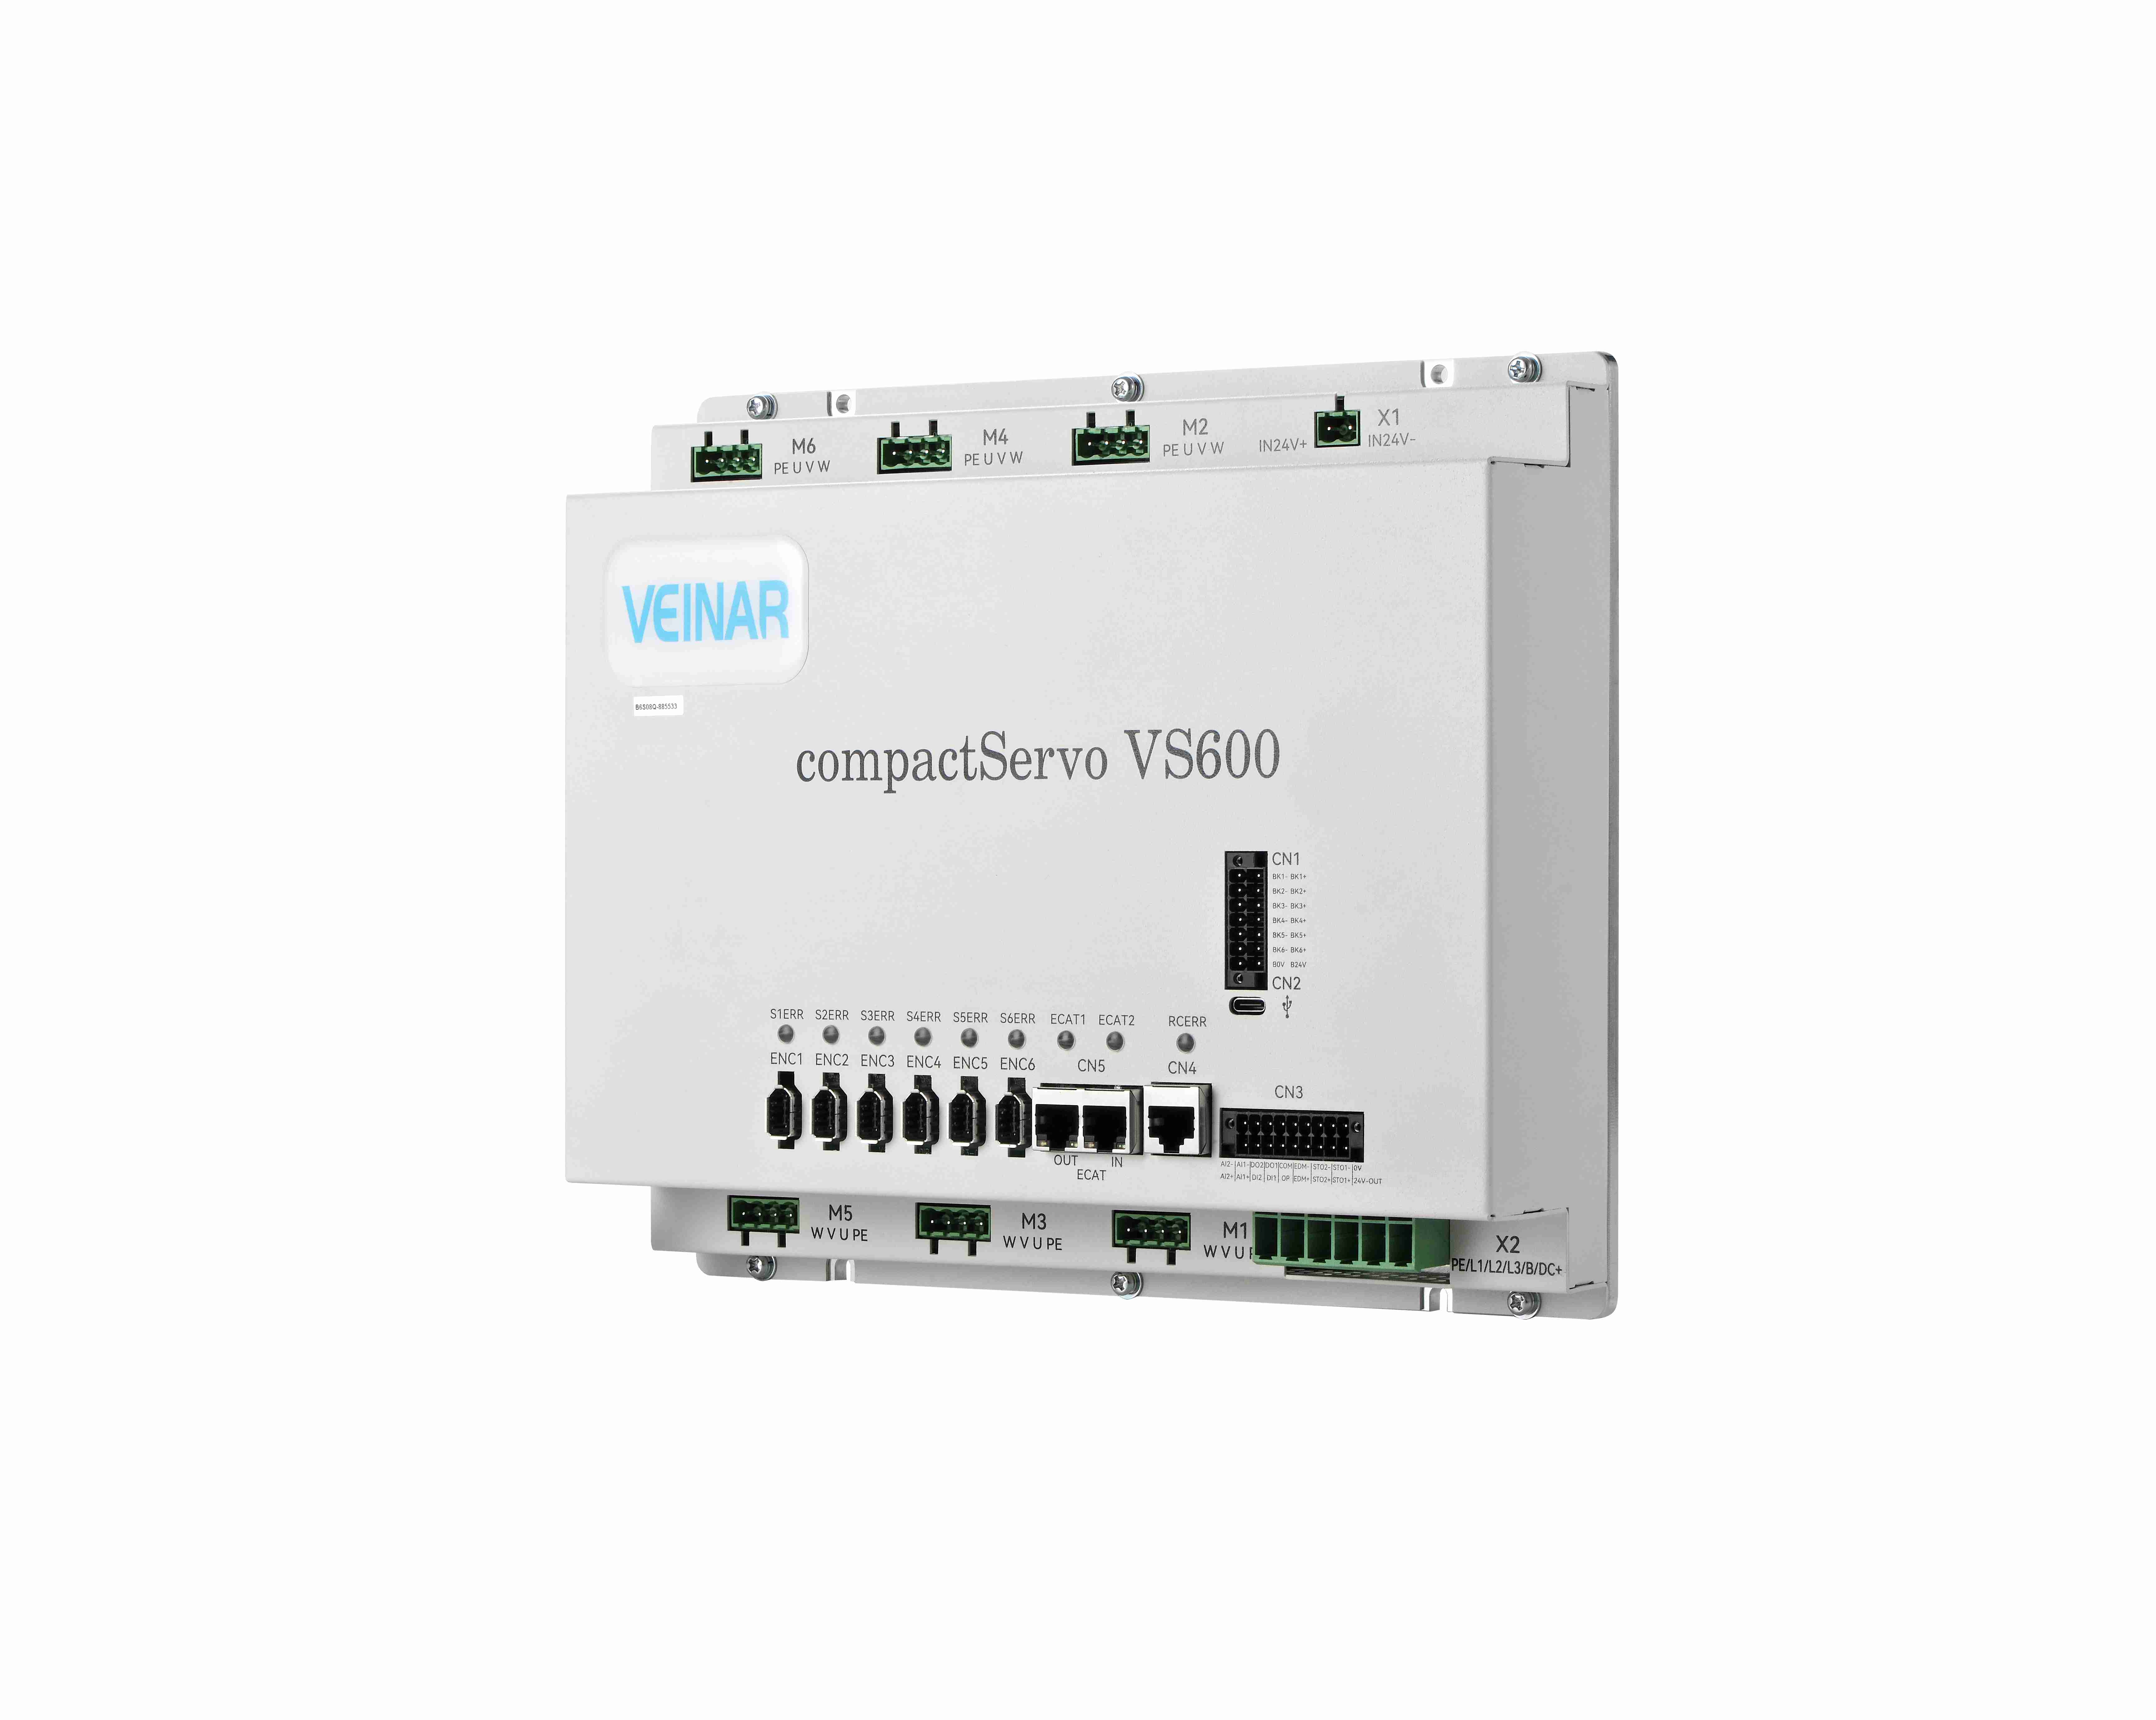
Mengatasi latensi pertukaran sistemik dan kerentanan keamanan memerlukan fondasi gerak canggih yang dibangun di atas komunikasi berkecepatan tinggi dan deterministik. Sel fabrikasi otomatis modern semakin memanfaatkan konfigurasi servo multi-sumbu canggih yang terhubung melalui protokol Ethernet industri berkecepatan tinggi dan waktu nyata seperti EtherCAT. Dengan mengintegrasikan arsitektur pengendali servo multi-sumbu khusus—yang awalnya direkayasa untuk tugas pemosisian presisi tinggi—unit pemrosesan pusat mempertahankan sinkronisasi tingkat mikrodetik di seluruh lintasan linear maupun rotasi. Encoder optik resolusi tinggi memberikan telemetri posisi dan kecepatan secara kontinu langsung ke dalam loop vektor berpenguatan tinggi, sehingga sistem mampu menjalankan profil akselerasi dan deselerasi agresif tanpa mengorbankan stabilitas struktural maupun ketepatan lintasan.
Menguasai Dinamika Pertukaran Tingkat Kedua melalui Optimisasi Vektor
Mencapai pertukaran alat berkecepatan tinggi dalam hitungan detik memerlukan optimalisasi cermat terhadap distribusi torsi dan algoritma penstabilan mekanis. Selama transisi alat berkecepatan tinggi, sistem penggerak harus segera mengurangi kecepatan putar carousel atau magasin linear, menyelaraskan jari-jari pencengkeram dengan presisi mikro-radian, melepaskan alat aktif, serta menjepit perakitan baru dalam pecahan detik. Pengalaman lapangan dari para spesialis integrasi otomasi menegaskan bahwa penerapan loop feedforward arus prediktif secara efektif mampu mengantisipasi beban inersia sebelum gerakan fisik dimulai. Dengan mengelola fluks magnetik dan vektor torsi secara dinamis secara real-time, sistem penggerak menghilangkan overshoot mekanis dan waktu penstabilan getaran, sehingga mekanisme dapat terkunci secara pasti ke posisi akhir dan langsung melanjutkan operasi pemotongan berat.
Pencegahan Tabrakan Sub-Milimeter Melalui Pelacakan Gaya Secara Real-Time
Mencegah tabrakan bencana selama gerak berkecepatan tinggi pada banyak sumbu melampaui batas perangkat lunak konvensional; hal ini memerlukan pemantauan gaya aktif secara tertutup (closed-loop). Penggerak cerdas modern terus-menerus melacak konsumsi arus sesaat, pergeseran sudut fasa, serta umpan balik torsi poros motor dengan frekuensi melebihi beberapa kilohertz. Jika hambatan tak terduga atau profil resistansi anomali mengganggu vektor gerak yang diharapkan—bahkan dalam skala mikroskopis—firmware penggerak segera mengenali lonjakan torsi dan memulai urutan pengereman dinamis ber-torsi tinggi yang terkendali dalam waktu kurang dari satu milidetik. Intervensi proaktif ini menghentikan perakitan bergerak sebelum gaya benturan merusak komponen mekanis mahal atau mendistorsi elemen kerangka yang halus.
Mengubah Kecerdasan Gerak menjadi Nilai Komersial Berkelanjutan
Mengintegrasikan kemampuan pengalihan ultra-cepat dan pencegahan tabrakan cerdas secara langsung mengubah produktivitas lantai pabrik serta umur pakai aset. Dengan menghilangkan waktu mati antar-penggantian alat dan melindungi peralatan dari kegagalan benturan mendadak, fasilitas industri mencapai pemanfaatan mesin maksimal serta mengurangi biaya pemeliharaan secara signifikan. Highsense menyediakan solusi pengendali gerak kritis bagi misi, yang didukung oleh puluhan tahun keahlian bersama dalam penelitian dan pengembangan, menawarkan kapabilitas manufaktur tangguh serta layanan rantai pasok global yang andal—sehingga memungkinkan perusahaan industri memperluas skala operasionalnya dengan penuh keyakinan. Melalui inovasi berkelanjutan dalam arsitektur penggerak multi-sumbu berukuran ringkas serta keunggulan rekayasa, Highsense secara konsisten mendorong peningkatan kinerja otomatisasi, membantu produsen global mengubah tantangan teknis kompleks menjadi keunggulan kompetitif yang berkelanjutan.
Daftar Isi
- Dinamika Pemesinan Berkecepatan Tinggi Menuntut
- Bottleneck Rekayasa dalam Manajemen Alat Konvensional
- Mengintegrasikan Arsitektur Pengendali Servo Multi-Sumbu Canggih
- Menguasai Dinamika Pertukaran Tingkat Kedua melalui Optimisasi Vektor
- Pencegahan Tabrakan Sub-Milimeter Melalui Pelacakan Gaya Secara Real-Time
- Mengubah Kecerdasan Gerak menjadi Nilai Komersial Berkelanjutan