
 EN
La dinámica del mecanizado de alta velocidad exige
Las instalaciones avanzadas de fabricación automatizada operan bajo una presión constante para reducir los tiempos de ciclo mientras mejoran la calidad de las piezas terminadas. Ya sea que se fabriquen carcasas metálicas intrincadas o perfiles geométricos complejos, las líneas de producción requieren un movimiento continuo a lo largo de múltiples ejes coordinados. En entornos donde el rendimiento constante determina la continuidad operativa, cada fracción de segundo dedicada a esperar indexaciones mecánicas o verificaciones de seguridad se acumula en pérdidas masivas de productividad. Los ingenieros senior de fabricación observan con frecuencia que las configuraciones convencionales alcanzan un límite físico: acelerar aún más los ritmos operativos incrementa exponencialmente el riesgo de colisiones catastróficas entre herramientas. Superar esta brecha exige una estrategia inteligente de control de movimiento capaz de armonizar velocidad extrema con una predictibilidad posicional absoluta.
Cuellos de botella de ingeniería en la gestión convencional de herramientas
Para comprender por qué las configuraciones tradicionales de fabricación se quedan atrás durante ciclos operativos complejos, es necesario examinar las restricciones electromecánicas del hardware heredado. Las configuraciones estándar de múltiples ejes suelen depender de controladores discretos desconectados que introducen latencia de comunicación entre el controlador lógico programable principal y los ejes individuales de accionamiento. Cuando una secuencia de fabricación exige un intercambio inmediato de herramientas, estos sistemas heredados sufren retrasos en la desaceleración, demoras en el asentamiento y histéresis mecánica dentro del conjunto de torreta de herramientas. Además, los métodos antiguos de detección de colisiones dependen principalmente de finales de carrera externos o de la monitorización retardada de picos de corriente, los cuales solo reaccionan tras haber ocurrido ya el contacto físico. Según documentos técnicos sobre automatización industrial publicados por asociaciones líderes de ingeniería mecánica, este enfoque reactivo provoca con frecuencia daños en los husillos, rotura de medios de corte y paradas imprevistas prolongadas en la fábrica, lo que agota los presupuestos operativos.
Integración de arquitecturas avanzadas de control servo de múltiples ejes
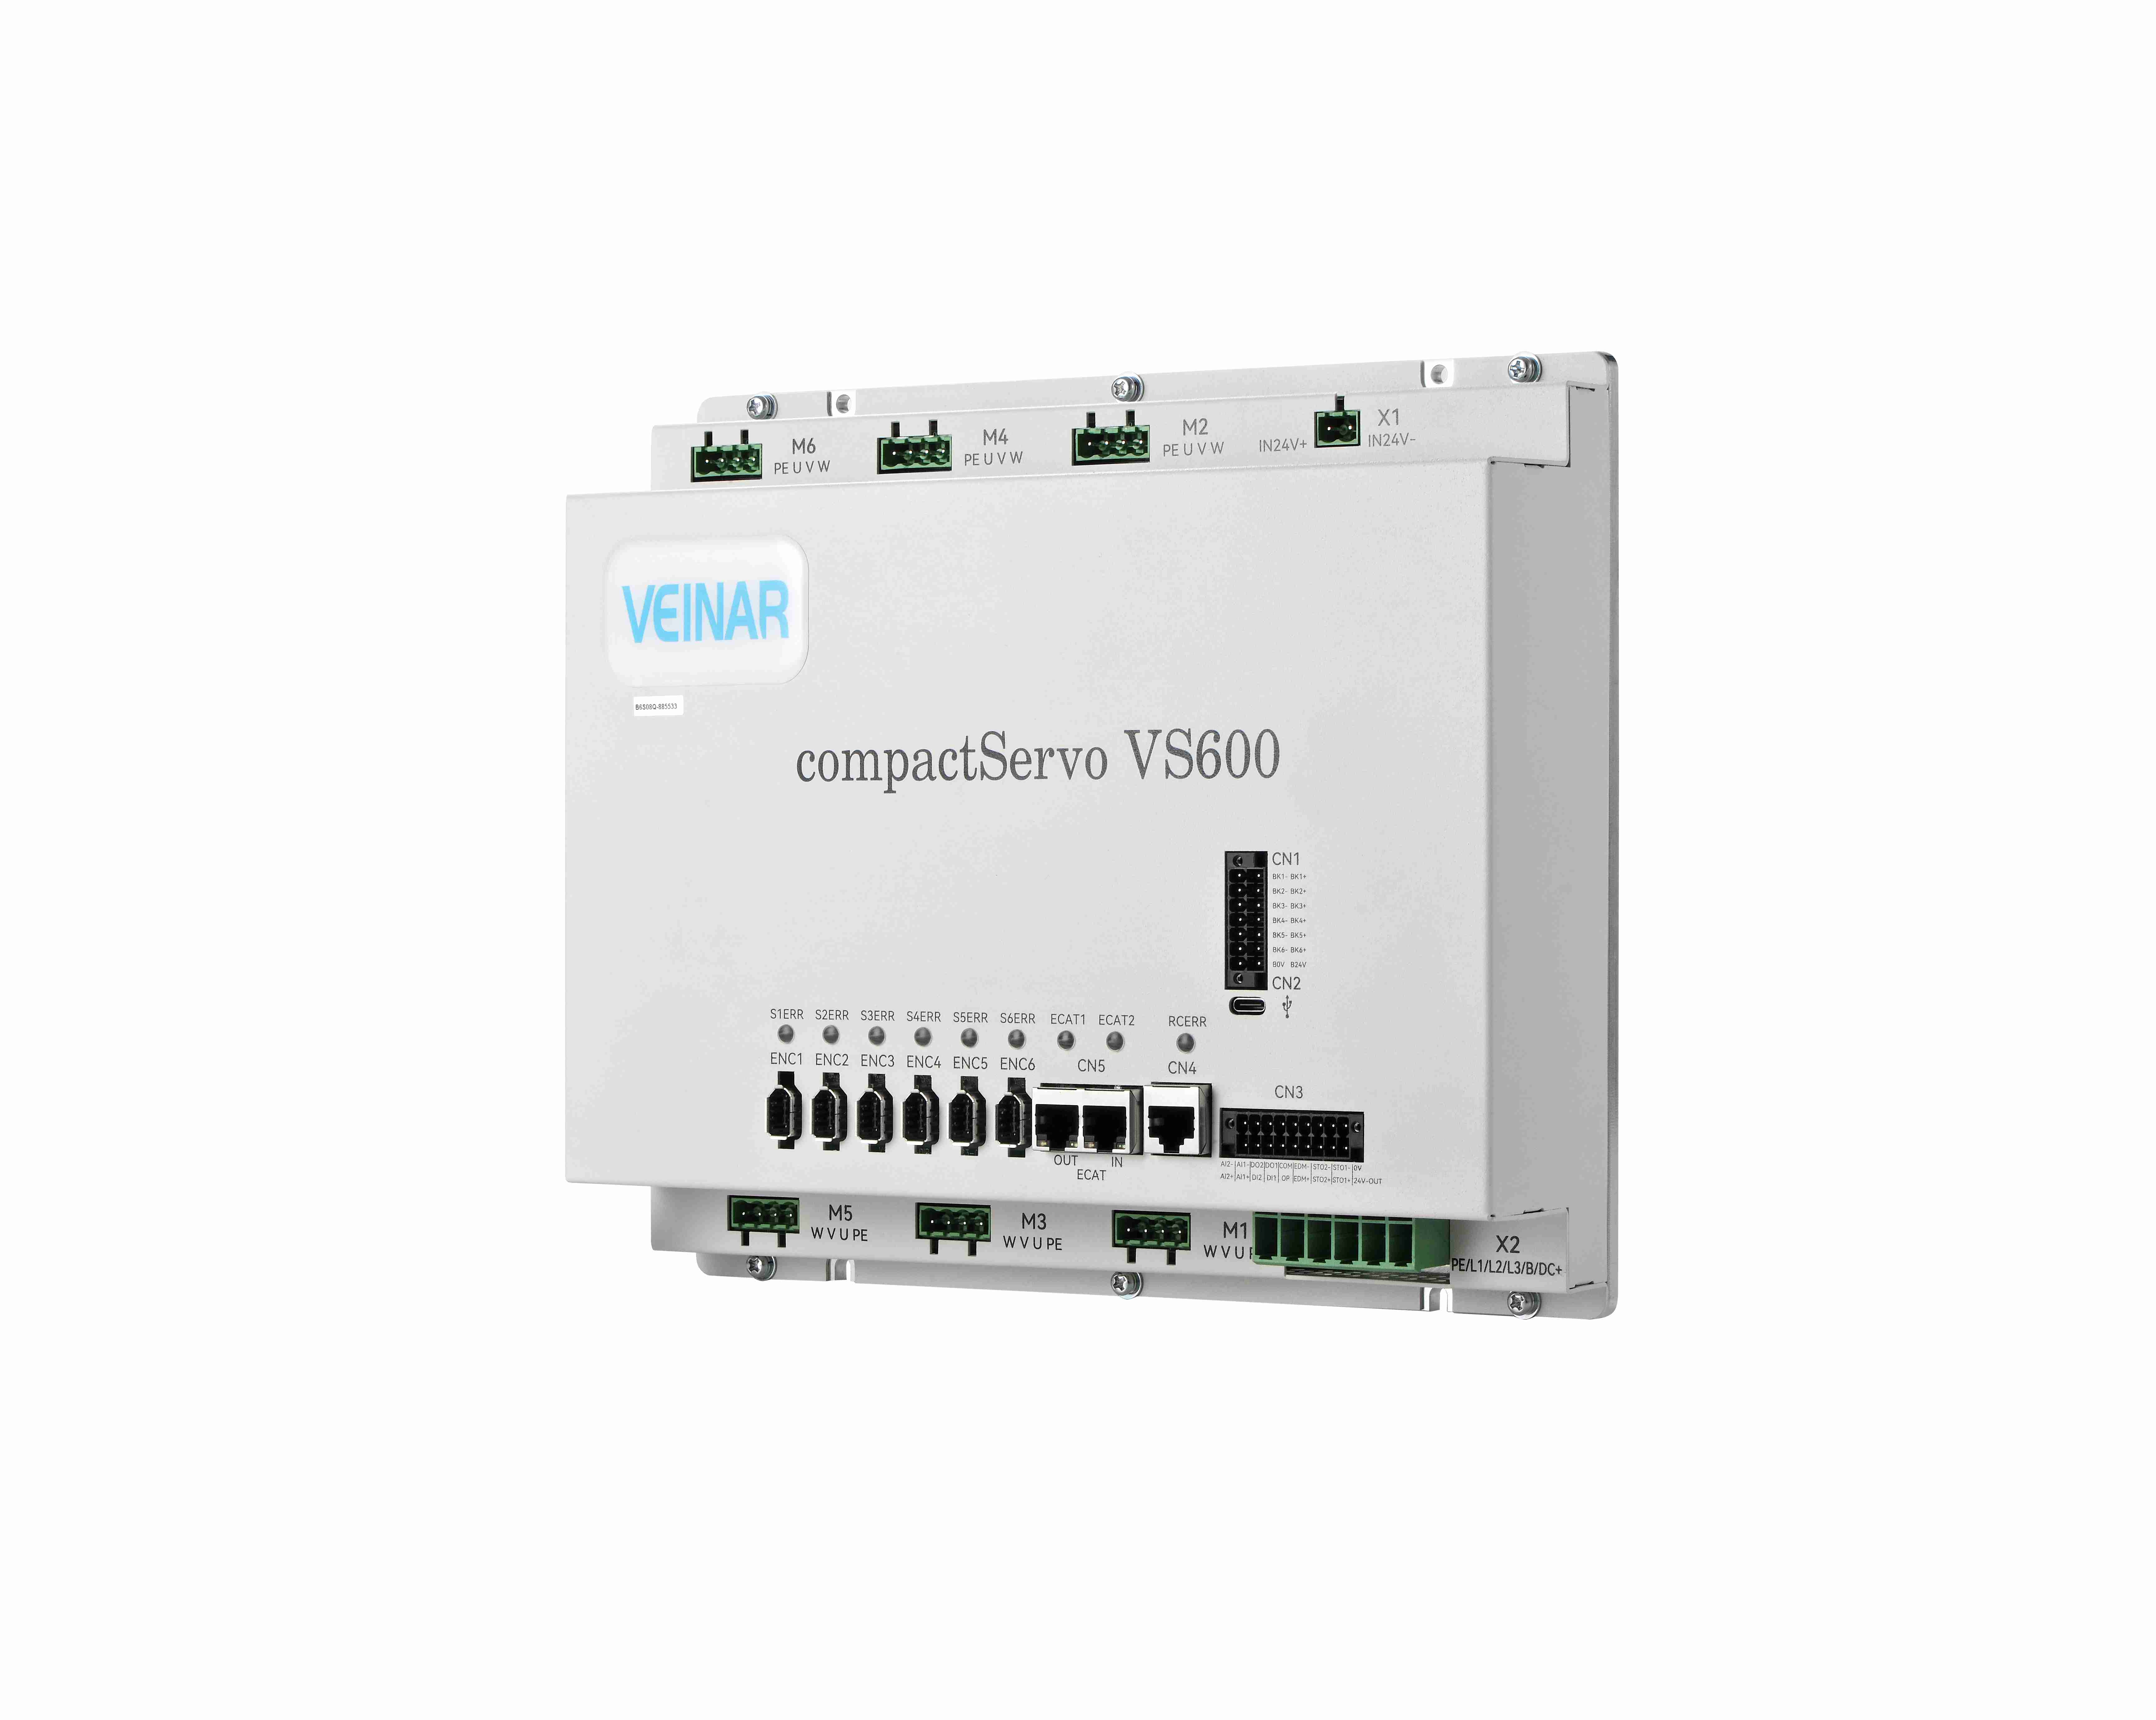
Superar la latencia sistémica en el intercambio y las vulnerabilidades de seguridad exige una base de movimiento avanzada basada en comunicaciones de alto ancho de banda y deterministas. Las células modernas de fabricación automatizada recurren cada vez más a sofisticadas configuraciones de servomotores multieje conectadas mediante protocolos industriales de Ethernet en tiempo real de alta velocidad, como EtherCAT. Al integrar una arquitectura especializada de control de servomotores multieje, originalmente diseñada para tareas de posicionamiento de alta precisión, la unidad central de procesamiento mantiene una sincronización a nivel de microsegundos en todas las trayectorias lineales y rotativas. Los codificadores ópticos de alta resolución aportan continuamente telemetría de posición y velocidad directamente a bucles vectoriales de alto ganancia, lo que permite al sistema ejecutar perfiles agresivos de aceleración y desaceleración sin comprometer la estabilidad estructural ni la fidelidad de la trayectoria.
Dominio de la dinámica de intercambio a nivel de segundo mediante optimización vectorial
Lograr intercambios de herramientas ultrarrápidos, en el orden de los segundos, exige una optimización minuciosa de la distribución del par y de los algoritmos de asentamiento mecánico. Durante una transición de herramienta a alta velocidad, el sistema de accionamiento debe desacelerar rápidamente el carrousel giratorio o la revista lineal, alinear los dedos de sujeción con una precisión de microradianes, liberar la herramienta activa y fijar el conjunto entrante en una fracción de segundo. La experiencia práctica de especialistas en integración de automatización confirma que el uso de bucles predictivos de alimentación anticipada de corriente permite anticipar eficazmente las cargas inerciales antes de que comience el movimiento físico. Al gestionar dinámicamente el flujo magnético y la vectorización del par sobre la marcha, el accionamiento elimina el sobrepaso mecánico y el tiempo de asentamiento por vibración, permitiendo que el mecanismo se posicione con firmeza de forma instantánea y reanude inmediatamente las operaciones de corte intensivo.
Evitación de colisiones submilimétrica mediante seguimiento en tiempo real de la fuerza
Prevenir colisiones catastróficas durante movimientos multieje a alta velocidad va más allá de los límites tradicionales del software; requiere una supervisión activa y en bucle cerrado de la fuerza. Las modernas unidades inteligentes rastrean continuamente, en tiempo real, el consumo de corriente, el desplazamiento del ángulo de fase y la retroalimentación torsional del eje del motor a frecuencias superiores a varios kilohercios. Si un obstáculo inesperado o un perfil anómalo de resistencia interrumpe el vector de movimiento esperado —incluso a escala microscópica—, el firmware de la unidad identifica al instante el pico de par y activa una secuencia de frenado dinámico controlada y de alto par en menos de un milisegundo. Esta intervención proactiva detiene los conjuntos móviles antes de que las fuerzas de impacto puedan dañar componentes mecánicos costosos o deformar elementos estructurales delicados.
Convertir la inteligencia del movimiento en valor comercial duradero
La integración de capacidades de conmutación ultrarrápidas y la prevención inteligente de colisiones transforma directamente la productividad en la planta y la durabilidad de los activos. Al eliminar el tiempo muerto entre los cambios de herramienta y proteger los equipos frente a fallos por impacto repentino, las instalaciones industriales logran una utilización máxima de las máquinas y reducen drásticamente los costes de mantenimiento. Highsense ofrece soluciones críticas de control de movimiento respaldadas por décadas de experiencia conjunta en investigación y desarrollo, proporcionando capacidades robustas de fabricación y servicios fiables de cadena de suministro global que permiten a las empresas industriales escalar con confianza. Mediante la innovación continua en arquitecturas compactas de accionamiento multi-eje y la excelencia en ingeniería, Highsense impulsa constantemente el rendimiento de la automatización, ayudando a los fabricantes globales a convertir desafíos técnicos complejos en ventajas competitivas duraderas.
Tabla de contenidos
- La dinámica del mecanizado de alta velocidad exige
- Cuellos de botella de ingeniería en la gestión convencional de herramientas
- Integración de arquitecturas avanzadas de control servo de múltiples ejes
- Dominio de la dinámica de intercambio a nivel de segundo mediante optimización vectorial
- Evitación de colisiones submilimétrica mediante seguimiento en tiempo real de la fuerza
- Convertir la inteligencia del movimiento en valor comercial duradero