
 EN
उच्च-गति यान्त्रिक काट्ने प्रक्रियाको गतिशीलता माग गर्छ
उन्नत स्वचालित उत्पादन सुविधाहरू चक्र समय छोटो पार्ने र अन्तिम भागहरूको गुणस्तर बढाउने दबावमा निरन्तर काम गर्छन्। जुनसुकै जटिल धातु आवरणहरू वा जटिल ज्यामितीय प्रोफाइलहरू निर्माण गर्दा पनि, उत्पादन लाइनहरूले बहु-समन्वित अक्षहरूमा निरन्तर गतिमान हुनुपर्छ। त्यस्ता वातावरणहरूमा, जहाँ निरन्तर प्रदर्शनले संचालन निरन्तरता निर्धारण गर्छ, यान्त्रिक सूचकांकन वा सुरक्षा मञ्जूरी जाँचको प्रत्येक भाग सेकेण्ड अपेक्षा गर्दा ठूलो उत्पादकता ह्रास हुन्छ। वरिष्ठ उत्पादन इन्जिनियरहरू धेरैजसो अवलोकन गर्छन् कि पारम्परिक सेटअपहरूमा भौतिक सीमा पुगिएको हुन्छ, जहाँ छिटो संचालन गर्ने प्रयासले उपकरणहरूको विनाशकारी टक्करको जोखिम घातांकी रूपमा बढाउँछ। यो अन्तर भर्नका लागि एउटा बुद्धिमान गति नियन्त्रण रणनीति आवश्यक छ जसले अत्यधिक गतिलाई पूर्ण स्थितिगत भविष्यवाणी गर्न सक्ने क्षमतासँग सामंजस्य स्थापित गर्न सक्छ।
पारम्परिक औजार प्रबन्धनमा इन्जिनियरिङ अवरोधहरू
पारम्परिक उत्पादन सेटअपहरू किन जटिल सञ्चालन चक्रहरूमा पछाडि पर्छन् भनेर बुझ्नका लागि, मानिसले पुरानो हार्डवेयरका विद्युत-यान्त्रिक बाधाहरूको अध्ययन गर्नुपर्छ। मानक बहु-अक्ष सेटअपहरू धेरैजसो विच्छेदित विविध नियन्त्रकहरूमा निर्भर हुन्छन् जसले मुख्य प्रोग्रामेबल लजिक नियन्त्रक र व्यक्तिगत ड्राइभ अक्षहरूबीच सञ्चार विलम्ब उत्पन्न गर्छ। जब कुनै निर्माण क्रमले तुरुन्तै औजार परिवर्तन आह्वान गर्छ, यी पुराना प्रणालीहरू गतिमन्दन विलम्ब, स्थिरीकरण ढिलाइ र औजार टर्याट एसेम्बलीभित्रको यान्त्रिक हिस्टेरिसिसबाट पीडित हुन्छन्। यसको अतिरिक्त, पुराना टकर नियन्त्रण विधिहरू मुख्यतया बाह्य सीमा स्विचहरू वा ढिलाएको विद्युत प्रवाह चोटी निगरानीमा निर्भर हुन्छन्, जसले भौतिक सम्पर्क पहिले नै भएपछि मात्र प्रतिक्रिया गर्छ। अग्रणी यान्त्रिक इन्जिनियरिङ संस्थाहरूद्वारा प्रकाशित औद्योगिक स्वचालन व्हाइटपेपरहरू अनुसार, यो प्रतिक्रियाशील दृष्टिकोणले धेरैजसो अवस्थामा क्षतिग्रस्त स्पिन्डलहरू, टुटेका काट्ने माध्यमहरू र विस्तारित, अनियोजित कारखाना अवरोधहरू उत्पन्न गर्छ जसले सञ्चालन बजेटलाई कम गर्छ।
उन्नत बहु-अक्ष सर्वो नियन्त्रण सङ्कायहरूको एकीकरण
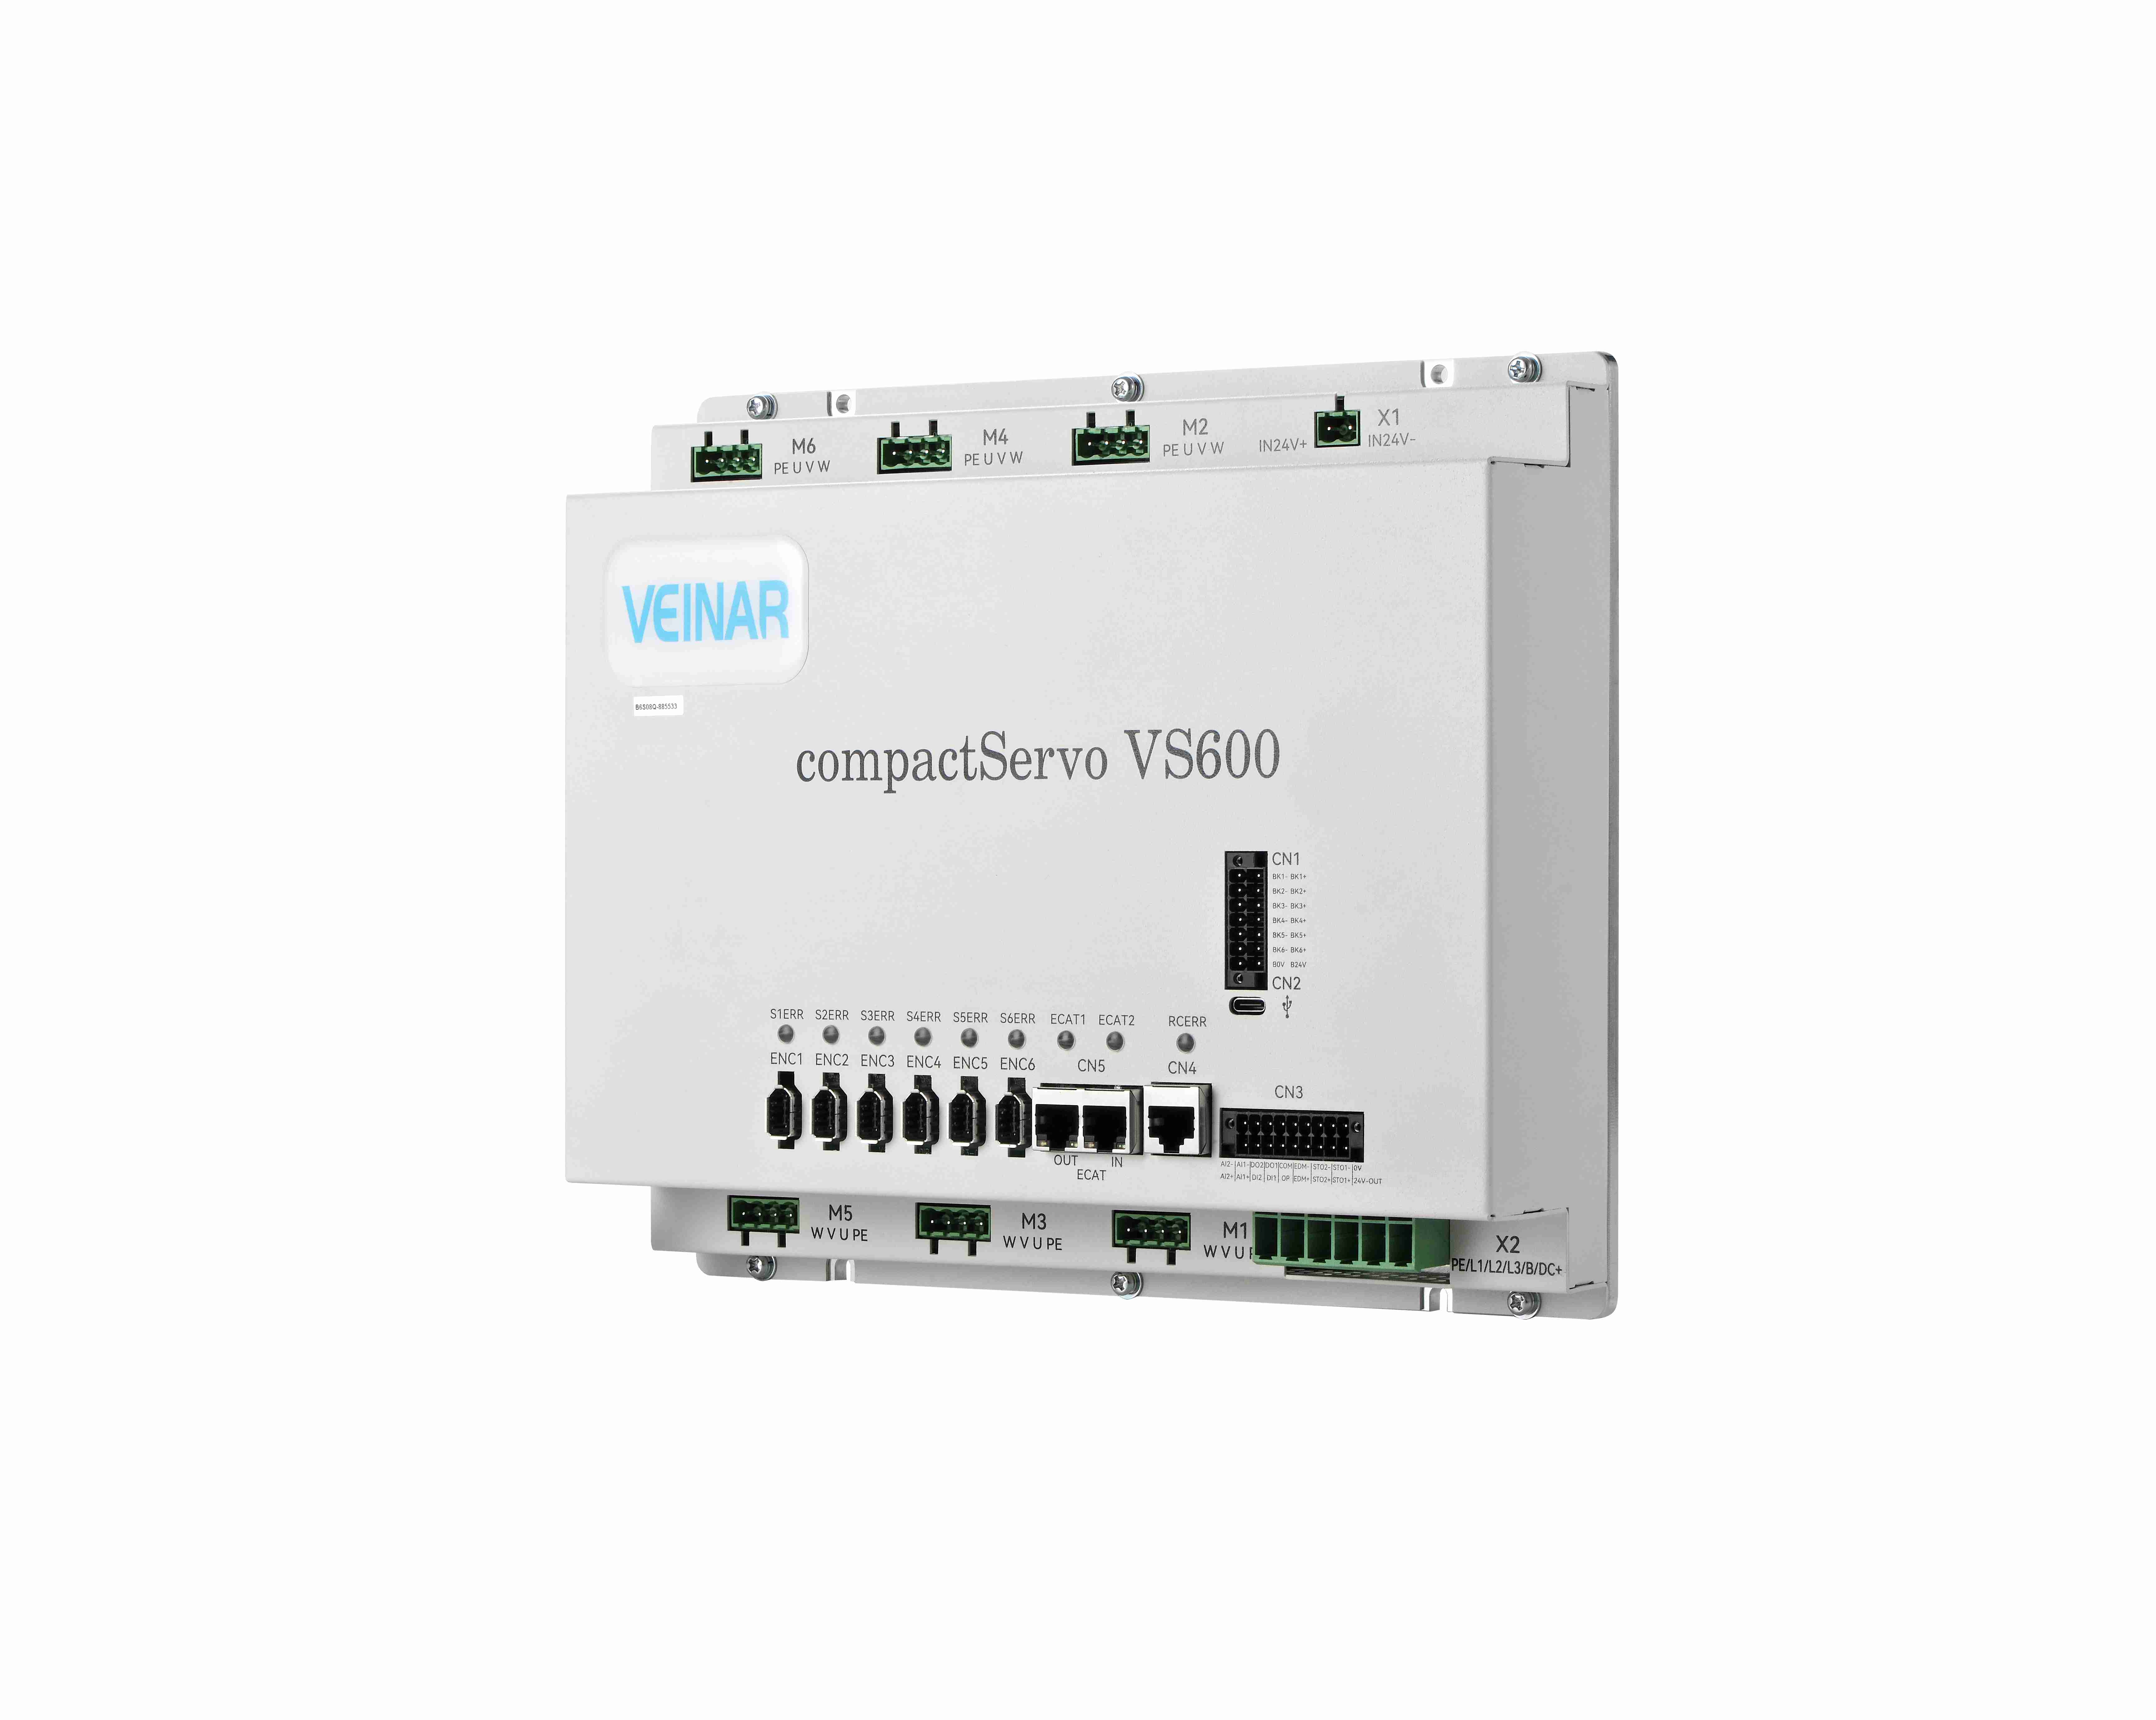
प्रणालीगत आदान-प्रदान विलम्ब र सुरक्षा कमजोरीहरूलाई पार गर्नका लागि उच्च-ब्याण्डविड्थ, निश्चित सञ्चारमा आधारित उन्नत गति आधार आवश्यक छ। आधुनिक स्वचालित निर्माण कोषहरूले अहिले इथरक्याट जस्ता उच्च-गति वास्तविक-समय औद्योगिक इथरनेट प्रोटोकलहरू मार्फत जोडिएका जटिल बहु-अक्ष सर्भो विन्यासहरूको बढ्दो रूपमा लाभ उठाइरहेका छन्। उच्च-सटीकता स्थिति निर्धारण कार्यहरूका लागि मूल रूपमा डिजाइन गरिएको विशेषीकृत बहु-अक्ष सर्भो नियन्त्रण संरचनाको एकीकरण गरेर, केन्द्रीय प्रसंस्करण एकाइले सबै रैखिक र घूर्णन पथहरूमा माइक्रोसेकेण्ड-स्तरीय समकालिकता कायम राख्छ। उच्च-रिजोल्यूसन ऑप्टिकल एन्कोडरहरूले निरन्तर स्थिति र वेग टेलिमेट्रीलाई उच्च-लाभ भेक्टर लूपहरूमा सिधै प्रवाहित गर्छन्, जसले प्रणालीलाई संरचनात्मक स्थिरता वा पथको शुद्धता गुमाएको बिना आक्रामक त्वरण र मन्दन प्रोफाइलहरू कार्यान्वयन गर्न सक्षम बनाउँछ।
भेक्टर अनुकूलन मार्फत दोस्रो-स्तरीय आदान-प्रदान गतिशीलताको प्रभुत्व
बिजुली-छिन्न गतिमा औजार परिवर्तन गर्नको लागि टर्क वितरण र यान्त्रिक स्थिरीकरण एल्गोरिदमहरूको सूक्ष्म अनुकूलन आवश्यक हुन्छ। उच्च-गतिको औजार परिवर्तनको समयमा, ड्राइभ प्रणालीले घूर्णन गर्ने क्यारोसेल वा रैखिक म्यागजिनलाई छिटो गरी अवरोधित गर्नुपर्छ, ग्रिपिङ्ग फिङ्गरहरूलाई सूक्ष्म-रेडियन सटीकतामा संरेखित गर्नुपर्छ, सक्रिय औजारलाई मुक्त गर्नुपर्छ, र आउने संयोजनलाई एक सेकेण्डको भागमा नै क्ल्याम्प गर्नुपर्छ। स्वचालन एकीकरण विशेषज्ञहरूको क्षेत्र अनुभवले पुष्टि गर्छ कि भविष्यवाणी गर्ने वर्तमान फिडफरवार्ड लूपहरू प्रयोग गर्नाले भौतिक गतिको सुरुवात भएको अघि जडत्व लोडहरूको पूर्वानुमान गर्न सकिन्छ। चुम्बकीय प्रवाह र टर्क भेक्टरिङ्गलाई गतिशील रूपमा सँगै प्रबन्धन गरेर, ड्राइभले यान्त्रिक ओभरशूट र कम्पन स्थिरीकरण समयलाई समाप्त गर्छ, जसले यान्त्रिक संरचनालाई सुरक्षित रूपमा स्थितिमा लगाउन र तुरुन्तै गहिरो काट्ने कार्यहरूमा फर्कन दिन्छ।
वास्तविक समयमा बल ट्र्याकिङ्ग मार्फत उप-मिलिमिटर टक्कर बचाउ
उच्च गतिमा बहु-अक्षीय गतिको समयमा विनाशकारी टक्करहरू रोक्नु भनेको पारम्परिक सफ्टवेयर सीमा सीमाहरूलाई मात्र पार गर्नु होइन; यसले सक्रिय, बन्द-लूप बल निगरानीको आवश्यकता पर्दछ। आधुनिक बुद्धिमान ड्राइभहरूले किलोहर्ट्जभन्दा बढी आवृत्तिमा वास्तविक समयमा वर्तमान खपत, चरण कोण विस्थापन र मोटर शाफ्टको ऐंठन प्रतिक्रिया निरन्तर ट्र्याक गर्दछन्। यदि अप्रत्याशित अवरोध वा असामान्य प्रतिरोध प्रोफाइलले अपेक्षित गति भेक्टरलाई बाधित गर्छ—सानो स्तरमा पनि—तब ड्राइभ फर्मवेयरले तुरुन्तै टर्क स्पाइक चिन्छ र एक मिलिसेकेण्डभन्दा कम समयमा नियन्त्रित, उच्च-टर्क गतिशील ब्रेकिङ अनुक्रम सुरु गर्दछ। यो पूर्वानुमानात्मक हस्तक्षेपले टक्करको बलहरूले महँगो यान्त्रिक घटकहरूलाई क्षति पुर्याउन वा सूक्ष्म फ्रेमिङ तत्वहरूलाई विकृत गर्नु अघि चल्न सक्ने संरचनाहरूलाई रोक्छ।
गति बुद्धिमत्तालाई स्थायी वाणिज्यिक मूल्यमा रूपान्तरण गर्नु
अति द्रुत स्विचिङ क्षमता र बुद्धिमान टकर प्रतिरोधलाई सीधै संगसँगै जोड्दा कारखाना फ्लोरको उत्पादकता र सम्पत्तिको आयु दुवैमा ठूलो सुधार हुन्छ। औजारहरू बदल्दा हुने मृत समयलाई समाप्त गरेर र अचानक टकरबाट उपकरणहरूको सुरक्षा गरेर औद्योगिक सुविधाहरूले मेशिनको अधिकतम उपयोग गर्न सक्छन् र रखरखावको खर्च धेरै घटाउन सक्छन्। हाइसेन्सले दशकौंसम्मको संयुक्त अनुसन्धान र विकासको विशेषज्ञतामा आधारित मिशन-महत्त्वपूर्ण गतिशील नियन्त्रण समाधानहरू प्रदान गर्दछ, जसले दृढ उत्पादन क्षमता र विश्वसनीय वैश्विक आपूर्ति श्रृंखला सेवाहरू प्रदान गर्दछ जसले औद्योगिक उद्यमहरूलाई आत्मविश्वासपूर्ण रूपमा विस्तार गर्न सक्षम बनाउँदछ। सघाइ बहु-अक्ष ड्राइभ संरचना र इन्जिनियरिङ उत्कृष्टतामा निरन्तर नवीनता मार्फत, हाइसेन्सले स्वचालन प्रदर्शनलाई निरन्तर अगाडि बढाउँदै छ, जसले विश्वव्यापी निर्माताहरूलाई जटिल ताकनिकी चुनौतीहरूलाई स्थायी प्रतिस्पर्धात्मक फाइदामा रूपान्तरण गर्न मद्दत गर्दछ।
विषयसूची
- उच्च-गति यान्त्रिक काट्ने प्रक्रियाको गतिशीलता माग गर्छ
- पारम्परिक औजार प्रबन्धनमा इन्जिनियरिङ अवरोधहरू
- उन्नत बहु-अक्ष सर्वो नियन्त्रण सङ्कायहरूको एकीकरण
- भेक्टर अनुकूलन मार्फत दोस्रो-स्तरीय आदान-प्रदान गतिशीलताको प्रभुत्व
- वास्तविक समयमा बल ट्र्याकिङ्ग मार्फत उप-मिलिमिटर टक्कर बचाउ
- गति बुद्धिमत्तालाई स्थायी वाणिज्यिक मूल्यमा रूपान्तरण गर्नु