
 EN
Dynamikken i højhastighedsbearbejdning stiller krav
Avancerede automatiserede fremstillingsfaciliteter opererer under uafbrudt pres for at reducere cykeltiderne, samtidig med at kvaliteten af de færdige dele forbedres. Uanset om der fremstilles komplekse metalbeholdere eller detaljerede geometriske profiler, kræver produktionslinjerne kontinuerlig bevægelse langs flere koordinerede akser. I miljøer, hvor konsekvent ydeevne afgør den operative sammenhæng, akkumulerer hver brøkdel af en sekund, der bruges på mekanisk indeksering eller sikkerhedskontrol, sig til kolossale produktivitetstab. Seniorfremstillingsingeniører bemærker ofte, at konventionelle opsætninger når en fysisk grænse, hvor øget hastighed eksponentielt øger risikoen for katastrofale værktøjskollisioner. At lukke denne kløft kræver en intelligent bevægelsesstyringsstrategi, der kan skabe balance mellem ekstrem hastighed og absolut positionsmæssig forudsigelighed.
Ingeniørrelaterede flaskehalse i konventionel værktøjsstyring
For at forstå, hvorfor traditionelle fremstillingsopsætninger hælder bagud under komplekse driftscykler, skal man undersøge de elektromekaniske begrænsninger i ældre hardware. Standard multiakse-opsætninger bruger ofte adskilte diskrete kontrollere, hvilket introducerer kommunikationslatens mellem den centrale programmerbare logikcontroller og de enkelte drivaksler. Når en fremstillingssekvens kræver et øjeblikkeligt værktøjsskift, oplever disse ældre systemer decelerationslag, afstivningsforsinkelser og mekanisk hysteresis i værktøjsdrejebordets samling. Desuden er ældre kollisionsdetektionsmetoder primært baseret på eksterne grænsekontakter eller forsinket overvågning af strømstigninger, som kun reagerer, efter at fysisk kontakt allerede er sket. Ifølge industrielle automationshvidbøger udgivet af ledende mekaniske ingeniørforeninger resulterer denne reaktive tilgang ofte i beskadigede spindler, brudte skæremedium og forlængede, uplanlagte fabrikstop, der dræner driftsbudgetter.
Integration af avancerede servo-styringsarkitekturer med flere akser
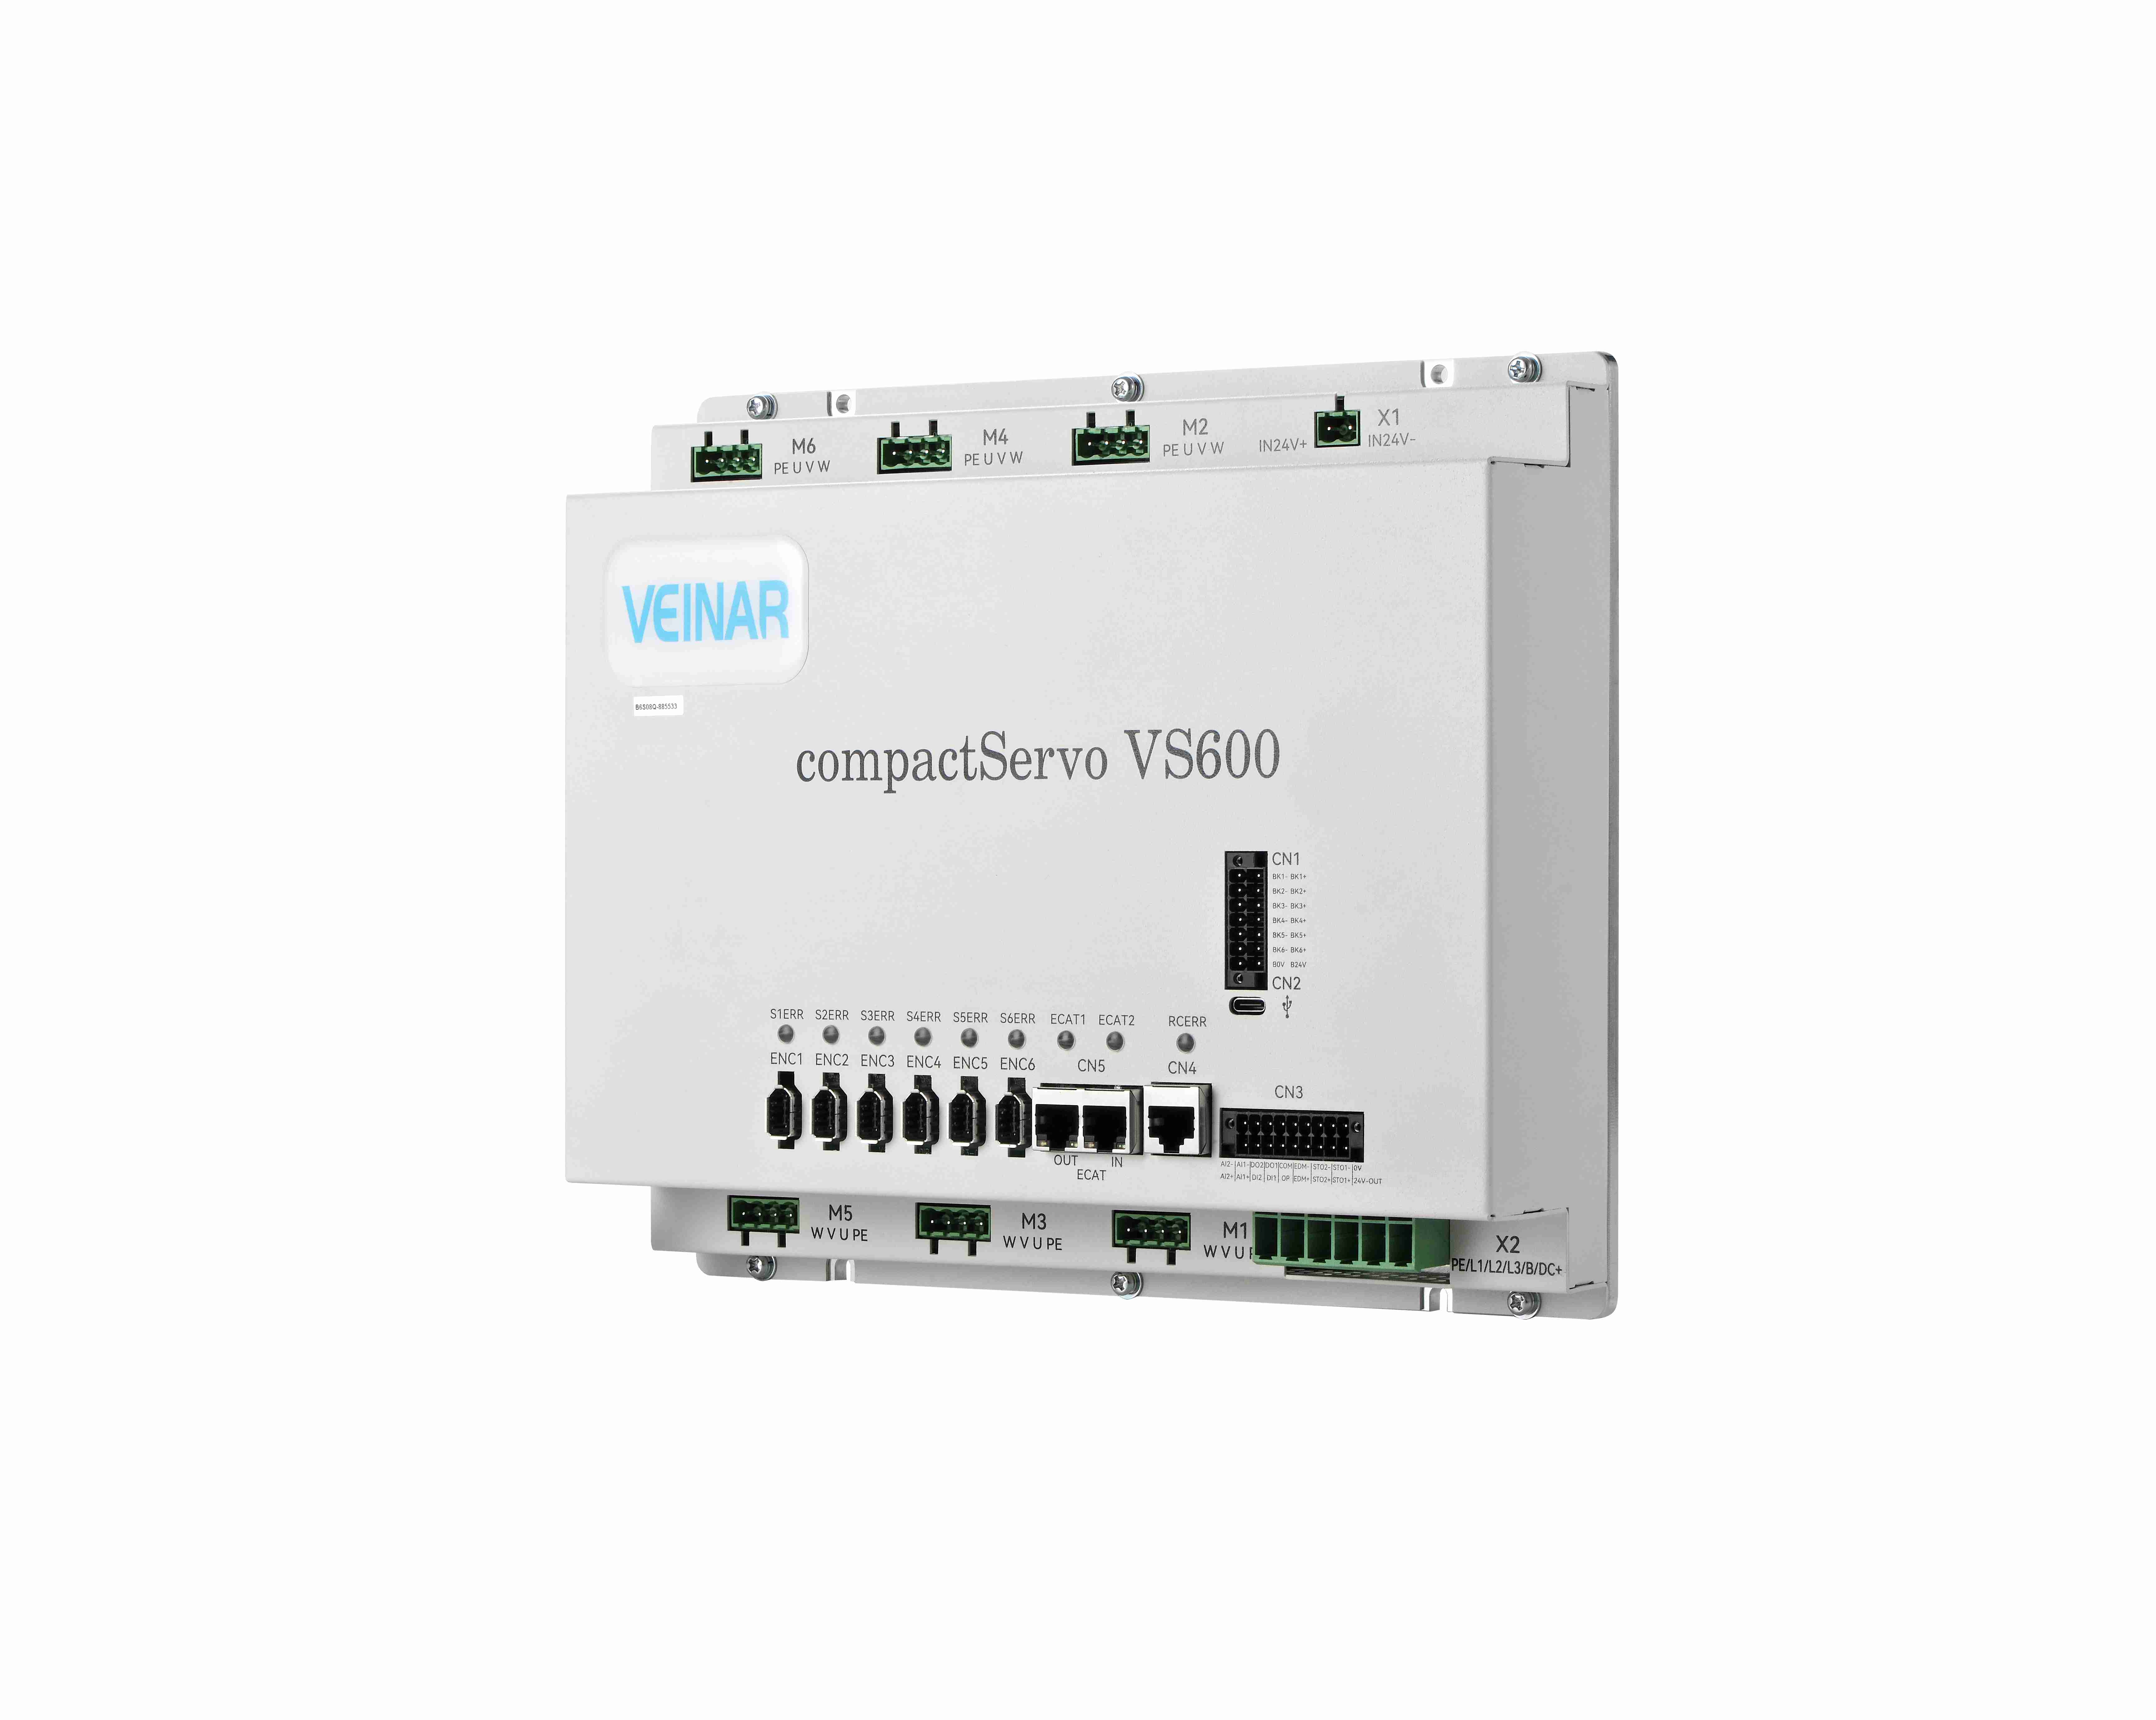
At overvinde systemiske udvekslingslatenser og sikkerhedssvagheder kræver en avanceret bevægelsesgrundlag, der bygger på høj båndbredde og deterministisk kommunikation. Moderne automatiserede fremstillingsceller benytter i stigende grad sofistikerede multiakse-servokonfigurationer, der er forbundet via højhastigheds, realtidsindustriel Ethernet-protokoller som EtherCAT. Ved at integrere en specialiseret multiakse-servostyringsarkitektur, der oprindeligt blev udviklet til præcisionspositioneringsopgaver, opretholder centralprocessoren mikrosekundniveau-synkronisering på tværs af alle lineære og roterende stier. Højopløsende optiske encoder leverer kontinuerlig position- og hastighedstelemetri direkte til højforstærkningsvektorløkker, hvilket giver systemet mulighed for at udføre aggressive accelerations- og decelerationsprofiler uden at kompromittere strukturel stabilitet eller banefidelitet.
Mestre anden-niveaus udvekslingsdynamik via vektoroptimering
At opnå lynhurtige, sekund-niveau-værktøjsskift kræver omhyggelig optimering af drejningsmomentfordelingen og mekaniske afstivningsalgoritmer. Under et højhastighedsværktøjsskift skal drivsystemet hurtigt reducere hastigheden på den roterende karusel eller det lineære magasin, justere grebefingrene med mikroradian-præcision, frigøre det aktive værktøj og spænde det indkomne værktøj ind inden for en brøkdel af et sekund. Feltoplevelser fra specialister i automationsintegration bekræfter, at anvendelse af prædiktive strøm-foreløbsløkker effektivt forudser inertielaster, inden fysisk bevægelse begynder. Ved dynamisk styring af magnetisk flux og drejningsmomentvektorering i realtid eliminerer drivsystemet mekanisk oversving og vibrationsafstivningstid, så mekanismen kan klikke sikker ind på plads og straks genoptage kraftige fræsningsoperationer.
Kollision undgåelse på under-millimeter-niveau gennem kraftsporing i realtid
At forhindre katastrofale sammenstød under højhastighedsbevægelser med flere akser går langt ud over traditionelle softwaregrænser; det kræver aktiv, lukketløbskraftovervågning. Moderne intelligente drivsystemer registrerer kontinuerligt den aktuelle strømforbrug, fasevinkelforskydning og torsionsfeedback fra motorakslen med frekvenser på flere kilohertz. Hvis en uventet hindring eller en unormal modstandsprofil forstyrrer den forventede bevægelsesvektor – selv på mikroskopisk niveau – identificerer drivfirmwaren øjeblikkeligt torsionsstigningen og initierer en kontrolleret, højmoment-dynamisk bremsesekvens på under én millisekund. Denne proaktive indgreb standser bevægelige samlinger, inden stødkræfter kan skade dyre mekaniske komponenter eller forvrænge følsomme rammeelementer.
At omdanne bevægelsesintelligens til varig kommerciel værdi
Integration af ekstremt hurtige skiftfunktioner og intelligent kollisionsforebyggelse transformerer direkte produktiviteten på produktionsgulvet og forlænger aktiveres levetid. Ved at eliminere dødtid mellem værktøjsskift og beskytte udstyret mod pludselige stødrelaterede fejl opnår industrielle faciliteter maksimal maskinudnyttelse og betydeligt lavere vedligeholdelsesomkostninger. Highsense leverer missionskritiske bevægelsesstyringsløsninger, der bygger på årtier med fælles forskning og udviklingskompetence, og tilbyder robuste fremstillingskapaciteter samt pålidelige globale supply-chain-ydelser, der giver industrielle virksomheder mulighed for at skala med tillid. Gennem vedvarende innovation inden for kompakt multiakse-drevarkitektur og teknisk fremragende ingeniørarbejde driver Highsense konsekvent automationsydelsen fremad og hjælper globale producenter med at omdanne komplekse tekniske udfordringer til varige konkurrencemæssige fordele.
Indholdsfortegnelse
- Dynamikken i højhastighedsbearbejdning stiller krav
- Ingeniørrelaterede flaskehalse i konventionel værktøjsstyring
- Integration af avancerede servo-styringsarkitekturer med flere akser
- Mestre anden-niveaus udvekslingsdynamik via vektoroptimering
- Kollision undgåelse på under-millimeter-niveau gennem kraftsporing i realtid
- At omdanne bevægelsesintelligens til varig kommerciel værdi