
 EN
Dynamika obrábania vysokou rýchlosťou vyžaduje
Pokročilé automatické výrobné zariadenia fungujú pod neustálym tlakom, aby skrátili čas cyklu a zároveň zvýšili kvalitu hotových súčiastok. Či už sa vyrábajú zložité kovové obaly alebo zložité geometrické profily, výrobné linky vyžadujú nepretržitý pohyb po viacerých súradnicových osiach súčasne. V prostrediach, kde konzistentný výkon určuje nepretržitosť prevádzky, každá zlomková sekunda strávená čakaním na mechanické nastavenie polohy alebo kontrolu bezpečnostných medzier sa hromadí do obrovských strat výrobnosti. Skúsenejší výrobní inžinieri často pozorujú, že tradičné nastavenia dosahujú fyzický limit, pri ktorom zvyšovanie rýchlosti prevádzky exponenciálne zvyšuje riziko katastrofálnych kolízií nástrojov. Prekonanie tejto medzery vyžaduje inteligentnú stratégiu riadenia pohybu, ktorá dokáže harmonicky spojiť extrémnu rýchlosť s absolútnou predvídateľnosťou polohy.
Technické úzké hrdlá pri tradičnom správaní nástrojmi
Ak chceme pochopiť, prečo tradičné výrobné usporiadania zaostávajú počas zložitých prevádzkových cyklov, musíme preskúmať elektromechanické obmedzenia staršieho hardvéru. Štandardné viacosové usporiadania často využívajú izolované diskrétne regulátory, ktoré spôsobujú komunikačné oneskorenia medzi hlavným programovateľným logickým regulátorom a jednotlivými pohonnými osami. Keď výrobná sekvencia vyžaduje okamžitú výmenu nástroja, tieto staršie systémy trpia oneskorením spomaľovania, oneskorením ustálenia a mechanickou hysterezou v zariadení na výmenu nástrojov. Okrem toho sa staršie metódy detekcie kolízií založené predovšetkým na vonkajších koncových spínačoch alebo oneskorenom monitorovaní prudkého nárastu prúdu reagujú až po fyzickom kontakte. Podľa bielych kníh o priemyselnej automatizácii vydaných vedúcimi združeniami strojníckych inžinierov táto reaktívna metóda často vedie k poškodeniu vretena, zlomeniu rezných nástrojov a predĺženým, neplánovaným výpadkom výroby, ktoré vyčerpávajú prevádzkové rozpočty.
Integrácia pokročilých viacosových servoregulačných architektúr
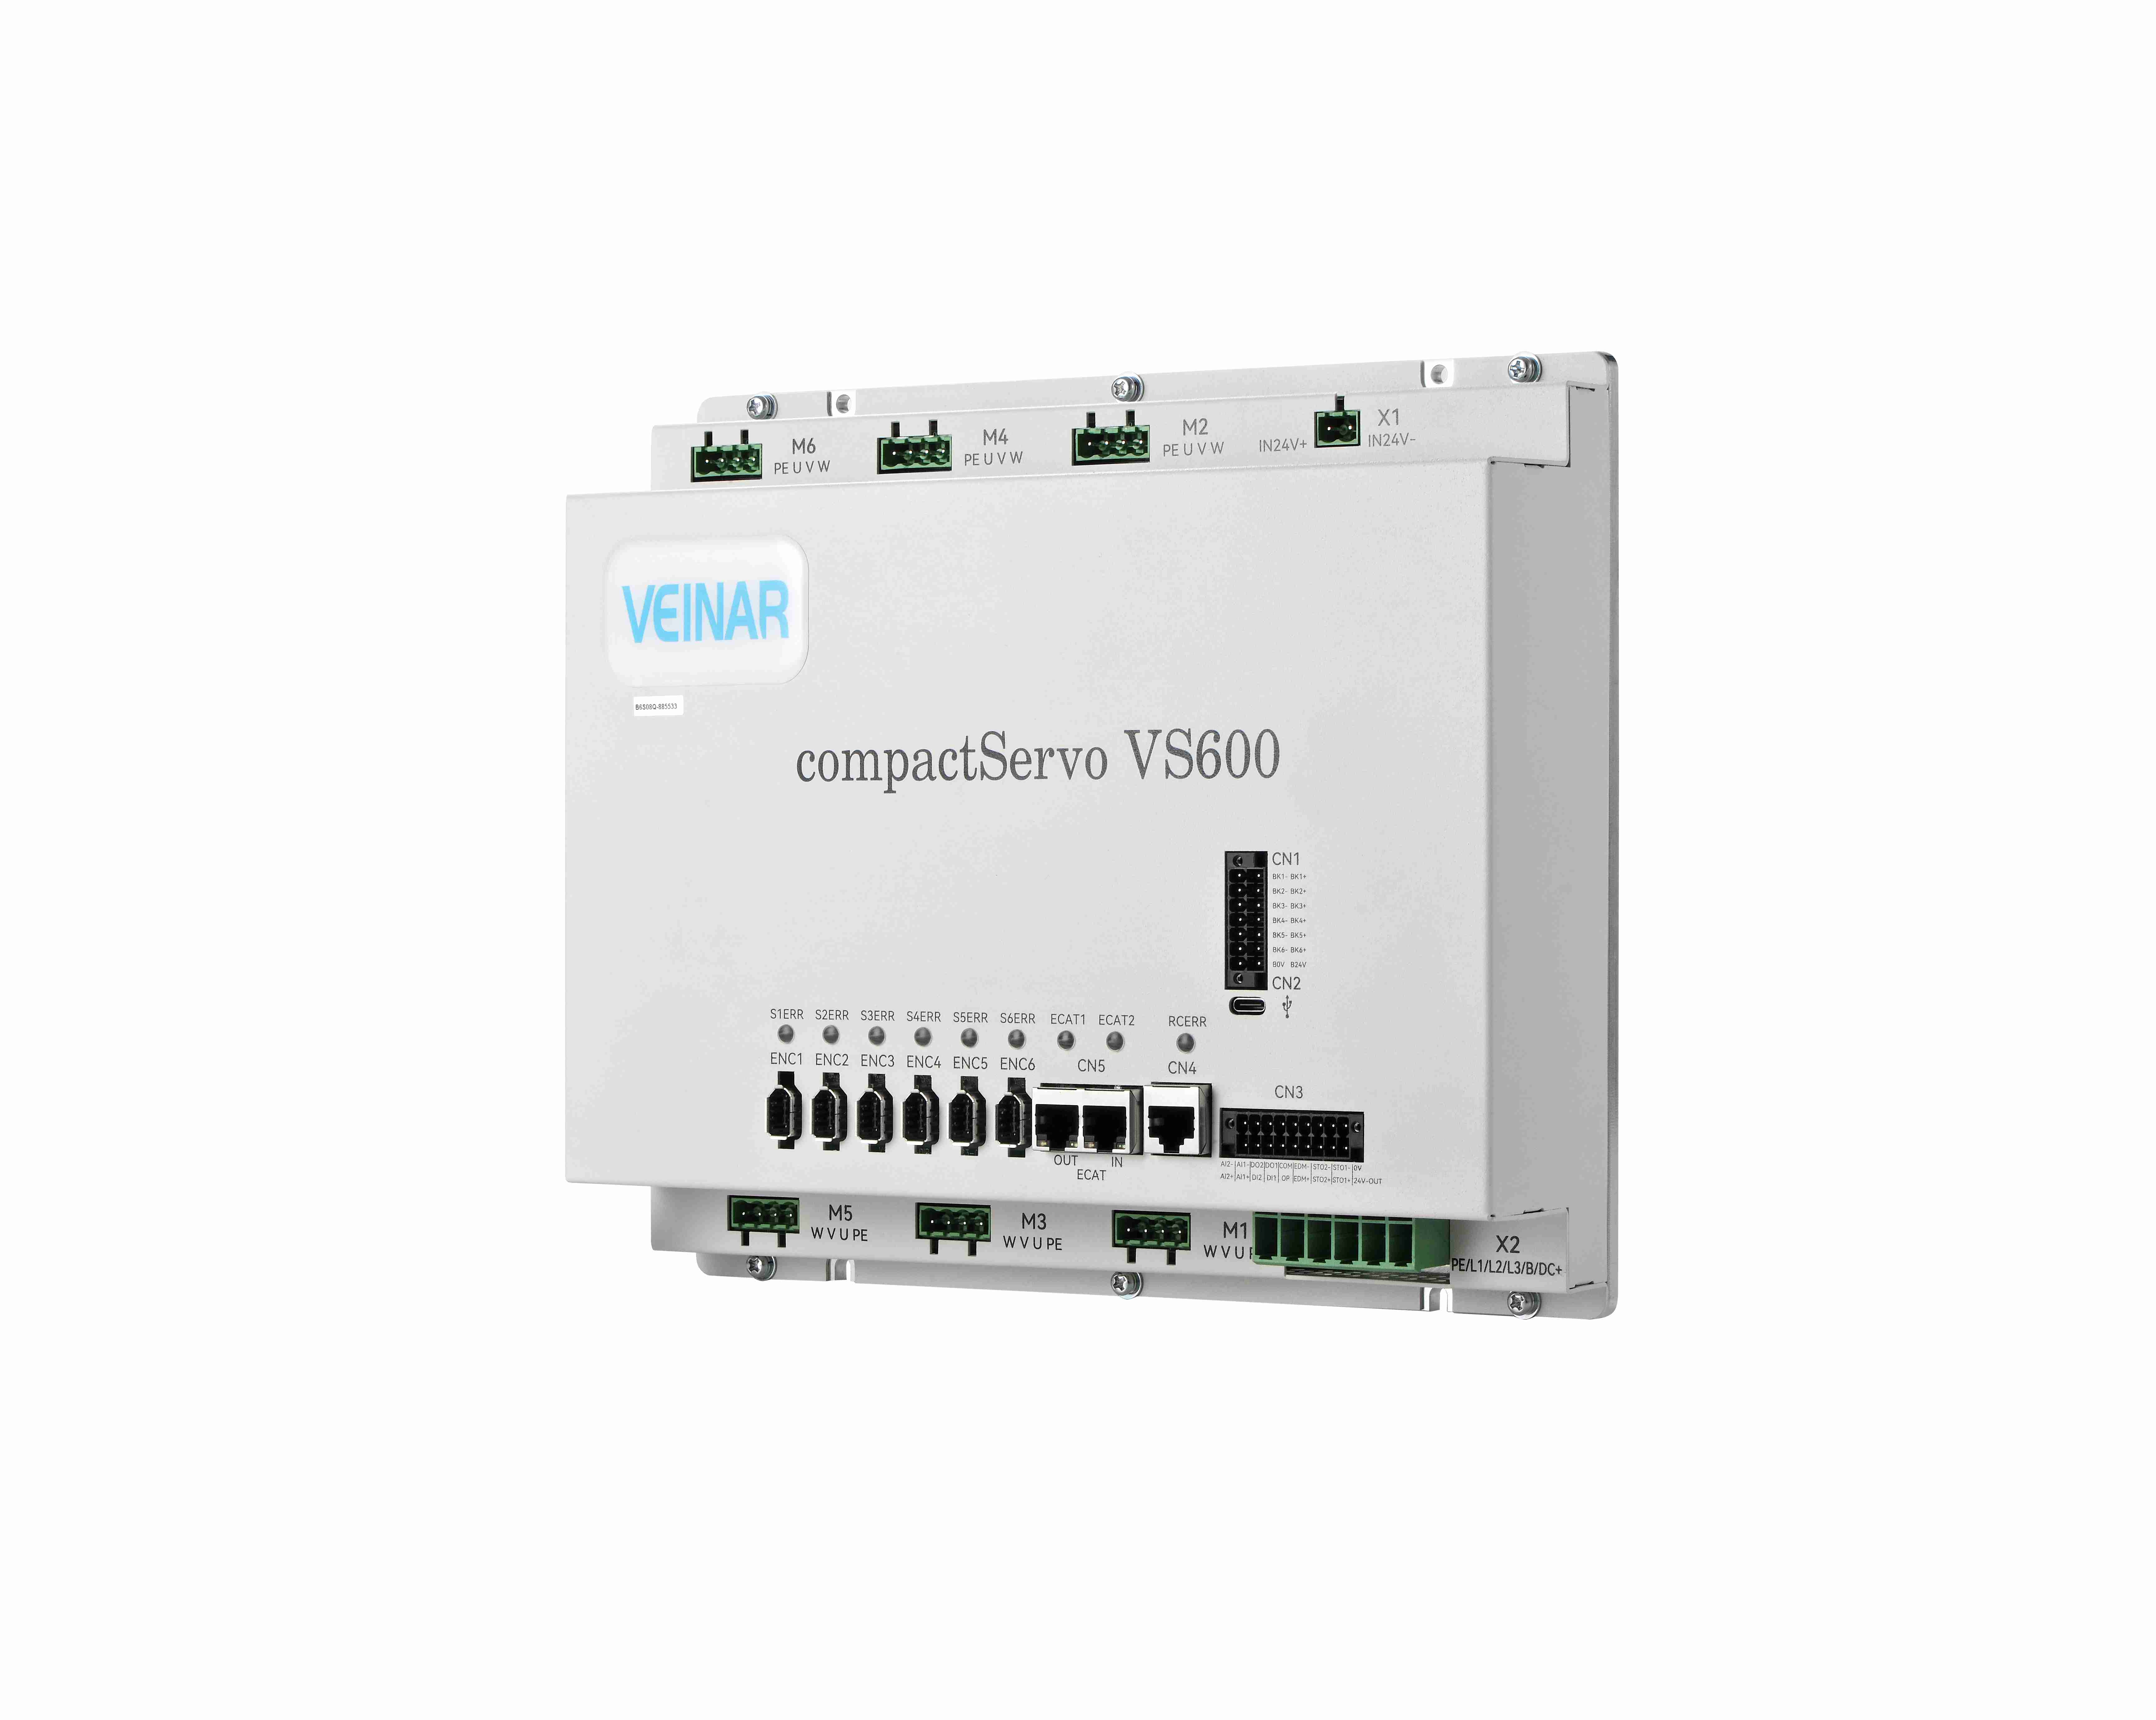
Prekonanie systematického oneskorenia pri výmene dát a bezpečnostných zraniteľností vyžaduje pokročilý pohybový základ založený na komunikácii s vysokou priepustnosťou a deterministickým správaním. Moderné automatické výrobné bunky čoraz viac využívajú sofistikované viacosových servokonfigurácií prepojené prostredníctvom vysokorýchlostných, reálnočasových priemyselných Ethernetových protokolov, ako je EtherCAT. Integrovaním špeciálnej viacosovej architektúry riadenia servopohonov, ktorá bola pôvodne navrhnutá pre úlohy vysokej presnosti pri polohovaní, centrálna spracovateľská jednotka udržiava synchronizáciu na úrovni mikrosekúnd vo všetkých lineárnych aj rotačných dráhach. Optické enkódery s vysokým rozlíšením poskytujú nepretržitú telemetriu polohy a rýchlosti priamo do vektorových slučiek s vysokým zosilnením, čo umožňuje systému vykonávať náročné profily zrýchlenia a spomalenia bez straty štrukturálnej stability alebo vernosti dráhy.
Ovládnutie dynamiky výmeny na úrovni sekundy prostredníctvom vektorovej optimalizácie
Dosiahnutie bleskovo rýchlych výmen nástrojov na úrovni sekúnd vyžaduje dôkladnú optimalizáciu rozdelenia krútiaceho momentu a algoritmov mechanického ustálenia. Počas rýchlej výmeny nástroja musí pohonný systém rýchlo spomaliť rotujúcu karuselovú alebo lineárnu zásobníkovú jednotku, presne zamerať uchopovacie prsty s mikroradiánovou presnosťou, uvoľniť aktívny nástroj a upnúť nasledujúci montážny celok do zlomku sekundy. Prax automatizačných integračných špecialistov potvrdzuje, že využitie prediktívnych prúdových predových slučiek efektívne predvída záťažové zotrvačné sily ešte pred začiatkom fyzického pohybu. Dynamickým riadením magnetickej indukcie a vektorovania krútiaceho momentu v reálnom čase pohonný systém eliminuje mechanické prekmitanie a čas potrebný na utíchnutie vibrácií, čím umožňuje mechanizmu okamžite pevne zapadnúť do polohy a bezodkladne obnoviť intenzívne rezné operácie.
Zabránenie kolíziám s presnosťou pod milimeter prostredníctvom sledovania sily v reálnom čase
Zabránenie katastrofálnym zrážkam počas vysokorýchlostného pohybu s viacerými osami presahuje tradičné softvérové hranice; vyžaduje aktívne monitorovanie sily v uzavretom regulačnom okruhu. Moderné inteligentné pohony neustále sledujú reálne prúdové zaťaženie, fázový posun a torznú spätnú väzbu z hriadeľa motora s frekvenciou vyššou ako niekoľko kilohercov. Ak neočakávaná prekážka alebo netypický profil odporu naruší očakávaný vektor pohybu – dokonca aj na mikroskopickej úrovni – firmvér pohonu okamžite identifikuje nárast krútiaceho momentu a spustí riadenú dynamickú brzdnú sekvenciu s vysokým krútiacim momentom za menej ako milisekundu. Toto preventívne zásahy zastavia pohyblivé zostavy predtým, než nárazové sily poškodia drahé mechanické komponenty alebo deformujú jemné rámové prvky.
Premena inteligencie pohybu na trvalú komerčnú hodnotu
Integrácia ultra-rýchlych prepínacích schopností a inteligentnej prevencie zrážok priamo transformuje produktivitu na výrobnej ploche a životnosť aktív. Elimináciou mŕtvej doby medzi výmenou nástrojov a ochranou zariadení pred náhlymi poruchami spôsobenými nárazom dosahujú priemyselné zariadenia maximálne využitie strojov a výrazne znížené náklady na údržbu. Highsense ponúka kľúčové riešenia pre riadenie pohybu, ktoré sú podporované desaťročiami spoločného výskumu a vývoja, poskytuje robustné výrobné kapacity a spoľahlivé globálne služby dodávok, čím umožňuje priemyselným podnikom dôverne rásť. Prostredníctvom neustálej inovácie kompaktných viacosových pohonných architektúr a technickej výnimočnosti Highsense konzistentne posúva výkon automatizácie dopredu a pomáha globálnym výrobcom meniť zložité technické výzvy na trvalé konkurenčné výhody.
Obsah
- Dynamika obrábania vysokou rýchlosťou vyžaduje
- Technické úzké hrdlá pri tradičnom správaní nástrojmi
- Integrácia pokročilých viacosových servoregulačných architektúr
- Ovládnutie dynamiky výmeny na úrovni sekundy prostredníctvom vektorovej optimalizácie
- Zabránenie kolíziám s presnosťou pod milimeter prostredníctvom sledovania sily v reálnom čase
- Premena inteligencie pohybu na trvalú komerčnú hodnotu