
 EN
พลศาสตร์ของการกลึงความเร็วสูงต้องการเทคโนโลยีขั้นสูง
โรงงานผลิตอัตโนมัติขั้นสูงดำเนินงานภายใต้แรงกดดันอย่างต่อเนื่องเพื่อลดระยะเวลาของแต่ละรอบการผลิต ขณะเดียวกันก็ยกระดับคุณภาพของชิ้นส่วนที่ผลิตเสร็จสมบูรณ์ ไม่ว่าจะเป็นการผลิตโครงหุ้มโลหะที่มีความซับซ้อน หรือรูปทรงเรขาคณิตที่มีรายละเอียดสูง สายการผลิตจำเป็นต้องเคลื่อนที่อย่างต่อเนื่องผ่านหลายแกนควบคุมที่ประสานงานกันอย่างแม่นยำ ในสภาพแวดล้อมที่ความสม่ำเสมอของการทำงานกำหนดความต่อเนื่องในการปฏิบัติงาน การรอคอยเพียงเศษเสี้ยววินาทีสำหรับการจัดตำแหน่งเชิงกล หรือการตรวจสอบความปลอดภัย ก็สะสมกลายเป็นการสูญเสียประสิทธิภาพการผลิตอย่างมหาศาล วิศวกรการผลิตอาวุโสหลายท่านมักสังเกตเห็นว่า ระบบแบบดั้งเดิมมักถึงขีดจำกัดทางกายภาพ เมื่อพยายามเพิ่มความเร็วในการทำงานให้สูงขึ้น ความเสี่ยงต่อการชนกันของเครื่องมืออย่างรุนแรงก็เพิ่มขึ้นแบบทวีคูณ การลดช่องว่างนี้จึงต้องอาศัยกลยุทธ์การควบคุมการเคลื่อนที่อย่างชาญฉลาด ซึ่งสามารถประสานความเร็วสูงสุดเข้ากับความแม่นยำในการระบุตำแหน่งได้อย่างแน่นอน
จุดติดขัดด้านวิศวกรรมในการจัดการเครื่องมือแบบดั้งเดิม
เพื่อเข้าใจว่าทำไมการตั้งค่าการผลิตแบบดั้งเดิมจึงทำงานได้ช้าในช่วงวัฏจักรปฏิบัติการที่ซับซ้อน จำเป็นต้องพิจารณาข้อจำกัดทางอิเล็กโทรเมคานิคัลของฮาร์ดแวร์รุ่นเก่า ระบบที่ใช้หลายแกนมาตรฐานมักพึ่งพาคอนโทรลเลอร์แบบแยกส่วนที่ทำให้เกิดความล่าช้าในการสื่อสารระหว่างคอนโทรลเลอร์ลอจิกแบบโปรแกรมได้หลักกับแกนไดรฟ์แต่ละตัว เมื่อลำดับการผลิตต้องการเปลี่ยนเครื่องมือทันที ระบบเก่าเหล่านี้มักประสบปัญหาความล่าช้าในการลดความเร็ว ความล่าช้าในการตั้งตัว และฮิสเทอรีซิสทางกลภายในชุดหัวเปลี่ยนเครื่องมือ นอกจากนี้ วิธีการตรวจจับการชนกันในระบบเก่ายังพึ่งพาสวิตช์ลิมิตภายนอกหรือการตรวจสอบการกระตุ้นของกระแสไฟฟ้าแบบล่าช้า ซึ่งตอบสนองหลังจากที่เกิดการสัมผัสทางกายภาพแล้วเท่านั้น ตามเอกสารวิชาการด้านระบบอัตโนมัติในอุตสาหกรรมที่เผยแพร่โดยสมาคมวิศวกรรมเครื่องกลชั้นนำ การทำงานแบบตอบสนองนี้มักส่งผลให้เกิดความเสียหายต่อแกนหมุน เครื่องมือตัดหัก รวมถึงเวลาหยุดทำงานของโรงงานที่ไม่ได้วางแผนและยาวนาน ซึ่งส่งผลให้งบประมาณการดำเนินงานรั่วไหล
การผสานรวมสถาปัตยกรรมการควบคุมเซอร์โวแบบหลายแกนขั้นสูง
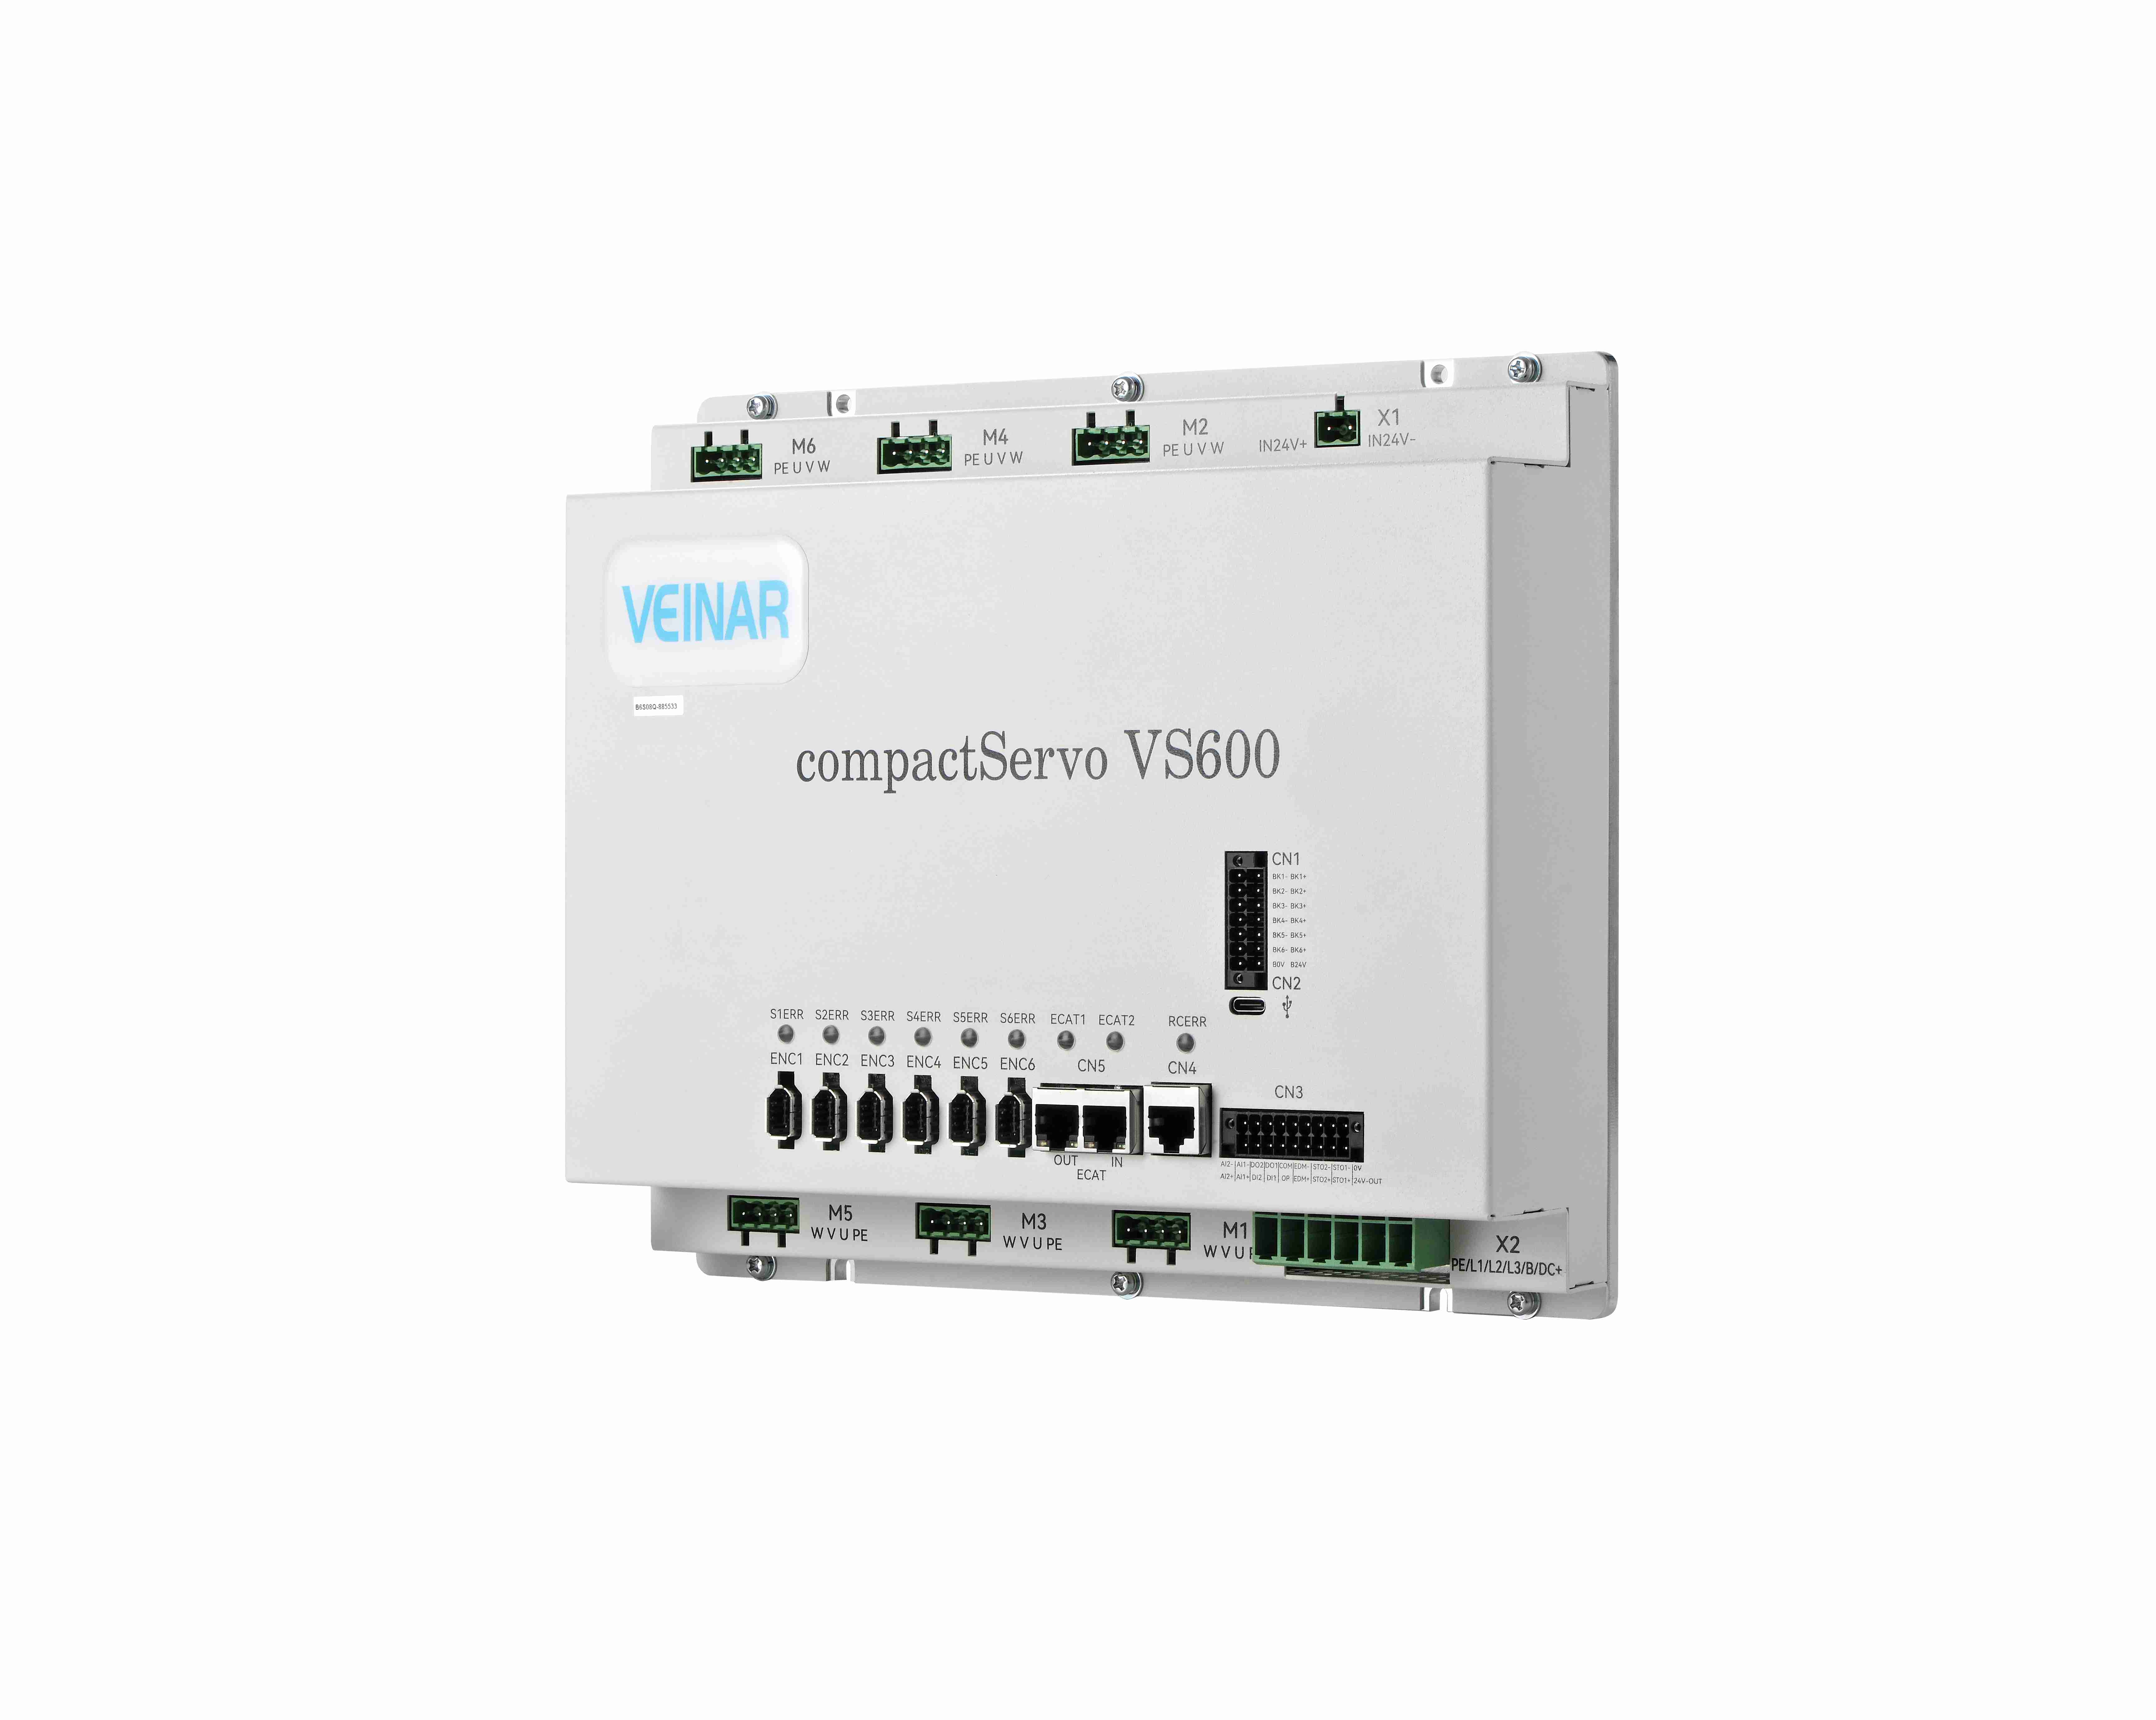
การเอาชนะความล่าช้าในการแลกเปลี่ยนข้อมูลเชิงระบบและความเปราะบางด้านความปลอดภัย จำเป็นต้องอาศัยพื้นฐานการเคลื่อนที่ขั้นสูงที่สร้างขึ้นบนการสื่อสารแบบมีแบนด์วิดธ์สูงและมีความแน่นอน ปัจจุบัน เซลล์การผลิตอัตโนมัติสมัยใหม่เริ่มใช้โครงข่ายเซอร์โวแบบหลายแกนที่ซับซ้อน ซึ่งเชื่อมต่อกันผ่านโปรโตคอลอีเธอร์เน็ตอุตสาหกรรมแบบเรียลไทม์ความเร็วสูง เช่น EtherCAT โดยการผสานรวมสถาปัตยกรรมการควบคุมเซอร์โวแบบหลายแกนเฉพาะทาง ซึ่งเดิมถูกออกแบบมาเพื่อภารกิจการระบุตำแหน่งที่มีความแม่นยำสูง หน่วยประมวลผลกลางจึงสามารถรักษาการประสานงานในระดับไมโครวินาทีได้ทั่วทั้งเส้นทางเชิงเส้นและหมุนทั้งหมด เซ็นเซอร์ตรวจวัดตำแหน่งแบบออปติคัลความละเอียดสูงจะส่งข้อมูลตำแหน่งและอัตราเร็วแบบต่อเนื่องโดยตรงเข้าสู่ลูปเวกเตอร์แบบไดนามิกสูง ทำให้ระบบสามารถดำเนินการตามรูปแบบการเร่งและการชะลอตัวอย่างรุนแรงได้ โดยไม่สูญเสียความมั่นคงของโครงสร้างหรือความเที่ยงตรงของเส้นทาง
การควบคุมพลวัตของการแลกเปลี่ยนข้อมูลในระดับวินาทีที่สองผ่านการปรับแต่งเวกเตอร์
การเปลี่ยนเครื่องมือให้เสร็จสิ้นภายในไม่กี่วินาทีนั้น จำเป็นต้องปรับแต่งอัลกอริทึมการกระจายแรงบิดและการหยุดนิ่งของชิ้นส่วนกลไกอย่างแม่นยำยิ่ง การเปลี่ยนเครื่องมือด้วยความเร็วสูงจะทำให้ระบบขับเคลื่อนต้องลดความเร็วของแท่นหมุนหรือรางเลื่อนแบบเส้นตรงอย่างรวดเร็ว จัดตำแหน่งกริปเปอร์ให้ตรงเป๊ะในระดับไมโครเรเดียน ปล่อยเครื่องมือที่กำลังใช้งานอยู่ และยึดเครื่องมือชิ้นใหม่เข้าที่ภายในเศษเสี้ยวของวินาที ผู้เชี่ยวชาญด้านการบูรณาการระบบอัตโนมัติจากภาคสนามยืนยันว่า การใช้ลูปฟีดฟอร์เวิร์ดกระแสไฟฟ้าแบบทำนายล่วงหน้าสามารถคาดการณ์ภาระจากความเฉื่อยได้อย่างมีประสิทธิภาพก่อนที่การเคลื่อนที่จริงจะเริ่มขึ้น ด้วยการจัดการสนามแม่เหล็กและทิศทางแรงบิดแบบไดนามิกขณะทำงาน ระบบขับเคลื่อนจึงสามารถกำจัดปรากฏการณ์โอเวอร์ชูตเชิงกลและเวลาที่ใช้ในการลดการสั่นสะเทือน ทำให้กลไกสามารถล็อกเข้าที่ได้อย่างมั่นคงทันที และกลับไปดำเนินการตัดวัสดุหนักได้ทันที
การหลีกเลี่ยงการชนกันด้วยความแม่นยำระดับย่อยมิลลิเมตรผ่านการติดตามแรงแบบเรียลไทม์
การป้องกันการชนอย่างรุนแรงระหว่างการเคลื่อนที่แบบหลายแกนด้วยความเร็วสูงนั้นเกินกว่าขีดจำกัดของซอฟต์แวร์แบบดั้งเดิม ซึ่งจำเป็นต้องใช้การตรวจสอบแรงแบบแอคทีฟและแบบลูปปิด ไดรฟ์อัจฉริยะสมัยใหม่ติดตามกระแสไฟฟ้าที่ใช้งานจริง มุมเฟสที่เปลี่ยนไป และข้อมูลย้อนกลับจากการบิดของเพลาโมเตอร์ ด้วยความถี่สูงกว่าหลายกิโลเฮิร์ตซ์ หากรบกวนที่ไม่คาดคิดหรือรูปแบบความต้านทานผิดปกติทำให้เวกเตอร์การเคลื่อนที่ที่คาดไว้เสียหาย แม้ในระดับจุลภาค ตัวเฟิร์มแวร์ของไดรฟ์จะระบุการเพิ่มขึ้นของทอร์กทันที และเริ่มต้นกระบวนการเบรกแบบไดนามิกที่ควบคุมได้และให้ทอร์กสูงภายในเวลาไม่ถึงหนึ่งมิลลิวินาที การแทรกแซงเชิงรุกนี้จะหยุดชิ้นส่วนที่เคลื่อนไหวก่อนที่แรงจากการชนจะทำลายชิ้นส่วนกลไกที่มีราคาแพง หรือทำให้โครงสร้างที่บอบบางบิดเบี้ยว
การแปลงปัญญาด้านการเคลื่อนที่ให้กลายเป็นมูลค่าเชิงพาณิชย์ที่ยั่งยืน
การผสานรวมความสามารถในการสลับสถานะอย่างรวดเร็วเป็นพิเศษและการป้องกันการชนอย่างชาญฉลาด ช่วยเปลี่ยนแปลงประสิทธิภาพการผลิตบนพื้นโรงงานและอายุการใช้งานของทรัพย์สินให้ดีขึ้นโดยตรง ด้วยการตัดปัญหาช่วงเวลาที่เครื่องจักรไม่ทำงานระหว่างการเปลี่ยนหัวมือถือ และปกป้องอุปกรณ์จากการล้มเหลวแบบกระทันหันจากแรงกระแทก สถานประกอบการอุตสาหกรรมจึงสามารถใช้เครื่องจักรได้อย่างเต็มศักยภาพ และลดค่าใช้จ่ายด้านการบำรุงรักษาลงอย่างมาก Highsense นำเสนอโซลูชันการควบคุมการเคลื่อนที่ที่มีความสำคัญยิ่งต่อภารกิจ ซึ่งรองรับด้วยความเชี่ยวชาญด้านการวิจัยและพัฒนาร่วมกันมายาวนานหลายทศวรรษ พร้อมมอบศักยภาพในการผลิตที่แข็งแกร่งและบริการห่วงโซ่อุปทานระดับโลกที่เชื่อถือได้ เพื่อสนับสนุนองค์กรอุตสาหกรรมให้ขยายขนาดได้อย่างมั่นใจ ด้วยนวัตกรรมอย่างต่อเนื่องในสถาปัตยกรรมไดรเวอร์แบบหลายแกนที่มีขนาดกะทัดรัด และความเป็นเลิศทางวิศวกรรม Highsense จึงขับเคลื่อนประสิทธิภาพระบบอัตโนมัติให้ก้าวหน้าอย่างสม่ำเสมอ ช่วยให้ผู้ผลิตทั่วโลกเปลี่ยนความท้าทายทางเทคนิคที่ซับซ้อนให้กลายเป็นข้อได้เปรียบในการแข่งขันที่ยั่งยืน
สารบัญ
- พลศาสตร์ของการกลึงความเร็วสูงต้องการเทคโนโลยีขั้นสูง
- จุดติดขัดด้านวิศวกรรมในการจัดการเครื่องมือแบบดั้งเดิม
- การผสานรวมสถาปัตยกรรมการควบคุมเซอร์โวแบบหลายแกนขั้นสูง
- การควบคุมพลวัตของการแลกเปลี่ยนข้อมูลในระดับวินาทีที่สองผ่านการปรับแต่งเวกเตอร์
- การหลีกเลี่ยงการชนกันด้วยความแม่นยำระดับย่อยมิลลิเมตรผ่านการติดตามแรงแบบเรียลไทม์
- การแปลงปัญญาด้านการเคลื่อนที่ให้กลายเป็นมูลค่าเชิงพาณิชย์ที่ยั่งยืน