
 EN
تتطلب ديناميكيات التشغيل عالي السرعة
تُدار مرافق التصنيع الآلي المتطورة تحت ضغطٍ شديدٍ لتقليص أزمنة الدورة مع رفع جودة القطع النهائية. فسواء أكانت تُصنَّع غلافات معدنية معقدة أم ملفات هندسية دقيقة، فإن خطوط الإنتاج تتطلب حركةً مستمرةً عبر عدة محاور منسَّقة. وفي البيئات التي يُحدِّد فيها الأداء المتسق استمرارية التشغيل، فإن كل جزء بسيط من الثانية يُقضى في الانتظار لإنجاز الفهرسة الميكانيكية أو فحوصات التأكُّد من السلامة يتراكم ليشكِّل خسائر هائلة في الإنتاجية. وغالبًا ما يلاحظ مهندسو التصنيع الكبار أن الإعدادات التقليدية تصل إلى سقفٍ فيزيائيٍّ لا يمكن تجاوزه، حيث يؤدي السعي لزيادة سرعة التشغيل إلى ازدياد خطر التصادمات الكارثية للأدوات بشكل أسّي. ولسد هذه الفجوة، يتطلَّب الأمر استراتيجية ذكية للتحكم في الحركة قادرة على الجمع بين السرعة الفائقة والدقة المطلقة في تحديد المواضع.
معضلات هندسية في إدارة الأدوات التقليدية
لفهم سبب تأخر أنظمة التصنيع التقليدية أثناء دورات التشغيل المعقدة، لا بد من دراسة القيود الكهروميكانيكية المفروضة على الأجهزة القديمة. فغالبًا ما تعتمد أنظمة المحاور المتعددة القياسية على وحدات تحكم منفصلة غير مترابطة، ما يؤدي إلى تأخّر في الاتصال بين وحدة التحكم المنطقية القابلة للبرمجة الرئيسية ومُحرِّكات المحاور الفردية. وعندما تتطلب سلسلة التصنيع تغيير الأداة فورًا، تعاني هذه الأنظمة القديمة من تأخّر في إبطاء الحركة، وتأخير في الاستقرار، والانزياح الميكانيكي داخل تجميع برج الأدوات. علاوةً على ذلك، تعتمد طرق كشف التصادم القديمة بشكل رئيسي على مفاتيح الحد الخارجية أو مراقبة ارتفاع التيار بعد تأخّرٍ، وهي طرق لا تتفاعل إلا بعد وقوع التلامس الجسدي بالفعل. ووفقًا لورقات العمل البيضاء في مجال الأتمتة الصناعية التي نشرتها جمعيات الهندسة الميكانيكية الرائدة، فإن هذا النهج التفاعلي يؤدي في كثيرٍ من الأحيان إلى تلف المغازل، وانكسار وسائط القطع، ووقت توقف مصانع غير مخطط لهٍ وطويل الأمد، ما يستنزف الميزانيات التشغيلية.
دمج هياكل تحكّم متقدمة في المحركات الخطوية متعددة المحاور
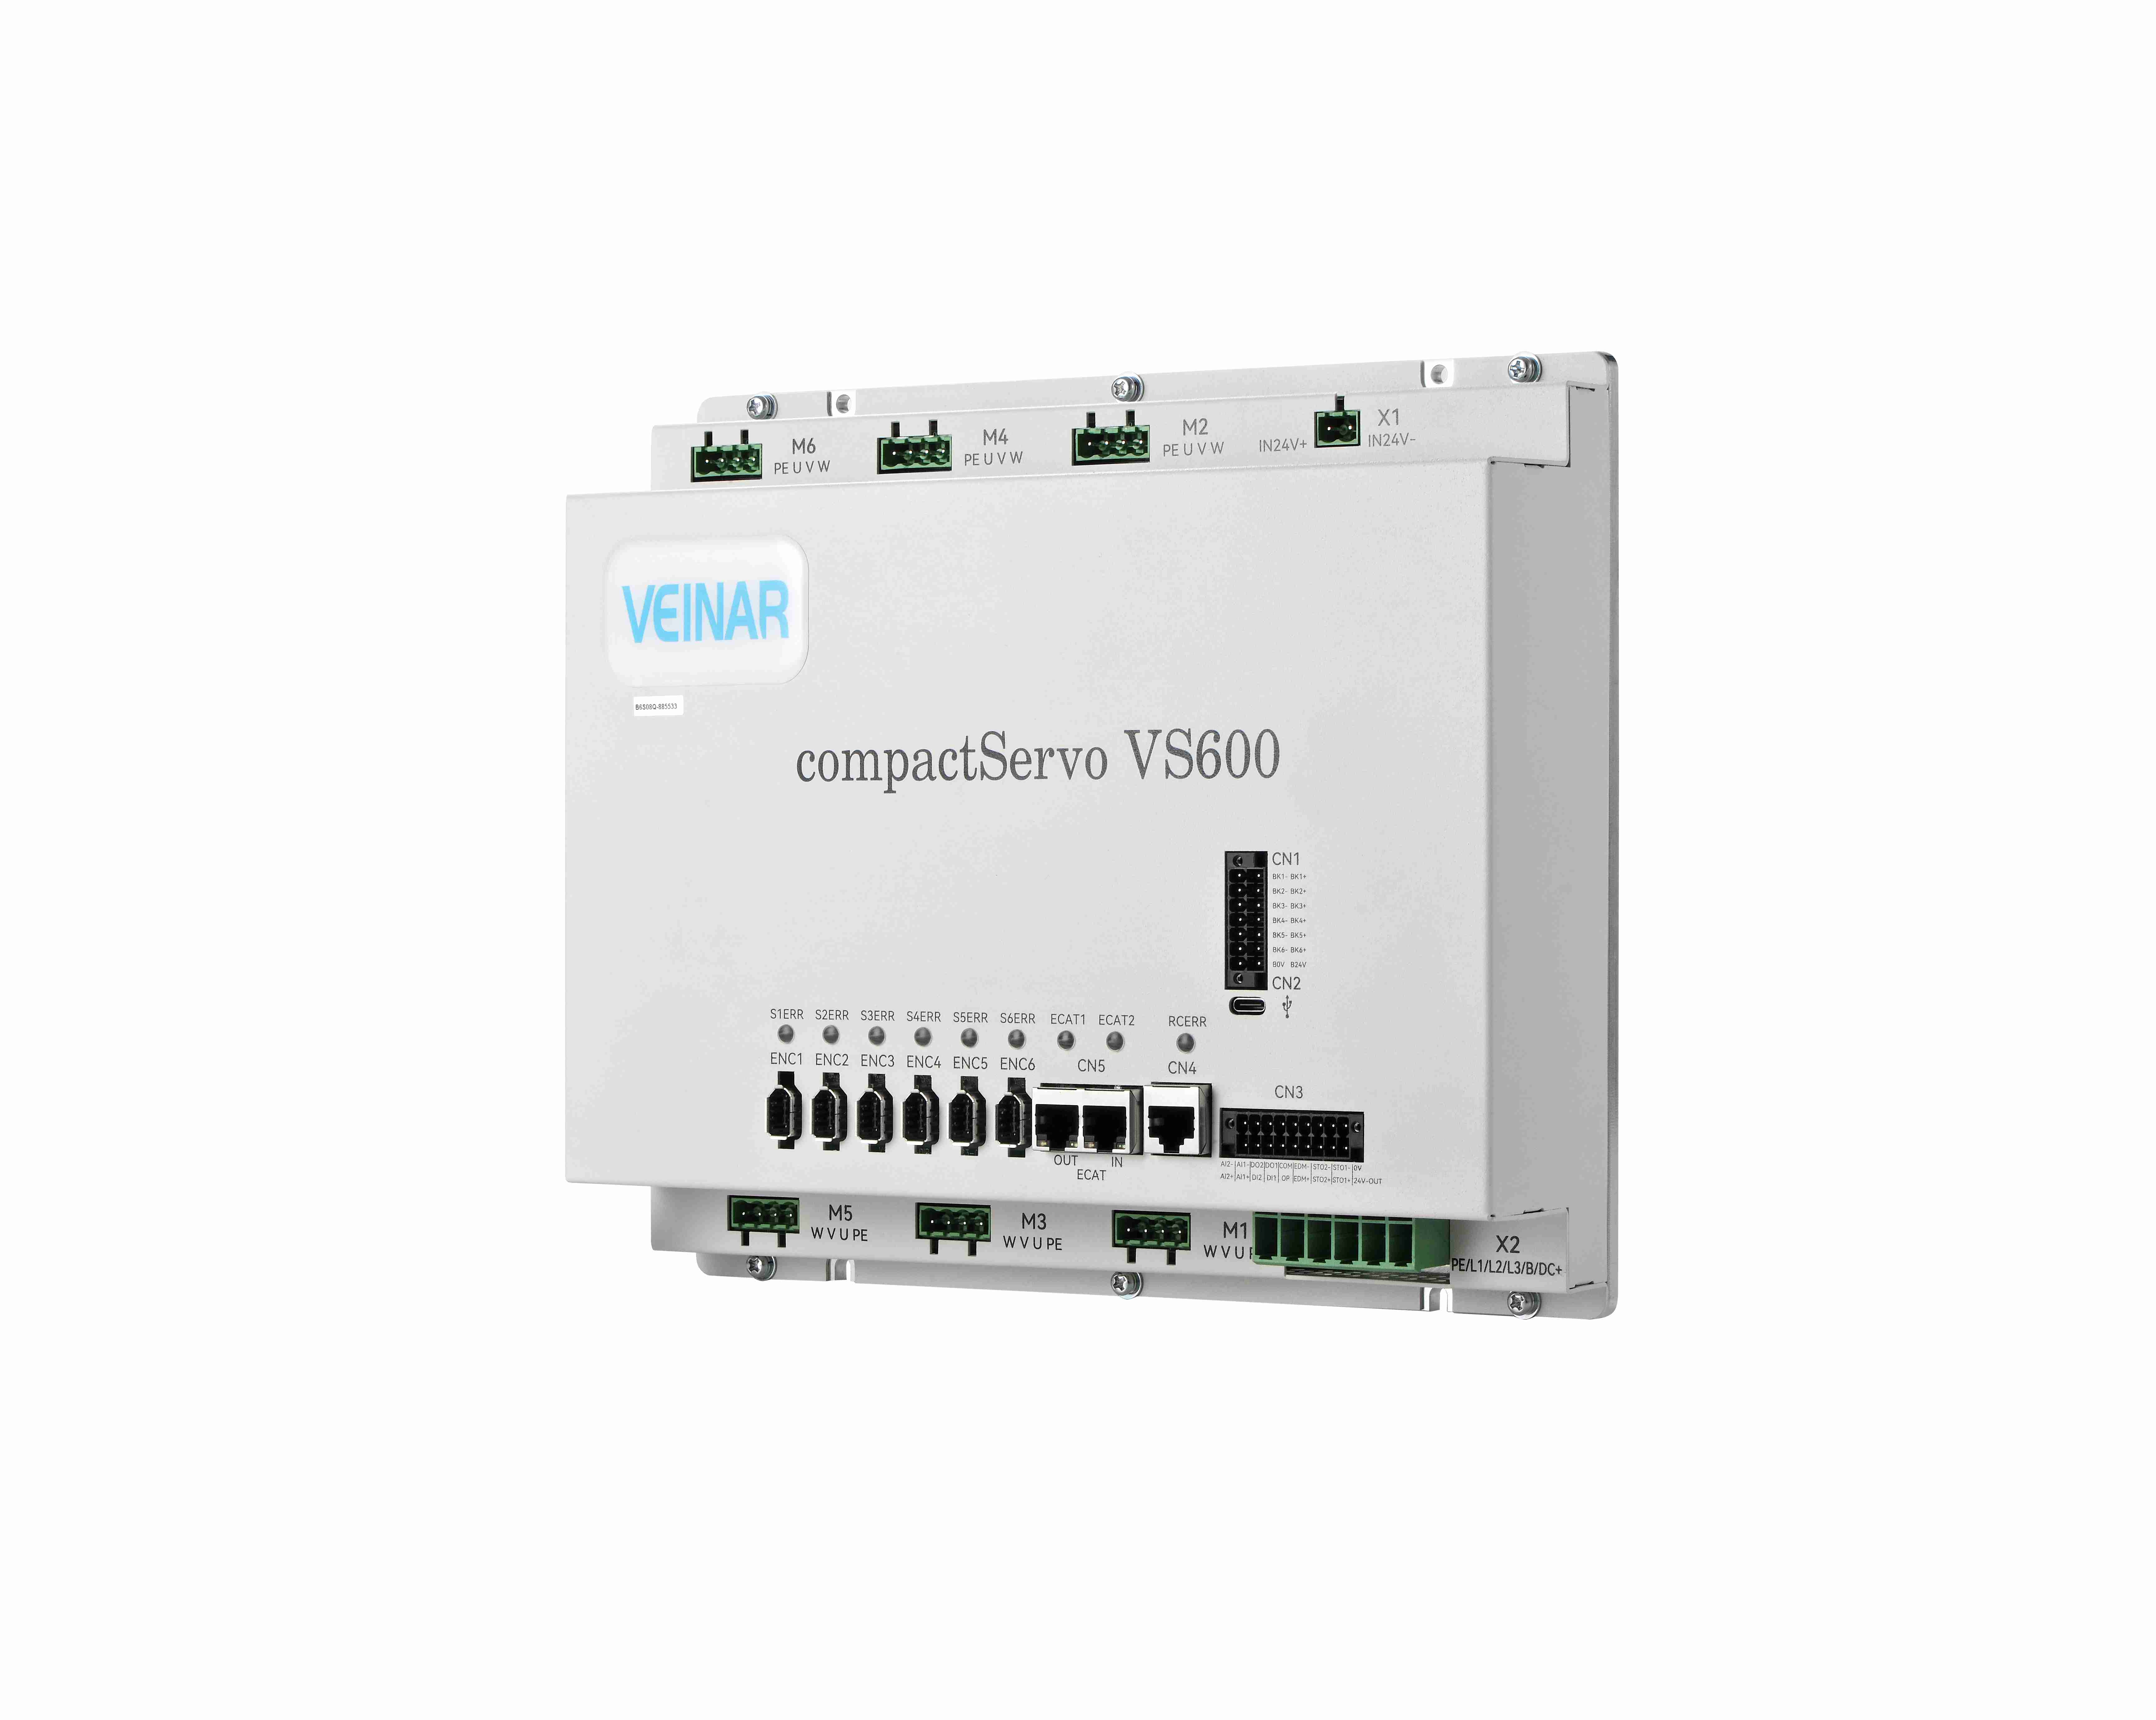
يتطلب التغلب على زمن التبادل النظامي والثغرات الأمنية وجود أساس متقدم للحركة يعتمد على اتصالات عالية النطاق الترددي وذات طابع حتمي. وتستخدم خلايا التصنيع الآلي الحديثة بشكل متزايد تشكيلات متطورة من المحركات المؤازرة متعددة المحاور، المرتبطة عبر بروتوكولات إيثرنت صناعية عالية السرعة وحقيقية الزمن مثل إيثركات. وبدمج بنية تحكم متخصصة في المحركات المؤازرة متعددة المحاور، التي صُمّمت أصلاً لمهام تحديد المواقع بدقة عالية، يحافظ وحدة المعالجة المركزية على تناسقٍ على مستوى المايكروثانية بين جميع المسارات الخطية والدائرية. وتزود مشفرات ضوئية عالية الدقة وحدة المعالجة المركزية باستمرار بمعلومات استشعارية عن الموقع والسرعة مباشرةً داخل حلقات متجهية عالية الكسب، ما يمكن النظام من تنفيذ ملفات تسارع وتباطؤ عنيفة دون المساس باستقرار الهيكل أو دقة المسار.
إتقان ديناميكيات التبادل على المستوى الثاني عبر تحسين المتجهات
يتطلب تحقيق تبديل الأدوات بسرعة فائقة على مستوى الثواني تحسينًا دقيقًا لتوزيع العزم وخوارزميات الاستقرار الميكانيكي. وخلال عملية انتقال الأداة بسرعة عالية، يجب أن يُبطئ نظام القيادة بسرعة دوران المنقلة الدوارة أو الخزانة الخطية، وأن يقوم بمحاذاة أصابع التثبيت بدقة ميكرو راديان، ثم يُحرر الأداة النشطة ويُثبت التجميع القادم خلال جزء من الثانية. وتؤكد الخبرة الميدانية لمتخصصي تكامل الأتمتة أن استخدام حلقات التغذية الأمامية التنبؤية للتيار يُمكّن من التنبؤ بالأحمال القصورية قبل بدء الحركة الفعلية. وبإدارة التدفق المغناطيسي وتوجيه العزم ديناميكيًّا أثناء التشغيل، يلغي المحرك الزيادة الميكانيكية والاهتزازات الناتجة عن الاستقرار، ما يسمح للآلية بالانغلاق الآمن فورًا في وضعها المطلوب واستئناف عمليات القطع الثقيلة على الفور.
تجنب التصادمات دون ملليمتر واحد عبر تتبع القوة في الزمن الحقيقي
يتجاوز منع التصادمات الكارثية أثناء الحركة عالية السرعة متعددة المحاور الحدود البرمجية التقليدية؛ بل يتطلب رصدًا نشطًا للقوة في حلقة مغلقة. وتتعقب المحركات الذكية الحديثة باستمرار استهلاك التيار الفعلي، وانزياح زاوية الطور، والتغذية الراجعة الالتوائية لمِحور المحرك بترددات تفوق عدة كيلوهرتز. فإذا عرقل اعتراض غير متوقع أو ملف مقاومة غير اعتيادي المتجهة الحركية المتوقعة — حتى على مقياسٍ دقيق جدًّا — فإن برنامج المحرك الثابت يحدد فورًا ارتفاع عزم الدوران ويُفعِّل تسلسل كبح ديناميكي عالي العزم بشكل خاضع للتحكم في زمن أقل من ملي ثانية. وهذه التدخلات الاستباقية توقف التجميعات المتحركة قبل أن تؤدي قوى التصادم إلى إتلاف المكونات الميكانيكية الباهظة أو تشويه العناصر الإطارية الدقيقة.
تحويل ذكاء الحركة إلى قيمة تجارية مستدامة
دمج إمكانيات التبديل فائق السرعة ومنع الاصطدامات الذكي يحوّل مباشرةً إنتاجية خط الإنتاج وطول عمر الأصول. وباستبعاد الوقت الضائع بين تبديل الأدوات وحماية المعدات من حالات الفشل المفاجئة الناتجة عن الاصطدامات، تحقّق المنشآت الصناعية أقصى استفادة ممكنة من تشغيل الآلات وتقلّل إلى حدٍ كبيرٍ من تكاليف الصيانة. وتقدّم شركة Highsense حلولاً حاسمة في مجال التحكم بالحركة، مدعومةً بعقود من الخبرة المشتركة في البحث والتطوير، مع قدرات تصنيعية متينة وخدمات سلسلة توريد عالمية موثوقة تمكّن المؤسسات الصناعية من التوسّع بثقة. ومن خلال الابتكار المستمر في هندسة المحركات المدمجة متعددة المحاور والتفوق الهندسي، تواصل Highsense دفع أداء الأتمتة قدماً، ما يساعد المصنّعين العالميين على تحويل التحديات التقنية المعقدة إلى مزايا تنافسية مستدامة.
جدول المحتويات
- تتطلب ديناميكيات التشغيل عالي السرعة
- معضلات هندسية في إدارة الأدوات التقليدية
- دمج هياكل تحكّم متقدمة في المحركات الخطوية متعددة المحاور
- إتقان ديناميكيات التبادل على المستوى الثاني عبر تحسين المتجهات
- تجنب التصادمات دون ملليمتر واحد عبر تتبع القوة في الزمن الحقيقي
- تحويل ذكاء الحركة إلى قيمة تجارية مستدامة