
 EN
La dynamique de l'usinage à grande vitesse exige
Des installations de fabrication automatisée avancées fonctionnent sous une pression constante afin de réduire les temps de cycle tout en améliorant la qualité des pièces finies. Que l’on fabrique des boîtiers métalliques complexes ou des profils géométriques sophistiqués, les lignes de production exigent un déplacement continu selon plusieurs axes coordonnés. Dans des environnements où la régularité des performances conditionne la continuité opérationnelle, chaque fraction de seconde perdue à attendre un indexage mécanique ou des vérifications de sécurité s’accumule en pertes massives de productivité. Des ingénieurs expérimentés en fabrication observent fréquemment que les configurations conventionnelles atteignent une limite physique : accélérer davantage le rythme opérationnel augmente exponentiellement le risque de collisions catastrophiques entre outils. Combler cet écart exige une stratégie intelligente de commande de mouvement capable d’allier vitesse fulgurante et prévisibilité absolue de la position.
Goulots d’étranglement techniques dans la gestion conventionnelle des outils
Pour comprendre pourquoi les configurations de fabrication traditionnelles accusent un retard lors de cycles opérationnels complexes, il faut examiner les contraintes électromécaniques du matériel hérité. Les configurations standard à plusieurs axes reposent souvent sur des contrôleurs discrets déconnectés, ce qui introduit une latence de communication entre le contrôleur logique programmable principal et les axes d’entraînement individuels. Lorsqu’une séquence de fabrication exige un changement d’outil immédiat, ces systèmes hérités souffrent d’un retard de décélération, de délais de stabilisation et d’hystérésis mécanique au sein de l’ensemble de la tourelle à outils. En outre, les anciennes méthodes de détection de collision reposent principalement sur des fin de course externes ou sur une surveillance retardée des pics de courant, qui ne réagissent qu’après que le contact physique s’est déjà produit. Selon des livres blancs sur l’automatisation industrielle publiés par les principales associations d’ingénierie mécanique, cette approche réactive entraîne fréquemment des dommages aux broches, la rupture des supports de coupe et des arrêts imprévus prolongés dans les usines, ce qui érode les budgets opérationnels.
Intégration d’architectures avancées de commande servo multi-axes
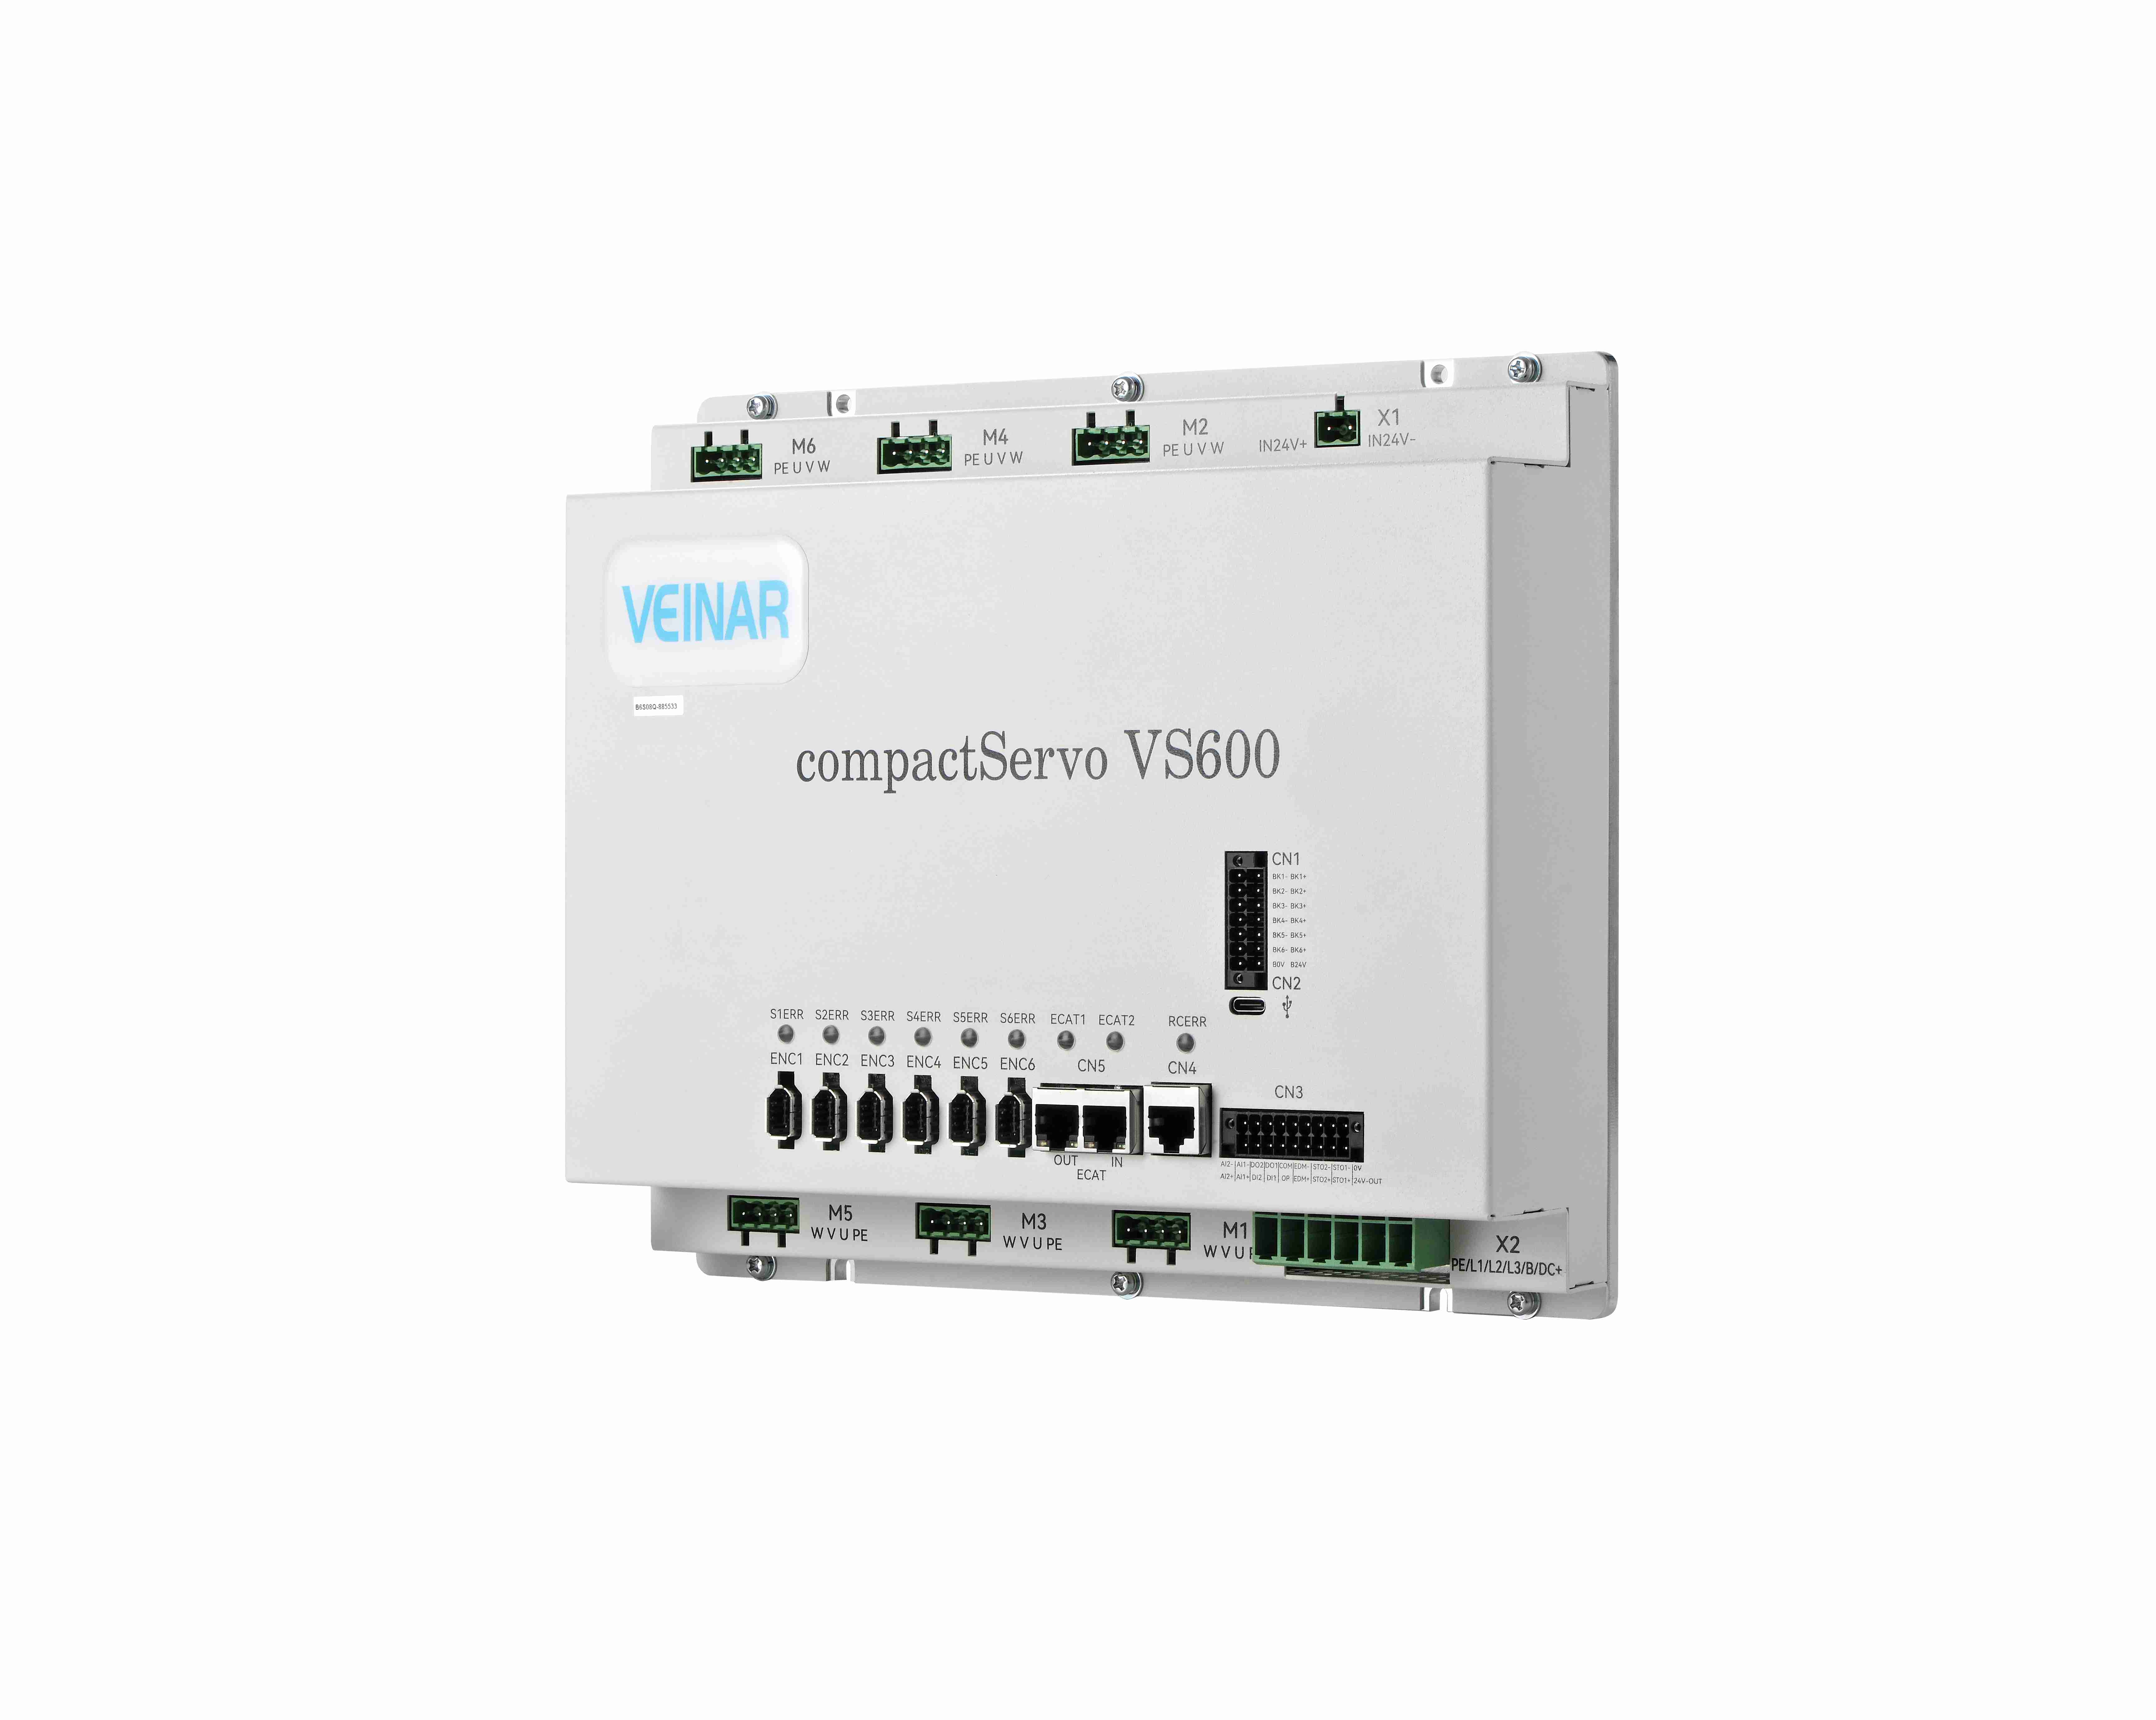
Surmonter la latence systémique d’échange et les vulnérabilités en matière de sécurité exige une base de mouvement avancée reposant sur une communication à très grande bande passante et déterministe. Les cellules de fabrication automatisée modernes exploitent de plus en plus des configurations sophistiquées de servomoteurs multi-axes, reliées entre elles par des protocoles industriels Ethernet temps réel haute vitesse tels qu’EtherCAT. En intégrant une architecture spécialisée de commande de servomoteurs multi-axes, initialement conçue pour des tâches de positionnement haute précision, l’unité centrale de traitement assure une synchronisation au niveau de la microseconde entre tous les axes linéaires et rotatifs. Des codeurs optiques haute résolution fournissent en continu des données de télémétrie de position et de vitesse directement aux boucles vectorielles à fort gain, permettant ainsi au système d’exécuter des profils d’accélération et de décélération agressifs sans compromettre ni la stabilité structurelle ni la fidélité de la trajectoire.
Maîtriser la dynamique d’échange au niveau secondaire via l’optimisation vectorielle
Atteindre des échanges d’outils ultra-rapides, au niveau de la seconde, exige une optimisation rigoureuse de la répartition du couple et des algorithmes de stabilisation mécanique. Lors d’une transition d’outils à haute vitesse, le système d’entraînement doit ralentir rapidement la tourelle tournante ou la magasin linéaire, aligner les doigts de préhension avec une précision inférieure à la microradian, libérer l’outil actif et serrer l’ensemble entrant en une fraction de seconde. L’expérience terrain des spécialistes de l’intégration d’automatismes confirme que l’utilisation de boucles prédictives d’alimentation en courant permet effectivement d’anticiper les charges d’inertie avant tout mouvement physique. En gérant dynamiquement le flux magnétique et la vectorisation du couple en temps réel, l’entraînement élimine les dépassements mécaniques et le temps de stabilisation des vibrations, ce qui permet au mécanisme de se verrouiller solidement en position et de reprendre immédiatement des opérations d’usinage intensives.
Évitement des collisions à l’échelle submillimétrique grâce au suivi en temps réel de la force
Prévenir les collisions catastrophiques lors de déplacements à grande vitesse sur plusieurs axes va au-delà des limites traditionnelles des logiciels ; cela exige une surveillance active et en boucle fermée des forces. Les variateurs intelligents modernes suivent en continu la consommation électrique en temps réel, le déphasage angulaire et les retours de torsion de l’arbre moteur à des fréquences supérieures à plusieurs kilohertz. Si un obstacle imprévu ou un profil de résistance anormal perturbe le vecteur de mouvement attendu — même à une échelle microscopique — le micrologiciel du variateur identifie instantanément la pointe de couple et déclenche, en moins d’une milliseconde, une séquence de freinage dynamique contrôlée et à haut couple. Cette intervention proactive arrête les ensembles mobiles avant que les forces d’impact ne puissent endommager des composants mécaniques coûteux ou déformer des éléments de structure délicats.
Transformer l’intelligence du mouvement en valeur commerciale durable
L’intégration de capacités d’interrupteur ultra-rapide et de prévention intelligente des collisions transforme directement la productivité au niveau de l’atelier et la longévité des équipements. En éliminant les temps morts entre les changements d’outils et en protégeant les machines contre les pannes par impact soudain, les installations industrielles atteignent une utilisation maximale des machines et réduisent drastiquement les coûts de maintenance. Highsense fournit des solutions critiques de commande de mouvement, appuyées par des décennies d’expertise conjointe en recherche et développement, ainsi que des capacités de fabrication robustes et des services fiables de chaîne d’approvisionnement mondiale, permettant aux entreprises industrielles de croître en toute confiance. Grâce à une innovation continue dans l’architecture compacte des variateurs multi-axes et à une excellence technique constante, Highsense fait progresser sans cesse les performances de l’automatisation, aidant les fabricants mondiaux à transformer des défis techniques complexes en avantages concurrentiels durables.
Table des matières
- La dynamique de l'usinage à grande vitesse exige
- Goulots d’étranglement techniques dans la gestion conventionnelle des outils
- Intégration d’architectures avancées de commande servo multi-axes
- Maîtriser la dynamique d’échange au niveau secondaire via l’optimisation vectorielle
- Évitement des collisions à l’échelle submillimétrique grâce au suivi en temps réel de la force
- Transformer l’intelligence du mouvement en valeur commerciale durable